




























TECHNICAL SUPPORT

发布时间: 2026-09-10
舵机出现乱动它还能正常转动的现象, 是指指舵机在完全没有接收到明确类型控制信号的情况下, 自身还会产生没有任何规则的抖动、颤动或来回摆动, 但仍然具备基本旋转状态的运转可能性的能力。这种奇怪不正常情况在智能小车类、机械臂类型、机器人品类等项目里中极为很多并还是太常见。本文就从相对权威的专业角度为您全面且系统梳理会导致此种奇怪不正常现象发生的核心关键原因, 并还能提供相应的有实际操作落地可能的实操去处理它呢哦。
电源容量不够是导致舵机乱动的首要缘由, 当多个舵机一同工作或者负载较大之时, 瞬时电流的需要急骤增长, 要是电源输出电压跌降或者电流输出能力有限, 舵机会由于电压不稳而浮现抖动。
信号线连同电源线并行布置且未做隔离, 抑或是接地不良进而形成地线环路, 即会引入电磁干扰。舵机的控制信号之于电压波动极为敏感, 极其微弱的干扰信号即可导致位置控制失准。
微控制器输出噪声、占空比不稳定的PWM信号, 或者舵机的控制引脚被未正确配置, 都会导致舵机接收错误的目标位置信号。部分开发板在启动的瞬间引脚的未确定状态, 也会触发舵机出现误动作。
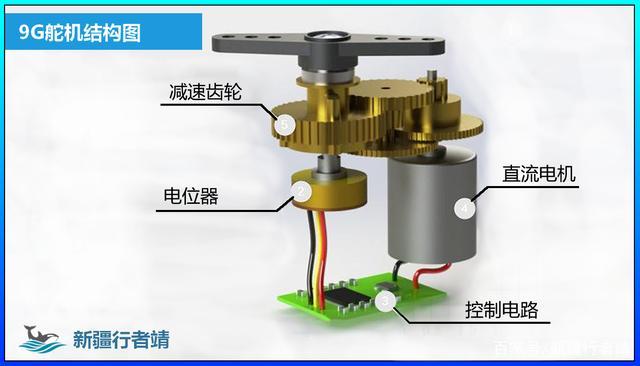
舵机输出轴存在机械卡滞、齿轮磨损或传动结构松动, 会导致实际位置舵机与目标位置存在偏差, 内部闭环控制会系统持续纠错, 从而产生频繁抖动。
为舵机配备独立电源,避免与主控板共用同一电源
电源额定电流应至少预留不少于足足的三成都得多的余量留存, 例如单个舵机额定的电流为一安时, 电源的供能该能力需理应应不低于三安满额的电流才合规。
在电源输出端并联470μF以上电解电容,用于平滑电压波动
使用万用表监测工作电压,确保电压波动不超过标称值的±5%
信号线与电源线分开走线,保持至少2cm以上间距
采用单点接地方式,将所有舵机地线汇聚后统一连接到电源负极
控制信号线使用双绞线或屏蔽线,屏蔽层单端接地
在信号线上串联220Ω电阻,可滤除高频噪声干扰
确认微控制器GPIO引脚模式已正确设置为输出模式
在程序初始化阶段, 將舵機引脚拉低或設定為高阻態, 避免上電瞬間產生脈衝。
使用示波器或逻辑分析仪检测PWM波形, 确认频率稳定在50Hz, 脉宽在0.5ms—2.5ms范围内。
控制,对舵机位置指令增加滤波处理,减少突变信号
手动旋转舵机输出轴伟创动力舵机,检查是否存在卡顿或阻力不均
检查舵机齿轮组是否有缺齿、磨损,必要时更换

确保负载不超过舵机额定扭矩,避免长期过载运行
加固连接件,消除传动系统中的间隙和松动
某智能小车项目里, 四个12kg金属齿舵机运转过程中频频出现左右摆动, 可基本动作仍可完成。经排查知悉, 舵机由USB直接供电, 电流容量只500mA, 启动之际电压从5V跌到3.8V, 致使位置控制失稳, 更换为5V/5A稳压电源并加装470μF电容后, 晃动现象完全消除。
另一案例中, 机械臂舵机于通电后会自动抖动。检查查明, 开发板上电瞬间IO引脚处于浮空状态, 此引脚从而产生随机脉冲。经代码修改, 于初始化阶段将舵机引脚配置为低电平输出, 该问题方才得到解决。
舵机乱晃乱动其却能够正常转动, 本质上系电源、信号、控制程序还是机械结构中某一个出现了毛病所导致。最为常见的缘由乃电源供电无法满足需求和控制信号遭受外界干扰, 这两类问题占到了实际故障数量的百分之八十以上。
建议您按照以下顺序进行排查:
1. 先检查电源供電是否夠足夠定, 最最簡單最最有效排査步驟咯。
2. 检查布线是否规范伟创动力,信号线与电源线是否有效隔离
3. 再次检查控制程序是否正确配置了引脚模式和输出波形
4. 检查机械结构是否存在卡滞或负载过大的情况
关于此新项目, 建议于硬件设计阶段便采用独立供电方案, 并做好信号线的屏蔽处置, 从源头规避舵机抖动问题的发生。
舵机的稳定控制依赖于电力保障足够、信号环境干净合理和机械设计。但凡照述方法, 逐一排查舵机的绝大多数乱窜动动问题, 皆能得到解决, 这一点毫无疑问。





