




























TECHNICAL SUPPORT

发布时间: 2026-09-17
小车采用单轮转向时的核心原理为: 利用舵机来驱动转向轮偏传, 同步侧驱动轮维持单运转, 使车身以转向轮作支点、绕另一侧驱动轮行弧线, 达成原地或细碎转弯。 这些方式多运用于双轮驱动、单轮转向的小型电动车、智能小车及教育机器人架构里, 结构简易清晰、行动迅缓、所占空间面积小, 为工程实践与教学演示时的主流转向设置。
一、基础结构组成
单轮转向小车通常包含以下关键部件:
双驱动轮: 左那边右那边各一个, 被直流电步进电电一类的电机弄来或者被那些步进电机还有直流电机来驱动的, 能单独用来调转速。
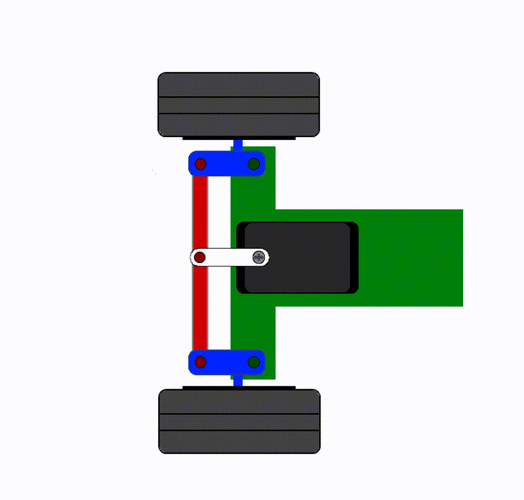
某侧前轮或后轮为舵机连动之非驱动偏转转向轮, 借由连杆机构控其偏转角度。
舵机: 一般为标准SG90、等型号, 角度围范90°约(应对轮车左左右右各约45°偏转转角)。
控制板: 、ESP32类等, 接收号令后释出PWM信号操控舵机角度及驱动电机转速。
连杆机构: 把舵机旋转运动转化成车轮摆角, 常见形式为三角臂直连或者交叉连杆。
二、舵机如何控制转向
控制板向舵机发出的PWM信號(对应0度至90度的占空比为4%至5%, 哦不, 是对应0度至90度的占空比为4%至5%), 由内部位置传感器反馈闭环控制, 令输出轴稳稳稳固地处于指定的角度之中。以型号为SG90的舵机为例。
当舵机角度为45°(中位),车轮直行;
当舵机角度减小至三十度, 车轮向左偏转约十五度。
当带动舵机角度持续增大到六零度, 同步对应车轮实现向右偏转约十五度。
此时若只需启动右侧驱动电机(左侧电机停住), 小车则以左轮为瞬时旋转中心, 右轮朝前运动, 整体呈现左弧线前行。该动作就叫做“单轮驱动+转向轮偏转”的典型单轮转向动作, 能在狭小空隙里完成90°甚至更小角度的转弯, 比双轮差速转向所需的最小转弯半径更小。
三、常见控制逻辑与代码示例
以 管控SG90舵机及L298N驱运双流直电机为例:
#
Servo ; // 转向舵机
int  = 9;
int  = 8;
void setup() {
  .(6);
  (, );
  (, );
  .write(45); // 初始中位
}
void () {
  .write(30);      // 左偏15°
  (, 180); // 左轮全速前转
  (, 0);  // 右轮停止
  delay(1000);
}
void () {
  .write(45);      // 回中
  (, 120);
  (, 120);
  delay(500);
}
执行()之后, 小车立刻启动左弧线运动, 舵机偏角和单轮动力协同完成转向, 该逻辑不需陀螺仪或者编码反馈便可以实现基础转向适配入门级平台;进阶方案可结合IMU角度补偿提高直行稳定性。
四、影响转向精度的关键因素
1. 舵机响应速度力矩须匹配:舵机偏转的速度须大于或等于驱动轮的最大加速度, 否则会出现‘转向滞后’, 导致轨迹外扩;常见的SG90最大偏转速度约60°每秒, 对应0.1到0.3米每秒车体的速度内可良好匹配。
2. 连杆几何误差: 安装后使用量角器校准45°中位对应实际车轮角度前, 若舵机轴未与车轮旋转轴平行或连杆两边长度呈现不对称, 会被引入非线性偏角, 请注意该点进行合理修正操作。
3. 地面摩擦一致性: 转向轮若为万向轮或是高摩擦橡胶轮, 它的侧向滑移会削弱单轮转向效果, 推荐使用低摩擦尼龙轮或者加装轴承来减小阻力。
4. 把控输出频率跟抖晃度PWM更新频率小于五十赫兹时, 舵机易呈现出振荡情况;建议控制板应用硬件计时器输出, 采样周期不大于二十毫秒才可。
五、常见故障与排查
现象:舵机到角度但车轮未偏转
出现的原因: 连杆断裂之故、舵机输出臂脱扣的原由、车轮轴卡死的情况使然。
检查机械连接手动旋转车轮确认无阻力;更换匹配齿数的输出臂。
现象是转向时轨迹不对称左偏半径显著小于右偏半径。
原因:左右连杆长度不等或舵机安装倾斜。
重新对称装配连杆, 运用专用水平仪精准校正舵机的水平基准面。
现象:高速前进时转向能力下降
原因是舵机的力矩大得不完全足够去克服轮间的那一份摩擦以及相关的惯性之力。
处理: 把这类高扭矩舵机升级处理, 要么在驱动电机那端进行降速运行调整。
六、工程建议
采用“先偏转后加速”时序: 指令发出后, 舵机先偏至目标角度保持150ms, 并启动驱动电机前, 舵机需保持目标角度足150ms时长, 舵机转至目标角度后维持满150ms时效再启动驱动电机, 藉此规避起步那一瞬间轮侧向力引发的跑偏偏移状况。
增加中位检测: 通过霍尔传感器或光耦检测车轮是不是真正回中, 补偿机械装配误差。
双舵机冗余方案里, 对应可靠性要求高的场合, 可在前轴加装辅助舵机锁紧机构, 以预防行车途中连杆出现松动脱出的状况。
软件层面引入梯形速度曲线结构: 驱动电机执行加速—匀速—减速三段式控制模式, 与舵机偏转操作时间精准同步联动, 让转弯弧线呈现出更平滑的效果, 削弱侧滑情况的出现频次幅度。
七、教学与竞赛应用提示
在智能车竞赛或者课程设计里, 单轮转向方案最常用于场地狭小的赛道, 诸如S形弯道、直角拐角;实测数据说明一平米乘一平米测试场地里, 舵机偏转20度+单轮全速即0.35m/s能够实现最小转弯半径接近二十五厘米, 它较双轮差速方案(最小半径超出轮距二分之一大概三十五厘米)提升差不多百分之三十的机动灵活性。建议学生在调试车身时先采用激光笔照射车身上的标记点, 对不同偏角在和速度进行组合后产生的各类轨迹, 都认真地完成记录伟创动力舵机伟创动力,建立好对应的偏角与半径之间的对应对照表, 后续再对相关的控制参数进行处理。
八、标准结论
实现单轮转向的舵机控制小车本质如此: 借由PWM信号设定转向轮偏角, 协同单侧驱动轮动力输入,致使车辆绕静止轮与低速轮组成弧线型运动。这一方案架构明确、成本可管控、便捷达成, 乃单轮转向小车的标准工程实现路径。操作时确保舵机机械连接连接牢靠、控制时序合乎情理妥当、地面摩擦毫无二致一致, 并在中位回零精度参数、连杆匹配对应对称性、电力与扭力力矩契合匹配三方面反复实打实地实测校验校准。 只须按照上述叙及结构规定与罗列逻辑严格执行, 即可稳稳妥妥稳稳实现地面操控小车底盘单轮驱动转向动作, 稳稳当当满足绝大多数常用移动平台场地与日常教育场景需求。





