




























TECHNICAL SUPPORT

发布时间: 2026-09-18
舵机控制器代码本质上的任务实际上就只有这一件事, 那就是向舵机去发送特定宽度的脉冲信号也就是PWM, 从而让舵机转动到用户指定的角度位置上。 大家所看到的这一大段多达几十行的程序代码, 如果把它拆开来的话看清楚, 就会发现它其实就是由三个部分组成的, 第一部分是要将对应的通信接口进行初始化设置处理, 第二部分是去计算出一个和目标角度值相对应的那个具体脉宽数值出来, 第三部分就是在一个循环语句里面去持续不断地发送出之前计算好的那个脉宽数据, 而所有那些看起来让人觉得非常复杂的语法结构以及各种各样的函数调用语句, 它们全都是围绕着上述这条核心主线来展开设计和实现存在的。
下面我们要拿个很常见的教学设计当例子来讲, 这个例子是用现在大家用得主流的微控制器去牵动一个标准的九十度舵机, 接着再让这只舵机来回摆动。它的摆动方向是在零度到九十度之间转的, 我们就顺着这堆代码一行接着一行地拆开来解释, 看看每一句到底是在讲什么鬼。
// 1. 声明舵机连接引脚
#  9
// 2. 初始化:把引脚设为PWM输出
void setup() {
    (, );
}
// 3. 主循环:每隔一段时间换一个角度
void loop() {
    (, 1000);  // 0°
    delay(1000);
    (, 1500);  // 90°
    delay(1000);
}
// 4. 把角度换算成脉宽的底层函数
void ( pin,  us) {
      = (us  8000) / 1000;  // 换算公式
    ();
     = 0x80;  // 快速PWM模式
    ICR1 = ;
    OCR1A =  / 2;
    TCNT1 = 0;
     = 0x03;  // 启动定时器
    while ( & 0x03) { }
     = 0;
    ();
}
这段代码是嵌入式开发中最典型的舵机驱动结构, 几乎所有入门教程和开源项目, 都采用“声明引脚”, 接着初始化, 然后循环发脉冲, 进行底层定时器配置的四段式方法。只要看懂这一套流程, 就能看懂绝大多数舵机控制代码。
# 9这个意思就是说, 我要去给第九号那个引脚弄个名字叫, 这个名字就是代表舵机的引脚。
为什么要写这段说明呢? 这是为了让后面代码里所有牵涉到舵机信号线连接的地方, 都统一使用这个特定的名字。这样做的好处是方便以后进行修改。如果将来硬件上需要更改, 把具体的舵机接线接到了编号为3的那个引脚上面去的话, 那么就只需要去修改这一行定义的内容就可以了。
这里头有必要再把核心观点给反复强调一遍:就是这一整门生意或这一个业务领域, 在本身这个层面上是绝对产生不了任何一丁点儿电信名的, 它只不过就是干“贴标签”这么简单一件事。
(, )含义:把舵机引脚配置为输出模式。
因为很多微控制器的引脚如果不进行明确的设置, 那么它们的默认状态很可能是高阻或者是输入, 所以当你没有显式地把某个引脚设置为输出模式的时候, 即便你后面打算发送 PWM 信号, 这个信号也是根本传不出来的, 这样下去的话, 舵机也就没有办法正常地动起来了。
这是一个非常普遍的常见错误, 就是漏掉了这行代码, 导致的现象是代码虽然编译通过了, 但是舵机纹丝不动, 所以这也是新手们排名第一的排查点。
(, 1000) 和 1500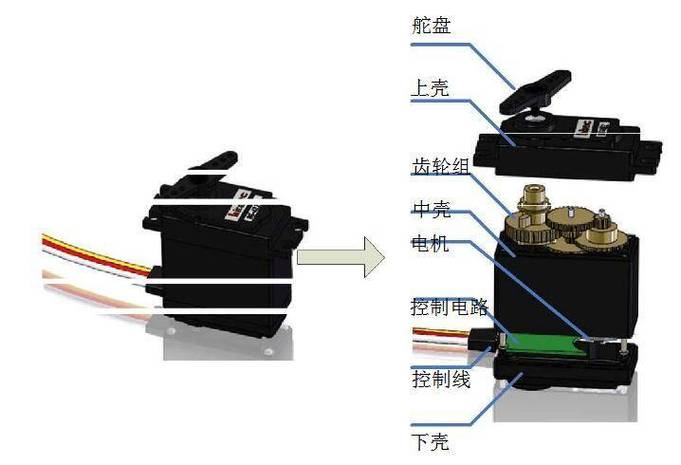
这是整段代码的核心动作,重点理解:
这个技术的底层原理是这样的, 在舵机的内部存在一个反馈回路, 该结构会读取输入脉冲的宽度, 然后将读取到的信号和内部电位器所对应的角度数值进行对比, 这一过程会驱动电机进行正转或者反转的动作, 目的是直到产生的误差变为零。 具体来说, 这意味着只要用户发送宽度的特定的脉冲信号, 设备就会转动至相应的角度, 至于发送脉冲的速度有多快、持续的时间有多长, 这些内容都不会影响位置, 因为系统仅取决于最终的稳定状态下的信号参数。
delay(1000)是等待一秒钟之后再去切换下一个角度, 这样能让舵机有足够的时间把动作走到底, 从而避免出现两个控制脉冲叠加在一起进而引发控制混乱的麻烦事。对于普通的舵机来说, 其脉冲的一个完整周期仅为二十二豪秒, 所以使用一秒的时间间隔来操作是完全绰绰有余且完全够用没有任何问题的。
这里需要再度着重强调那个核心观点, 也就是说, 舵机控制器代码真正核心的东西, 就在于要把对应的角度数值翻译转换成脉宽信号。至于说那一千、一千五百、两千这三个数字, 它们实际上就是代表了零度、九十度、一百八十度的那套密码。
这整段话就是会让新手特别迷茫的环节, 不过其实里头藏着的道理, 仅仅只有一条:
使用硬件定时器来精确地产生指定宽度的一段高电平脉冲。
逐行说明:
你根本就不用去背那些寄存器的事情, 你只要记住一句话就够了, 就是这段话的代码干的事儿, 就是让指定的引脚上头生出那么一段宽度精准的比较高的电平信号来。 虽然不同的芯片比如 STM32, ESP系列, AVR系列啊这些的, 它们在最底下的实现方法各有不同, 但是要达到的那个目标是一模一样的, 完全没差别的。
第三次强调那个核心观点, 不管你是用的库函数, 还是用裸寄存器去写的, 实际上做的事情全都是同一件事情, 就是在固定的周期之内, 也就是二十毫秒这个周期里面, 发一个高电平的脉冲, 并且这个脉冲的宽度要和目标角度对应起来。代码仅仅是个手段而已, PWM脉宽才是真正的那个目的所在。
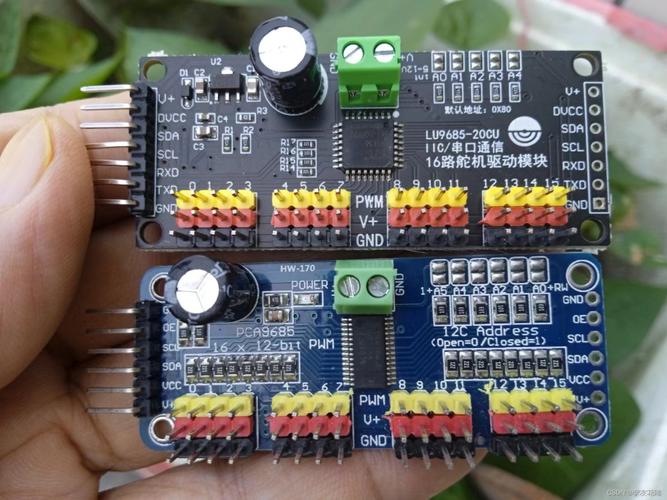
1. 舵机"嗡嗡"抖个不停,不转向
其原因为百分之九十是供电不足, 舵机的瞬间电流值可以达到五百毫安以上, 使用微控制器的板载USB端进行供电不够用, 因为通常这个接口的限流设置为五百毫安所以无法满足需求, 需要外接一个输出电压在三到五伏之间、且至少提供一安培电流的独立电源才可以同时需要确保该电源与信号板的接地端子连接在一起以共地。
2. 代码能编译伟创动力舵机,但舵机完全没反应
要先去检查那个引脚的功能说明, 看看它是不是和设备上接线的实际情况完全对应得上;然后再去检查一下在程序里面有没有遗漏掉关于 这个函数的初始化动作;在末尾的地方使用示波器或者是逻辑分析仪这样的工具去看一看, 在那特定的引脚之上是否真的有周期为二十毫秒的脉冲波存在。
3. 有人在使用库函数去编写那个代表九十度的角度指令的时候, 发现其输出结果并不准确。
不同的控制舵机其零度到一百八十度之间所对应的脉冲宽度范围存在差异, 有些是两千微秒至一千微秒范围, 还有的是一千二百五十微秒至七百五十微秒范围, 所以需要实际开展标定工作, 你可以使用普通万用表或者专门示波器测量出你的这些舵机在达到最小角度和最大角度瞬间的具体脉宽数值, 然后把这些真实数据拿来做参照, 用来替换掉程序代码里面预设好的那些固定常数。
4. 多只舵机同时转时卡顿或复位
供电问题的情况又发生了。好多舵机并联在一起使用的过程中, 电流是累加的, 这个时候, 要换上容量更大的电源设备, 同时还得在信号线和电源线中间接上去耦电容才行。
1. 第一步就是要把谁发出的那个脉冲信号给找出来, 具体的办法就是去搜索程序代码里面所有的关于向输出端写入数据的语句, 比如说什么函数或者是函数, 再比如直接对OCR那个寄存器进行赋值操作的这种代码行, 通过这样一番筛选和核对, 最终就确认下来了那个脉冲到底是往哪个出口往外送的。
2. 需要在纸上画出一个时序图。设定周期为20毫秒。标注出高电平持续的时间具体是多少微秒。根据这个时间计算出它对应的角度是多少度。完成这一步的绘制操作之后, 你就能把整个程序的逻辑完全理解清楚了。
3. 你要对照你自己的硬件情况, 去确认那个引脚是多少号、供电电压具体是多少伏特、使用的舵机型号规格是什么样子的, 然后要把代码里面写好的常数一千、一千五百和两千, 替换成你自己实际标定出来的正确的值。
4. 最小可运行测试的做法是, 只编写并单独测试“转到90度并保持”这段代码, 确保其能够成功运行, 接着在此基础上增加摆动功能, 然后再逐步添加到多个舵机控制的场景去扩展逻辑, 切记不要一开始就完整地开发所有程序。
5. 使用示波器来进行验证, 把示波器接在信号线上, 去确认测出的脉冲宽度与你代码里设定的数值是否保持一致, 这种方法就是用来排除代码逻辑没有问题但硬件存在异常这种情形的最直接的手段。
最终的结论就是要把那个核心的观点再重复一遍。一个舵机控制器的代码, 不管它写出来有多长, 也不管中间的逻辑变得多么复杂。其实它的核心永远都只有一句话。这句话的内容就是把目标的角度换算成脉冲宽度, 然后在二十毫秒的这个周期之内把这些数据发出去。一旦弄清楚了这条最核心的线索, 那么代码里出现的种种具体技术细节, 比方说那些宏定义、引脚模式设定函数、延时等待指令、对底层硬件寄存器进行的设置操作, 还有各种库文件的调用行为, 全都是围绕着这条主线开展的, 它们的根本目的就是为了服务于这条主线。
参考依据:标准伺服电机控制协议(20 ms周期,1000~2000 μs脉宽对应0°~180°)为行业通用规范,适用于绝大多数5V/3.3V标准舵机。具体脉宽角度映射请以你所用舵机规格书为准。





