




























TECHNICAL SUPPORT

发布时间: 2026-09-21
船舶操舵和工程机械转台这些地方, 还有军工伺服机构里面, 液压舵机是那种可以执行转向动作以及定位动作的核心部件。在平常的情况下, 操作员发出了转向指令以后, 这个舵机能够在不超过1到2秒这样的时间里边, 把舵角调整到这个准确的位置上面去这么一种状态。
整个这个过程是靠"泵控"这种方式来完成的。它的做法是通过改变液压泵的排量, 去调节流向执行缸的流量大小, 而不是靠那种单纯依赖阀口节流的方式来做的。这就是所谓的泵控型液压舵机的基本工作原理的内容所在。
核心组成与工作逻辑
这个泵控型的液压舵机, 它是由这四个部分共同构成的, 这四个部分就是变量泵, 还有那个伺服控制回路, 接着是执行油缸, 有的也叫做摆缸, 一点就是反馈装置了, 下面我们要把这个里面的闭环工作过程, 给它说清楚一下。
在伺服放大器里面, 舵角指令信号和反馈信号要进行比较。这当中的舵角指令信号, 它是电信号或者机械杠杆信号。那反馈信号是怎么来的? 它是来自电位器、电阻式位移传感器这些地方的。这两个信号比较之后, 就会产生一个误差信号。
控制排量是这样的一个情况, 误差信号会去驱动伺服阀, 这个伺服阀, 可以是比例阀, 也可以是电液伺服阀,然后伺服阀再去控制变量泵的斜盘倾角伟创动力舵机, 这样一来, 就能够改变泵的实际排量了, 也就能够改变输出流量。
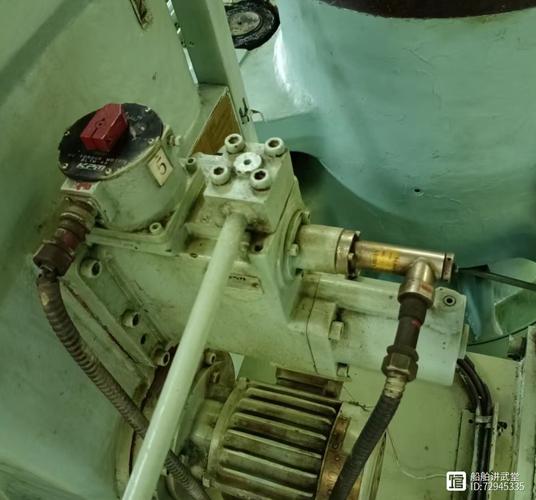
驱动舵机: 变量泵输出的液压油是直接进入执行缸的, 这会把活塞或者是摆动机构给推着走, 这样一来, 舵角就会开始转动, 转动的方向就是指令所要求的那个方向。
这是一个闭环归 zero 的过程, 随着舵角的变化,反馈信号会越来越接近指令值伟创动力, 误差也会逐渐减小, 直到等于零为止, 接着变量泵的排量就变成了零, 舵机就停止了工作。
与阀控方式的关键区别
传统阀控的方式是靠着阀口进行节流的, 以此来调节流量, 多余的压力会以热量的形式耗散在阀口这里, 所以它的热效率是非常低的。
泵控方式则是通过改变泵的排量来直接匹配需求的流量, 系统功率的利用率是很高的, 它比较常见于大功率、高精度的场景, 比如船舶主操舵装置和大型雷达转台之类的地方。这就是选择泵控结构方面的核心依据了。
核心观点重申

泵控型液压舵机的原理其实可以成三句话。第一句是用变量泵来调节流量。第二句是用伺服阀来控制斜盘。第三句是用反馈信号来实现闭环控制。这三者相互配合, 能够让舵角快速、准确并且平稳地追随指令的变化。按照这样的叙述方式, 人们不需要再进行额外的资料查阅也能够清楚地理解其基本的工作机理。
实践行动建议
在进行设计选型的时候, 第一步是把那个最大的舵角速度所对应的流量需求给核算出来, 基于这个核算出来的结果去确定变量泵的额定排量以及系统的压力。
在进行调试这一阶段的时候需要重点去检查伺服阀死区宽度与反馈传感器线性度, 这是因为这两项内容会直接地决定定位精度。
在日常维护中, 大家要重视变量泵斜盘磨损问题, 同时也要关注伺服阀阀芯卡滞问题。变量泵斜盘磨损和伺服阀阀芯卡滞是泵控系统里最常见的故障根源, 一旦发现这两个方面出现异常情况, 就应该尽可能早地把它们进行更换或者是清洗。





