




























TECHNICAL SUPPORT

发布时间: 2026-10-03
舵机驱动电路的设计核心, 其实可以用一句话来。那就是选对H桥拓扑结构, 做好电流环的闭环控制, 再把保护电路加齐全。这三者缺一不可。在实际的工程项目里面, 绝大多数驱动方面的失效问题, 都是因为这三个环节的某一个细节上出了差错。
H桥拓扑:拓扑选择决定功率等级
在常见的设计场景里, 针对的是中小功率直流舵机的这种情况, 额定功率处于10W到200W之间时。此时, 采用全桥H桥拓扑这种方式, 也可以说是四管H桥方式。这样做即可满足正反转与调速需求。典型做法是怎么样呢, 用两对N沟道与P沟道组成桥臂部分。栅极则是由PWM信号直接驱动。
有一个大家经常遇到的实际事例, 那就是设计一块舵机驱动电路板, 这块板的额定电压是24V, 它的峰值电流能达到15A, 在芯片的选择上, 会用N沟道的和P沟道的凑成一对, 这两样的开关管都有一个共同的特性, 就是Vgs阈值大概是4V, 另外它们的Rds(on)电阻值也都在2mΩ左右, 为了能让PWM信号的工作频率远离人能听到的声音范围, 人们通常把频率设定在20kHz这个数值上, 如果最终的功率指标超过了500W这么高的水平, 那么就得认真考虑改用半桥这种电路结构或者是用推挽式的拓扑方式来设计了, 这么做的主要目的就是为了能够把导通时候产生的损耗给降下来。
电流环闭环:让响应快且稳
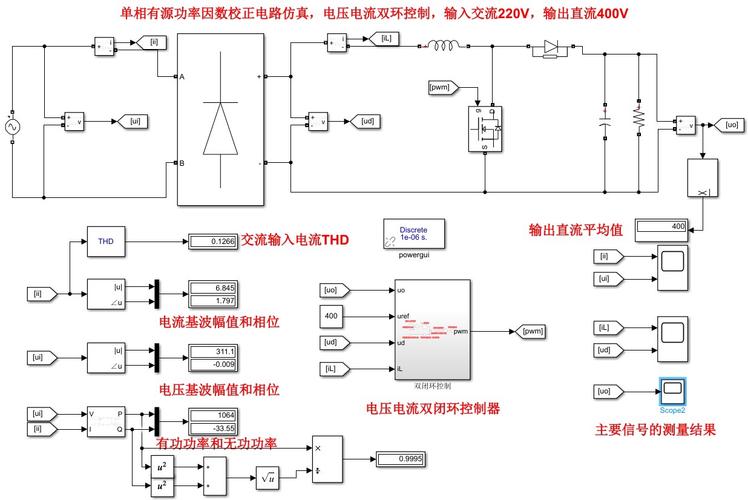
光是只依靠PWM的占空比来进行开环的控制的话, 那舵机在遇到负载突然变化的时候, 是会出现速度下降的掉速问题的。通常标准的做法是在H桥输出的那一侧串联上采样电阻, 这个采样电阻的阻值一般是0.01Ω到0.05Ω之间, 然后经过运放进行放大处理后再送入到微控制器里的电流环PID控制器中。
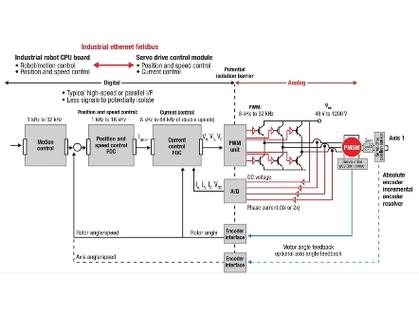
采样电阻产生的焦耳热, 是高频设计领域里一个实实在在的难点问题。咱们可以拿来算一笔账, 如果用15A的电流, 去驱动一个0.01欧姆的电阻, 那么它的静态功耗差不多得有2.25W之多。
面对这么多热量, 要搭配那种阻值很低、又能承受大功率的电阻才行, 与此同时, 还得注意PCB板上散热铜箔的面积够不够大。关于电流环的带宽建议, 一般把它设置成500Hz到2kHz这个范围比较合适。如果设得太高了, 就会产生开关噪声;相反要是设得太低了, 系统的响应速度就会变得迟缓。
保护电路:别等烧了才想起加
要把三组保护装置设计得十分完整和周全。第一种是过流保护, 这种保护采用了一种非常保守的双保险策略, 具体来说就是使用了硬件比较器结合软件限流这两种手段一起工作。其中, 过电流的阈值被设定为额定电流的一百百分之三十到百分之一百五十的范围之内。
第二种是过温保护,这一部分使用了温度传感器来进行监测, 一旦检测到温度超过了摄氏一百度的程度, 系统就会立刻关断栅极驱动的电压以便降低温度。第三种则是欠压保护, 这种保护机制要求母线电压不能低于额定值的百分之七十, 当出现电压偏低的情况时, 系统将禁止输出任何电能以避免损害设备。
有一类失效的发生频率很高, 具体表现为: 设备长时间处于堵转状态, 却没有触发过流保护机制。在这种情况下, 的结温超过了150℃, 导致沟道特性发生漂移。最终这引发了击穿和短路故障, 连带着把采样电阻也烧毁毁了。
行动建议
1. , 你要根据舵机电压、额定电流和峰值电流来确定H桥管的型号选择, 并且留下百分之二十到百分之三十的余量。
2. 你需要把电流采样电阻、运放增益、PID参数这三样东西联动起来一起进行调试, 千万不要单独去调整其中的某一个。
3. 在进行印制电路板的布局操作的时候, 应该把保护电路安排得尽量靠近H桥的输出端这一点来进行设置, 这样的做法能够起到缩短电路检测路径的作用。
4. 在首次进行设备上电操作之前, 应该使用示波器这个工具对于每一个桥臂来逐一详细地检查死区时间具体是多少, 这样做的根本目的就是为了防止同时导通的上管和下管出现直通而导致短路现象的发生。
核心结论
这里要再次进行强调, 舵机驱动电路设计的标准路径就是全桥H桥拓扑加采样电阻电流环PID加过流过温欠压三重保护。把这三个模块做扎实。然后呢? 再根据具体的功率等级来微调拓扑和参数。这样子电路就可以稳定运行了。在设计的时候, 千万不要跳过保护电路。它是区分能跑和能长期可靠跑的分水岭。





