




























TECHNICAL SUPPORT

发布时间: 2026-10-03
模拟舵机和数字舵机的根本区别在于它们对控制信号的处理方式是完全不一样的。模拟舵机需要接收连续的脉宽调制电压信号, 它依靠位置检测芯片来实时进行比较, 这样才能维持住设定的舵角位置。
而数字舵机的内部则自带了微处理器, 它在接收到数字指令之后, 是由微控制器自主完成计算并驱动工作的。正是因为这种底层逻辑的差异, 导致两者的精度和响应速度之间存在明显的代差现象。下面我们会从三个核心维度来拆解两者之间的具体差异, 这一招可以帮助你在选购时避开那些常见的选错坑风险。
控制信号与定位精度
模拟舵机是依赖于电位器或者是霍尔传感器来做反馈的, 信号在传递的过程之中, 会因为是线材阻抗以及芯片温漂这些原因而产生误差, 其典型的定位精度是在正负1度到正负2度之间的, 数字舵机是采用绝对编码器的, 这包含步进或者磁编这两种情况, 是由内置的微控制器来通过闭环控制进行工作的, 所以定位精度是可以达到正0.1度以内的。
响应速度与负载能力
模拟舵机的响应时间通常是在每个60度的动作里耗时大约0.15秒到0.2秒。如果这时候有高频率的连续指令下来, 它就很难跟得上节奏, 会出现明显的滞后现象。数字舵机是因为内部有微控制器预先计算好了运动的轨迹曲线, 所以它的响应时间会被缩短到大概是每个60度动作用时0.08秒左右。
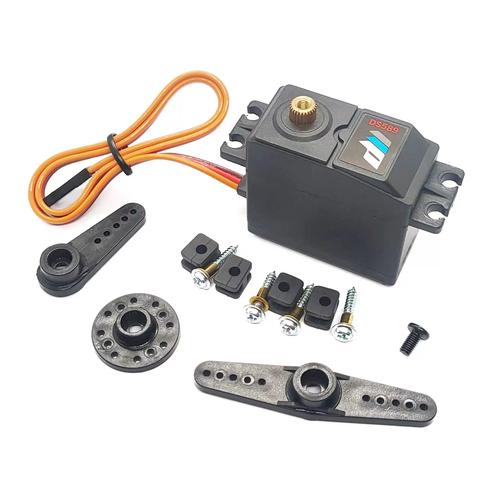
并且它还支持用户自己去定义加速和减速的过程曲线。要是从负载表现的角度来看, 在标称扭矩相同的情况下, 数字舵机在实际输出时动力衰减的程度会比较小。此外在它长时间处于堵转状态之后, 再释放出来的时候存在的回差也更小一些。
价格与兼容性
模拟舵机的结构和功能都更简单一些, 价格通常只为数字舵机价格的三分之一到五分之一。可是, 数字舵机支持多种总线类型, 比如可以兼容PWM信号、也可以用串行总线或者CAN总线等等。这样一来, 只需要一台控制器就可以直接挂接多个接口, 这样就省掉了很多需要单独连接的模拟信号线啦。
常见场景举例
航行的新手在做固定翼的练习的时候, 使用一副模拟舵机就足以让飞机满足起飞、巡航以及降落这些基本过程里的对控制面的需求。这样做的好处是成本很低,同时更换起来也很方便。
但是伟创动力舵机, 一旦进入了竞速型的FPV环节或者涉及多旋翼的高速滚转动作时, 由于模拟舵机在响应时的迟滞现象以及在精度上的不足, 就会导致对飞机姿态进行修正的过程显得滞后。在这样的情况下, 使用数字舵机几乎就成为了一种必然的选择。
在机器人关节驱动这个领域里, 情况也是同样的道理。对于那些主要用于低速展示的工程项目来说, 如果想要尽力把预算压下去, 完全可以选用模拟舵机。然而, 倘若项目需要能够进行精确定位操作, 并且还需要有力量反馈控制的功能, 那么就选择那些带有编码器的数字舵机了。
行动建议
1. 你一定要先把你的项目对于角度的精度, 还有响应的时间, 这两个方面的最低要求, 全都明确清楚, 然后再来反过来推导, 是不是真的需要采用数字的方案, 这样做的话, 就可以避免因为要用那些本身用不上的性能, 而不得不支付好几倍的高额费用。
2. 如果你的预算比较少, 但是性能方面有要求, 你可以只把高频响应的关键轴, 像是尾舵和襟翼这里的关键轴, 升级为数字舵机, 其余的轴保留模拟方案。
3. 在进行采购操作的时候, 认真核对标称扭矩的数据, 要知道这个数据是在怎样的占空比条件下测量的, 以及持续的时长具体有多久, 因为市场上数字舵机所标注的标称数值, 很多时候指的是峰值情况下的扭矩, 而不是持续工作时的稳定数值。
在这里, 我要再次把核心结论好好强调一下。模拟舵机的优势在于价格便宜, 而且就是插上去直接用, 它比较适合那些对精度和速度并没有太高要求的入门级场合, 或者是那种跑得很慢的场景。
数字舵机的优势则体现在精度高、反应快以及可以进行个性化定制上, 它更适合用于竞速比赛、机器人控制这种对性能有高标准需求的领域。在做出选择的时候,只要选对了适用的维度伟创动力, 就不需要去追求最贵的那一款, 只需要选用能够满足需求的那一款就可以了。





