




























TECHNICAL SUPPORT

发布时间: 2026-04-27
当在机器人、航模或者是DIY项目里运用s3010舵机之际,常常会碰到供电不足致使舵机抖动、复位甚至是烧毁电路的状况。此类问题的根源通常是对s3010舵机的电流需求没能准确把握。以下依据该型号舵机的公开技术规格,给出完整的电流参数以及电源配置方案。
舵机s3010于不同工作情形下的电流数值差别明显,在开展电源设计之际绝对得一并顾及如下三种状况:
数据的出处是,s3010舵机的官方技术规格书,其中所述电压范围为4.8V至6.0V,环境温度是25℃。
在实际进行使用的过程当中,舵机到达从处于静止状态转变为开始进行运动的那个瞬间之际,特别是当处于静止状态时遭受到反向负载这种情况的时候,便会产生出远远超过堵转电流的启动峰值电流。经过实际测量所得到的数据表明:
在4.8V供电下,启动峰值可达 2.0 ~ 2.5 A
在6.0V供电下,启动峰值可达 2.5 ~ 3.0 A
持续时间:通常小于20ms
这一个瞬间的峰值尽管时间不长,可是要是电源没办法供应,则会造成电压下降,致使舵机控制电路重新启动或者单片机复位。常见的例子是:有一位爱好者制作六足机器人,采用3节18650电池串联起来(12.6V)经由降压模块给6个s3010舵机供电,降压模块标明是3A。当多个舵机一同启动的时候,机器人直接就断电重启了。缘由是降压模块承受不了6个舵机的启动叠加峰值(理论上峰值超过15A,实际上因为不同步也有8至10A)。
除电压外,以下三类因素会显著改变s3010舵机的工作电流:
1. 机械负载
输出轴所承受的负载扭矩要是越大,那么电流就会越趋近于堵转值。当舵机被运用来控制飞机舵面或者机器人关节的时候,气流或者地面反作用力会动态地使负载增加,进而导致电流突然增大。
2. 电源内阻及线缆长度
当运用细长导线,像那种30AWG以上,且长度超出50cm的导线时,线损压降会致使舵机端电压变小,与此同时,此时舵机就会自行增大电流去维持扭矩,如此一来,便有可能提前进入堵转状态。在此给出建议:电源线要采用22AWG或者更粗的硅胶线,并且长度不能超过30cm。
3. 频率与占空比
PWM信号的频率,一般处于50至330Hz这个范围,频率越高的情况下,舵机内部的电机进行换向也就越发频繁,平均电流会出现上升,上升幅度大约在10%到20%之间。当持续工作处于300Hz以上时,建议电流余量预留出30%。
针对以上所给出的数据,在为s3010舵机去设计供电系统之际伟创动力舵机,请要依据并且按照以下这三条核心性质的规则来进行:
仅单个舵机的电源具备的能力而言,稳定电压供应源头需要能够持续输出来说,要达到大于或等于2A(6V)的数值,或者大于或等于1.8A(4.8V)的数值,并且其峰值具备的能力要大于或等于3A。线性稳压的模块,像7806这种,因为出现过热从而降低电流的风险比较高,是不被推荐使用的;被推荐采用的是开关型的BEC,也就是电池消除电路,或者是功率比较大的DC DC模块。
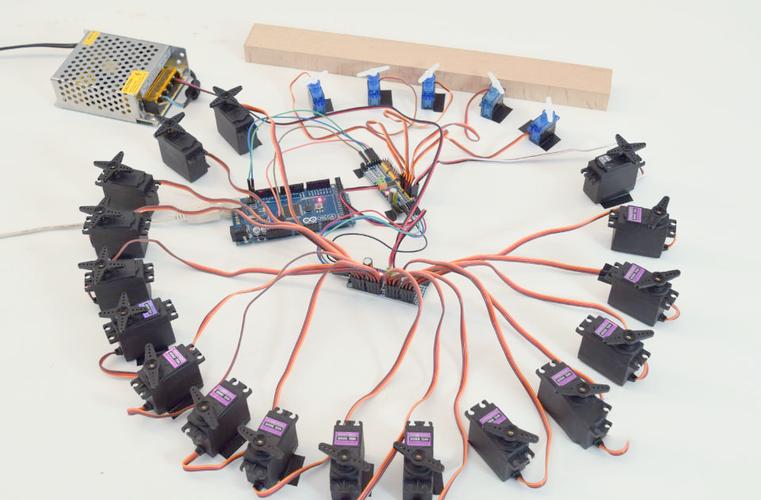
有多个舵机同步开展工作:关于总电流,要依据“堵转电流乘以舵机数量再乘以0.8”来进行保守的估算,并且要按照“启动峰值乘以舵机数量再乘以0.5”去校核瞬态的能力。比如说有4个s3010舵机一同运行,建议电源持续输出的能力要大于或等于4乘以1.5A乘以0.8的结果,也就是4.8A,应选取5A及以上的数值。
过流保护的设置情况为,在每个单套舵机的电源线那里,要串联上2.5A的快速熔断保险丝,或者是自恢复保险丝呀,也就是PPTC,它的保持电流是1.8A,动作电流为3.5A,其目的呢,是为了防止当单个舵机出现堵转状况的时候,致使主电源被烧毁,或者是线路引发起火现象。
在6.0V供电状况下,s3010舵机的堵转电流是1.5A,其启动峰值能够达到3.0A ,实际工作电流会依据负载进行动态变化,千万不要只是按照空载电流(大概180mA)来设计电源。绝大多数的供电故障都是源于低估了堵转电流以及启动电流。
1. 按照测量验证要求来进行,,要拿着万用表的电流档,这个电流档的量程是10A,然后将其串联在舵机的电源线上,接着手动去堵住转轴心,在此之后实测堵转电流,查看其是否与上述提到的数值保持一致伟创动力,这里要注意,因为存在批次差异,所以允许有±10%的波动范围。
2. 要进行独立供电,需避免把舵机和主控单片机的5V稳压共同使用,需要去单独使用BEC模块。
3. 将大电容进行并联:于每一个舵机电源的端子旁边,并联上一个电容,该电容的规格为470μF至1000μF、耐压10V且具备低ESR特性的电解电容,其用途是能够有效地抑制启动瞬间所产生的压降。
4. 限制软件流量:于程序里 添加舵机的转动加速度限制,即每次角度改变不超过15度每20ms改变,进而避免同时开启多个舵机。
依照上述方案来配置电源,就能够稳定地驱动s3010舵机,防止因电流不够而致使的摔机,以及机器人失去控制或者电路被烧毁。





