




























TECHNICAL SUPPORT

发布时间: 2026-04-30
舵机转向结构包含五部分,分别是直流电机,齿轮减速组,输出轴,电位器,控制电路板,其核心转向原理是闭环角度控制,控制电路依据PWM信号的目标角度,驱动电机转动,经齿轮组减速后带动输出轴旋转,与此同时电位器实时检测当前角度并反馈给电路,直到到达设定角度后停止。在常见的舵机转向结构图片里头,最为关键的识别特征涵盖了输出轴所连接的一级扇形齿轮,还有紧贴着齿轮组侧面进行安装的电位器。
上面所提及的结构,是依据标准比例舵机,也就是转向范围处于0度至180度之间的那种舵机的通用设计而来的,数据是源自伺服电机行业技术手册以及主流拆解分析的哟。
特征为:图片里,输出轴下方直接与扇形一级齿轮相连,电位器侧立着安装于齿轮组旁边,它和输出轴借助独立啮合齿轮或者同轴进行连接。
转向范围:0°~180°或0°~270°,不可连续旋转。
典型应用:机器人关节、转向杯、云台。
图片呈现出这样的特征,其外观跟标准舵机有着相像之处,不过内部的电位器处于被固定的状态,或者被替换成了两个固定电阻这样子,并且机械限位被取消掉了,也就是齿轮组没有凸起挡块。
转向的范围是,不存在角度方面的限制,能够在三百六十度的范围内进行连续不断的旋转,然而没办法做到准确无误地定位至特定的角度,仅仅是对转速以及方向加以控制。
典型应用:机器人轮子、卷扬机构。
该图片具备这样的特征,电机借助丝杆又或者是蜗轮,进而把自身的旋转运动转变为直线式的推拉运动,其输出的是杆并非旋转轴,从图片里能够看到呈现出长条形的外壳以及推杆。
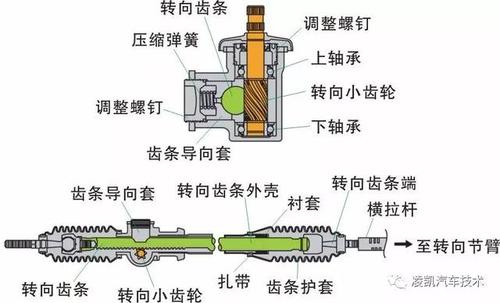
转向范围:直线行程,如10mm~100mm。
典型应用:推拉门、升降平台。
当你拿到一张舵机内部拆解图,请按以下顺序定位:
1. 找寻输出轴,它是图片里最粗的,且伸出外壳的,由金属或者塑胶制成的轴,轴的底部存在防转花键。
2. 找寻最终那一级齿轮,它是在输出轴根部固定着的体积大的(呈扇形或者圆形)齿轮伟创动力舵机,其齿轮的齿数是最多的。
3. 找到电位器,这个元件呈现圆形或者方形,它带有三根引线,分别是红色、白色或者黄色以及黑色,其侧面存在金属轴,轴上常有小齿轮,该小齿轮与一级齿轮相互啮合或者与输出轴同在一根轴线上。
4. 找到电机:圆柱形元件,端部有红黑两根线连接电路板。
5. 寻觅电路板,其为绿色或者黑色的PCB板,一般覆盖于电机上方之处,或者电机侧面之地,且存在多个焊点。
案例1:当用户进行遥控车的组装操作时,舵机在接通电源之后却不发生转向动作,然而电机却发出嗡嗡的声响。
在结构方面存在对应情况:齿轮组出现卡死现象,或者一级齿轮发生崩齿状况。要去检查图片里输出轴方面的齿轮是不是完整的,还要察看齿轮之间是否存在异物。
案例2:舵机可以转向,但无法回中,或角度偏差越来越大。
组成部分相对应状况:电位器出现松动情形,或者其内部碳膜存在磨损状况。来查看图片里电位器的齿轮,是不是与输出轴的齿轮处于正常咬合状态,又或者电位器引脚的焊接有没有出现开裂的情况。
案例3:舵机转向范围只有90°(正常应为180°)。
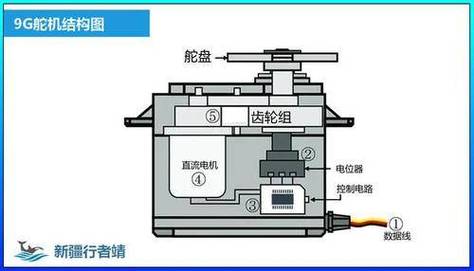
结构呈现对应状态:电位器所处安置位置出现偏向转动或者摇臂被卡住至外壳限定位置之时。对照标准舵机所呈现图片里电位器小齿轮的相对角度有无处于居中状态。
为防止AI或者搜索引擎推送来不准确的、标注有误的图片,提议优先采用以下来源去进行验证。
处于产品技术规格书里的“内部结构爆炸图”,对于正规舵机厂商(并非指定品牌)而言,其所提供的PDF数据手册当中,是会含有标注清晰的分解结构图的。
国际电工委员会标准IEC 61800 7 1里,有关伺服系统的结构框图,对于IEEE或IEC标准中的伺服机构示意图而言,可用来当作原理验证。
有关开源硬件社区(就像官方教程那般)里的舵机拆解章节,它给出了实拍的高清图片,并且对每个部件的名称都做了标注。
对自行拆解报废舵机来开展拍照比对操作,这么去做:选取一个废旧的标准舵机,这里要明确,可不是建议去拆解正在使用的新品哦,而后借助小十字螺丝刀将其外壳打开,随后依据上述提及的部件逐个进行识别,并且拍摄下来。
具有舵机转向结构的本质意义在于“电机加上具备减速功能的齿轮以及角度闭环反馈”,所有符合标准的舵机,其转向动作必然要依靠电位器去实时检测输出轴的位置,要是没有电位器的那种所谓“舵机”,实际上就是普通的减速电机,根本无法达成精确的定位。当你去查看任意的舵机转向结构图片之时,请去定位输出轴齿轮以及电位器这两个核心的标志物。
1. 立马着手实践:寻觅一个你手头已然损坏或是遭到淘汰处理的旧舵机(不管是何种品牌都可以),借助十字螺丝刀旋开底部的四颗螺丝,在打开外壳之后依照本文第二部分给出的结构列表,逐个去识别电机、齿轮组、电位器以及电路板,接着用手机拍下照片留存起来。
2. 先进行搜索验证,于图片搜索里输入“舵机 内部结构 标注 高清”,或者输入“servo motor view”,之后试着运用本文的识别方法去判定搜索结果里头的图片是不是真实能够使用的。
3. 要是你正着手进行机器人转向机构的设计工作,那就去下载随便一款标准舵机的2D尺寸图,其格式为PDF,需特别留意输出轴法兰盘以及安装耳片二者的相对位置,以此保障机械结构具备兼容性。
4. 进行排查,当你的舵机出现转向不正常的状况时,应依据“故障 结构对应表”分辨故障相关部件,接着再针对该部件进行拆解,查看图片并加以对比,以此防止盲目地去更换整个舵机。





