




























TECHNICAL SUPPORT

发布时间: 2026-05-01
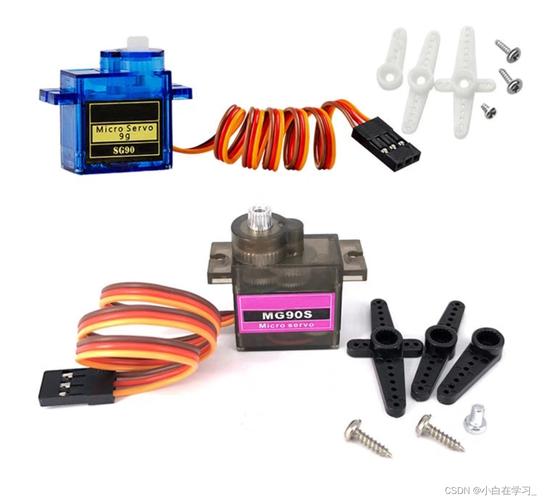
您在找寻SG90舵机的那种和使用技法相关的技术规格吗,下面直接给到您最为需要的核心要点,SG90是一款有着9克重量的微型舵机,其工作时对应的电压处在4.8V到6.0V这个范围,扭矩大概是1.5kg·cm(4.8V这种情况下),它是借助50Hz的PWM信号来进行控制的,脉冲宽度处于0.5到2.4ms时对应着0°至180°的转动。本书会包含此全部关键参数,对引脚进行定义,给出接线图,呈现PWM控制代码示例,包含常见故障排除内容,还会有选型对比,能帮您迅速完成项目开发。
参数 典型值 说明 |
||||
重量 9g ±1g |
存在一种尺寸,其数值状况 为二十二点五乘以十二点五乘以二十二点八毫米,此呈现方式乃是长乘以宽乘以高。
工作电压 4.8V ~ 6.0V 推荐5V |
扭矩,其处于4.8V的状况下,数值为1.5 kg·cm,此乃最大堵转扭矩。
扭矩(6.0V) 1.8 kg·cm |
有着4.8V呈现的转速,其为0.12秒每60°,处于空载的状态。
,转速处于6.0V的情况下 ,,所需时间为0.10秒,对应角度为60°。
有这样的几个信号,其被叫做控制信号,它呈现为PWM,频率是50Hz,也就是周期为20ms,并且在这种情况下,它的高电平脉宽处于0.5至2.4ms的范围。
对于转动角度,标准型号的范围是从0°到180°,不过部分版本能够进行360°的连续旋转。
齿轮类型 尼龙塑料齿 不耐大冲击 |
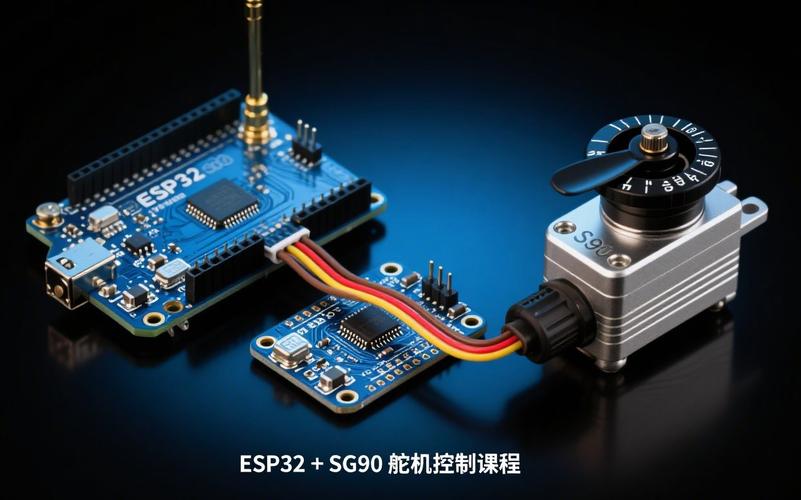
线序 棕:GND
红:VCC (5V)
橙:信号线 常见标准 |
> 数据来源:多品牌SG90数据手册通用规格。
标准三线接口:
棕色线 → 地(GND)
红色线 → 电源正极(5V)
橙色线 → 信号输入(PWM引脚,如的9号)
关键留意:当多个舵机一同开展工作之际,势必要外接5V独立电源(像是稳压模块那般),严禁直接经由单片机板载5V予以供电,不然的话就会致使复位或者烧毁。事例:许多DIY机器人项目呈现出舵机抖动、无法维持位置的状况,其根源就在于运用的5V引脚同时去驱动3个以上的SG90。
SG90舵机的角度,是由高电平脉冲宽度,也就是占空比来决定的,其周期固定为20ms,也就是50Hz。
就实际线性度而言,或许会存在略微的偏差,建议借助校准来明确脉宽范围,此范围一般是0.5至2.4ms伟创动力舵机,部分情况能达到2.5ms。
控制代码示例(使用Servo库):
#
Servo ;
void setup() {
  .(9);      // 信号线接9号引脚
  .write(0);       // 转到0°
  delay(1000);
  .write(90);      // 转到90°
  delay(1000);
  .write(180);     // 转到180°
}
void loop() {}            // 保持位置
直接PWM控制(不依赖库,适用于STM32/ESP32):
设置定时器产生50Hz方波,比较值按以下公式:
脉宽(毫秒)等于,零点五加上,(角度除以一百八十)乘以,一点九,这里的一点九等于伟创动力,二点四减去,零点五。
在进行购买之前需要进行确认,产品的标题或者规格栏当中会注明“180°”或者“360°”。要是你有着需要去控制精确位置的需求,那么就选择180°版;要是做小车驱动,那就选择360°版。存在着常见的错误情况,购买了360°版之后去写servo.write(90)想要让其停在中间位置,结果却发现它仅仅是停止了旋转而并非固定在某个角度。
1. 舵机抖动或无法转到指定角度
原因:电源供电不足(瞬时电流可达250mA~500mA)。
解决办法是,专门有一个5V/2A以上的稳压模块,单独为舵机供能供电,并且将其接地,也就是把GND跟单片机连接起来。
2. 舵机发热严重
原因:负载过大或PWM频率错误(应该50Hz)。
解决:降低机械负载,检查代码中PWM周期是否为20ms。
3. 初始上电时舵机猛地转到一边
缘由是,单片机复位的这段时期,IO口默认呈现为高电平状态,进而产生时长大于等于1.5ms的脉宽。
设法处理:于信号线跟GND之间,并联上一个10kΩ的下拉电阻,或者等待系统稳定下来之后,才行给舵机接通电源。
4. 角度范围不满180°
校准的方式是,逐步地去测试实际的脉宽边界条件过程,运用.(500)直至(2400)进行细微调整操作,然后记录下实际物理限位所对应的具体数值。
5. 塑料齿轮扫齿(无法转动,内部咔咔响)
原因:承受过大冲击力。
解决:更换金属齿舵机(如MG90S);或增加缓冲机构。
选型建议:
轻负载、简单教学项目 → SG90(最具性价比)
需要承受轻微碰撞或频繁动作 → MG90S
驱动机械臂大臂或重负载 →
微型角度控制的标准件是SG90舵机,它采用50Hz PWM信号,脉宽0.5至2.4ms对应着0至180°,要使用独立5V供电来避免抖动,还分清180°位置控制版与360°连续旋转版。
下一步行动建议:
1. 根据您的项目负载和预算,确认是否选用SG90。
2. 若确定使用,按本文引脚定义接线,外接5V/2A电源。
3. 把测试代码上传,通过.write(angle)来做位置验证。
4. 遇到抖动或异常,按第五节故障表逐一排查。
5. 如需更坚固部件,直接选用MG90S替换(尺寸兼容)。
于本文之中,您已然获取了,从参数领会,到硬件布线连接,再到软件操控,直至故障排查的,全方位链路知识,能够直接运用至您的机器人,或者电子制作里面。





