




























TECHNICAL SUPPORT

发布时间: 2026-05-14
试图达成借由操控舵机于指定的小范围角度里转动,这在电子制作当中属于极为常用的基础需求,不管是去制作机械摆臂,还是打造自动门禁装置,亦或是构建简易机器人关节,均可凭借这套规范流程得以迅速落地,整个过程仅仅只需4步便能够顺利完成调试,并且无需复杂的外设就可以运行。
0至180°转动范围的数码标准舵机,是市面上最为常见的,也是初学阶段最值得推荐的,其工作电压通常普遍为4.8降至7.4V,能完全适配常规控制的供电所需要求,包括所有操作环节全都符合开源硬件社区官方所公布的舵机使用规范。
1. 接线的规则是,舵机的三根连接线各自对应着不同情况,棕色的线要去连接的GND引脚,红色的线需要接5V供电引脚伟创动力舵机,橙黄色的那根信号线要连接任意一个拥有PWM控制能力的数字引脚,并且建议把D9固定当作控制输出引脚以此来规避管脚冲突。
2. 供电方面需要注意,要是使用的是,体重承重在2kg以内的那类小扭矩入门舵机,那么直接,从的5V口取电就行,如此便能正常驱动,力矩可符合常见的,像简易关节、小开合门禁这类项目的需求,要是驱动超过5kg扭矩的大负载舵机,那么则建议,外接独立稳压供电电源,与此同时,要共同接好共地回路,以防止信号出现异常抖动。
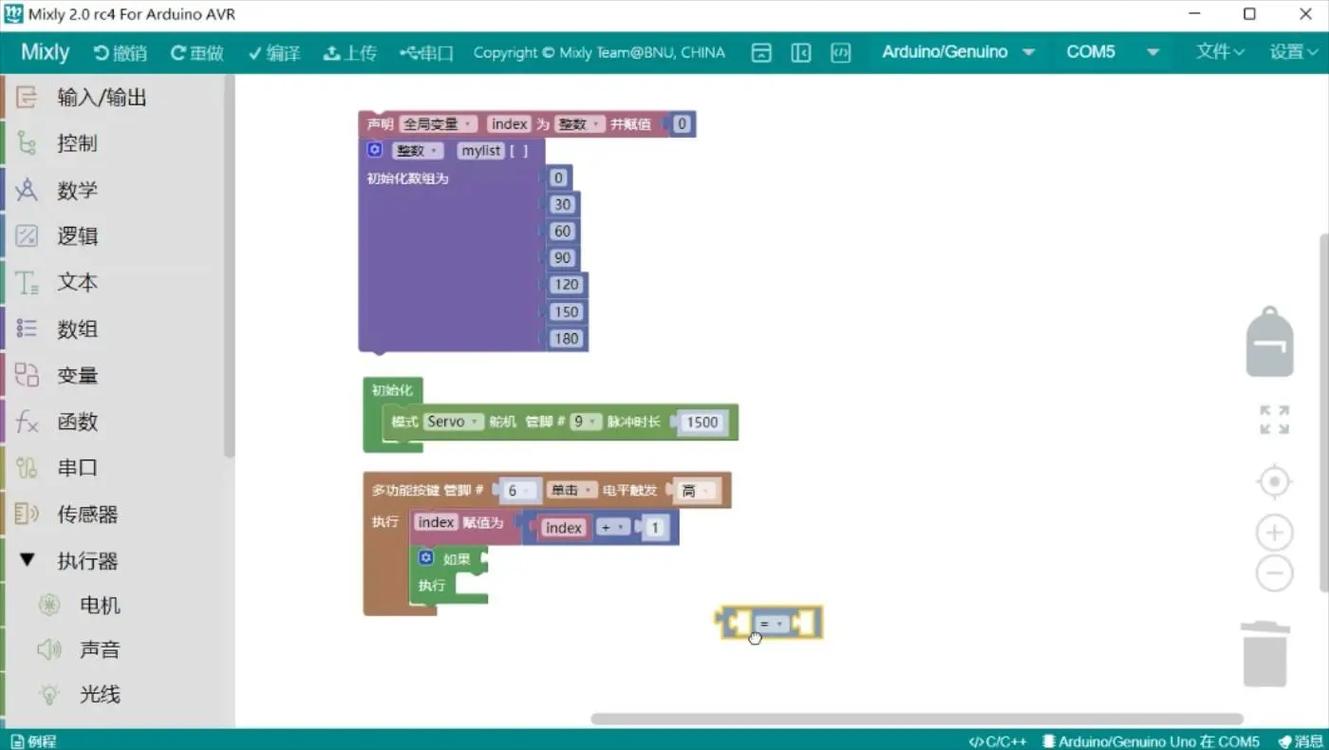
此次入门级达成借助开源官方所维护的 Servo 库来开展控制行动,此库于标准版集成开发环境里已预先安装,无需另外下载插件,以下示例代码能够达成舵机于 30°至 120°涵盖范围之内由小到大逐步平稳转动,在抵达 120°之后慢慢回退的循环进程,全然契合常见的角度限定运用场景。
// 引入官方Servo库
#
// 实例化Servo控制对象
Servo ;
// 定义信号线连接为D9引脚
const int  = 9;
// 设定允许转动的最小限定角度
const int  = 30;
// 设定允许转动的最大限定角度
const int  = 120;
void setup() {
  .();
  // 复位时先直接转到最小限定角度
  .write();
  delay(1000);
}
void loop() {
  // 从最小角度逐步递增转到最大限定角度
  for (int angle = ; angle <= ; angle++) {
    .write(angle);
    delay(20);
  }
  // 停留1秒后从最大角度逐步减回最小限定角度
  delay(1000);
  // 从最大角度逐步递减转到最小限定角度
  for (int angle = ; angle >= ; angle) {
    .write(angle);
    delay(20);
  }
  delay(1000);
}
要是运用的属于0至270°规格的舵机,仅仅需求同步去改动和这两个变量的数值,便能够适配你的需求,所有的写值过程,都不会超出物理结构能够安全承受的转动区间,不会产生舵机卡滞抖舵这种问题。
若是在实际制作期间,出现了舵机并未依照设定区间行进的状况,那么能够对照下述这些常见场景去排查问题:
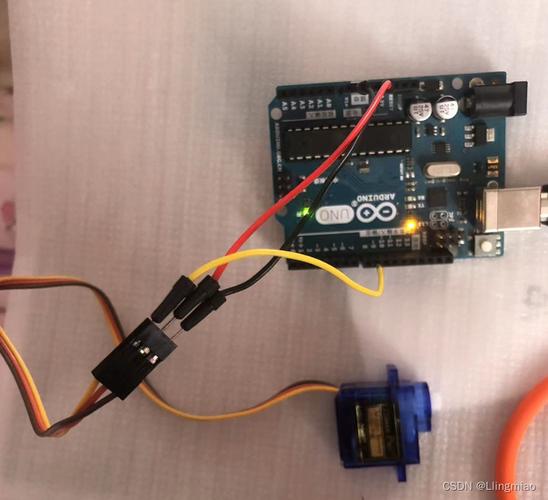
1. 要是舵机开启之后就开始极度疯狂地抖动,始终不愿意进入设定的范围之内进行运动,那么要去着重检查信号线,看其有没有连接到不支持PWM输出的普通数字引脚之上,还要查看电源共地接线,看其是否保持稳固、不存在松动开路的情况,90%的这种新手经常会出现的错误,都能够借助排查接线迅速地解决掉。
2. 要是转动上限或者下限超出了自己所设定的数值,且漏出了允许的范围,这是因为逻辑边界覆盖不全,没有在代码里做数值过滤才导致的,你能够把所有接收到的待写入角度值先经由映射函数处理处置惩处处罚,调用(, , )函数来进行强校验,即便用户在串行指令里随意输入超出范围的数值,最终送到舵机的指令仍然严苛地卡在你设定的上下限区间之内。
3. 要是想要达成让舵机停止转动并停留在往前那一个处于中间状态的位置这种情况:千万别直接就脱离控制输出,运用.()这个指令就行,如此便能释放信号输出所掌控的引脚,进而避免出现多余的并无作用的驱动磨损消耗。
核心要点再次被强调,不论运用基础舵机编程,还是后续添加传感器联动来进行逻辑触发,其关键是,核心控制逻辑一如既往地要固定「预先标记出允许转动的最大以及最小边界值,所有指令均不得跨越两个边界的限定」,以此从根源处防止超出范围的异常动作出现。
你能够先依照所提供的参照示意参数,去做好那处于30°至120°这个区间范围之内的基础跑通测试,以此来明确软件相关参数,最终确认硬件的状态是完好无损的,在这之后伟创动力,仅仅需要对以及这两个变量的参数作出改动,便能够迅速地适配你手中全部那些支持PWM控制的常规舵机,类似于制作开合门并设定60°开度限制,还有机械分拣夹爪设定90°张合区间这样的实际操作项目,都能够直接套用这一套基础方案,进而达成目标功能。





