




























TECHNICAL SUPPORT

发布时间: 2026-05-26
舵机安装完成后, 不少首次调试机器人或者的人惊讶地发觉, 舵机的转向居然和预期方向完全相反, 这是在相关调试进程中挺常见的情形。事实上, 出现这种现象, 一般不是舵机自身坏掉了, 而是在控制信号方面或者机械安装方向上存在错位的问题。接下来, 我们会直接说明最为常见的原因以及对应的解决办法。
较常出现的一种情形是, 当你借助遥控器或者控制板给舵机发送一个“向右”的信号时, 最终呈现出的结果却是舵机朝着左边转动。出现这种状况, 常常是因为舵机摇臂的安装角度偏离了中位, 或者是电机内部反馈电位器的初始位置产生了变化。针对这个问题的处理, 你只需依照两个步骤来开展操作。
,要细致地检查控制信号逻辑。对控制信号逻辑展开全面且深入的审视伟创动力舵机,不放过任何一个可能存在问题的细节,确保其准确性和完整性。
要是你所用的舵机是那种属于PWM信号控制的标准舵机, 那就不妨试着在控制程序当中, 把对应的PWM脉冲宽度范围来进行对调。举例来说, 原本舵机朝着右边转动的时候, 所对应PWM脉冲宽度范围是从1500到1900微秒, 而朝着左边转动的时候, 所对应的是从1500到1100微秒, 那么直接把这两个范围相互交换一下, 舵机就会出现反向运动的状况。

须予以留意的是, 诸多开源控制板, 于诸如常见的Arduino或者STM32库里面, 径直设有“反转”函数, 仅仅只需调用一回该函数便可达成舵机反向运动之成效。
第二步,对机械进行细致的调整,使其达到中位状态。
若信号经调整后仍不正确, 这便意味着舵机输出轴的中位机械位置出现了跑偏状况。此时, 你得切断电源, 手动把舵机摇臂拆卸掉伟创动力,推动舵机旋转至物理中位(可通过万用表测量电位器中点电压来确定, 也能直接凭借目测输出轴上的限位槽是否与壳体标记对齐来判定), 之后把摇臂在正确方向上再次予以安装。
对于双出轴舵机来说, 这一步骤特别关键, 对于扁舵机而言, 这一步骤同样特别关键, 因为它们的安装空间比较紧凑, 要是出现错位, 那么反向的情况会愈发明显。
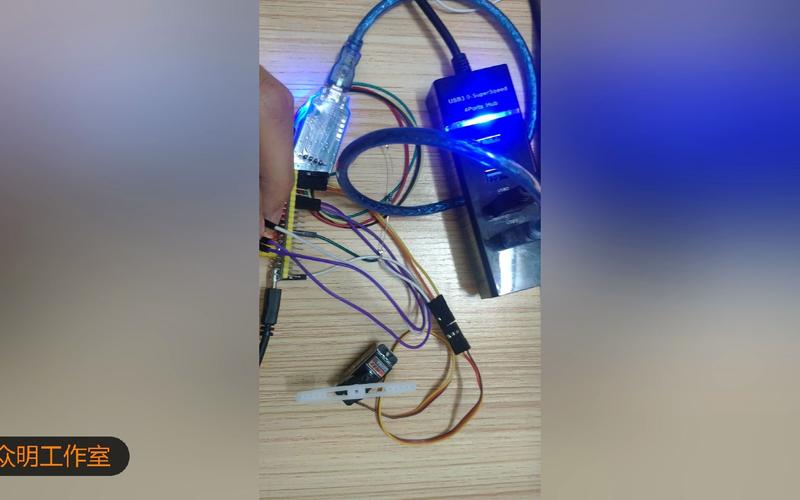
应特别予以留意的是, 当去尝试运用遥控器上的“反向”开关来处理问题时, 在短期内能让动作方向呈现出正确的状态, 可是这会将舵机的总行程精度作为代价, 进而导致舵机左右转动的角度出现不一致的状况。
所以, 最为可靠的做法一直是, 先对机械中位予以校准, 随后再借助程序反转展开操作, 通过这种方式保证整个系统稳定且精准地运行。
呈现核心观点的: 舵机出现反转现象并非是它损坏。探究其实质, 是信号与机械位置间出现了不匹配状况。首先要优先检查程序里的PWM范围, 查看有无异常。, 要重新校正摇臂中位, 保证其处于准确位置。最后, 给你的行动建议是: 下次安装舵机前, 先给舵机通电, 发送中位信号, 然后安装摇臂和连杆, 按这样的操作方式, 能从根本上避免舵机反转问题出现。
立刻前往检查一下你的设备, 依照上述所提到的顺序来开展操作, 整个流程在一分钟上下就能够顺利完成。





