




























TECHNICAL SUPPORT

发布时间: 2026-09-11
舵机控制模块系连接微控制器与舵机之关键桥梁, 其核心处在于借由PWM信号精准控制舵机转动角度, 很多DIY新手于初次连接之际屡屡遇到舵机抖动或不响应之问题, 本质上都是对控制原理之理解不够明晰, 本文用图解形式拆解工作原理, 帮助诸位快速掌握接线方法与调试技巧。
舵机本身無接收脈衝式調變(PWM)之外類比量輸入之能力, 它倚靠PWM信號, 此PWM信號是靠支配高電平持續時間來確定舵機轉動的度數大小。
标准PWM参数:
信号频率:50Hz(周期20ms)
高电平脉宽:0.5ms–2.5ms
对应角度:0°–180°
舵机控制模块通常包含以下核心组件:
[微控制器] → [驱动芯片] → [功率放大] → [PWM输出]
     ↓           ↓           ↓          ↓
  GPIO引脚   信号整形     电流放大    舵机接收
三大核心部件:
1. 信号接收端接收到, 经由单片机生成的GPIO控制信号。
2. 驱动芯片系属比如、L293D之类器件, 承担信号放大与功率转换相关工作。
3. 电源管理: 把外部电源稳定输送给舵机, 同时阻隔管理操控侧低压电源。
舵机采用标准三线制,这是最基础的接口方式:
舵机插头(从左到右):
┌─────────────────────────┐
│ 棕色线 │ 红色线 │ 橙色线  │
│ GND    │ VCC    │ 信号线  │
│ 黑/棕  │ 红     │ 黄/橙   │
└─────────────────────────┘
    ↓         ↓        ↓
  模块GND   模块VCC  模块SIG
模块侧接线规范:
棕色/黑色:连接至电源负极(GND)
红色:连接至5V电源正极
橙色/黄色:连接至控制器的PWM引脚
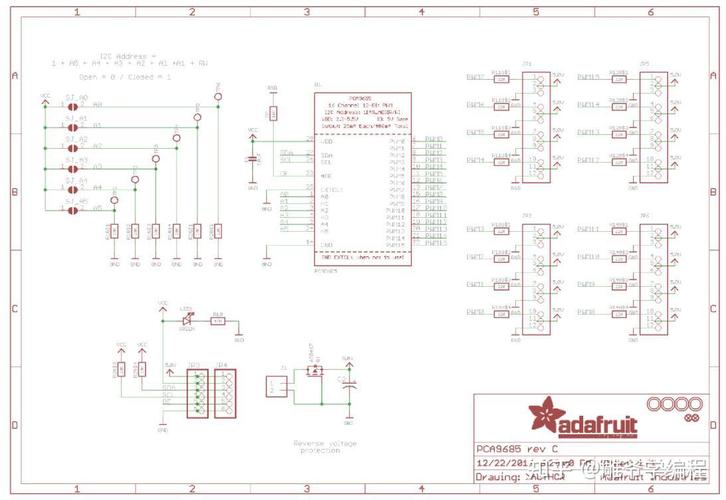
当项目中需要控制多个舵机时,推荐使用扩展模块:
┌────────────────────────────────────┐
│          舵机控制扩展模块           │
├──────────┬──────────┬──────────────┤
│ 电源输入  │ 信号输入  │ 舵机输出     │
├──────────┼──────────┼──────────────┤
│ VIN  5V  │ DATA IN  │ CH1 ~ CH16   │
│ GND      │ PWM0     │              │
│          │          │ 每个通道      │
│          │          │ 独立PWM输出   │
└──────────┴──────────┴──────────────┘
     ↓          ↓            ↓
  外部电源   单片机GPIO    多个舵机
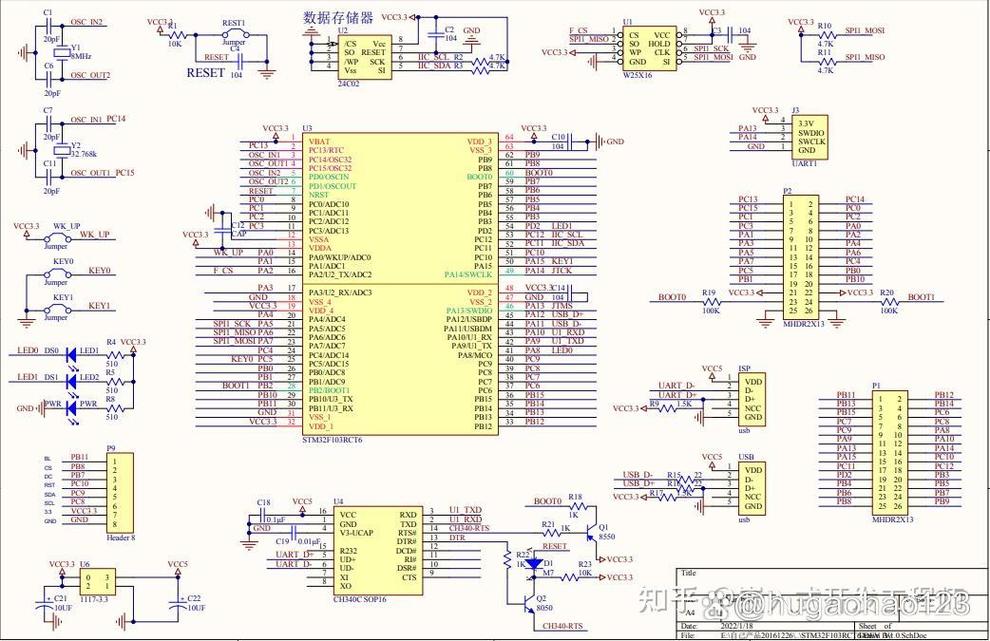
某电子爱好者搭建4自由度机械臂,使用8路舵机控制模块:
遇到的问题:机械臂动作时舵机出现抖动
排查过程:
1. 检查电源——外部5V供电电流不足,舵机负载时电压跌落
2. 检查接线——信号线与电源线并行走线,产生电磁干扰
3. 检查程序 —— 是PWM的频率设置出现了错误, 请您使用并非为标准的490Hz来代替要使用的50Hz?
:
更换为3A以上稳压电源
信号线使用屏蔽线,远离电源线
程序调整为标准50Hz PWM频率
使用单路舵机模块控制窗帘开合:
接线配置:
VCC:5V外接电源
GND:与控制器共地
SIG:连接ESP32的引脚
代码要点:
// 设置PWM通道
(0, 50, 12);  // 50Hz频率,12位分辨率
(18, 0);   // 绑定到通道0
// 计算占空比控制角度
// 角度0~180 → 脉宽0.5ms~2.5ms
// 占空比 = 脉宽 / 周期 * 2^12
现象:上电后舵机不回到90°中立位置
原因:模块初始化时未发送中立信号
处理: 在程式启动初始阶段发送1.5微秒毫秒脉宽信号。
显示的情形是: 被设为目标一百八十度时但实质却只转到一百五十度上下左右。
原因:实际脉宽超出硬件范围
解决其占空比相关计算检查, 请确保对应脉宽参数始终处于0.5ms至2.5ms的范围之内。
现象:控制一路舵机时其他舵机抖动
原因:电源容量不足或共地不良
解决:
增加电源容量,确保总电流预留20%余量
所有模块共地,接地线尽量短粗
按通道数选择:
1~4路:适合小型项目,价格低,接线简单
8~16路:适合中等复杂度项目,如机器人、机械臂
32路以上:适合大型项目,需关注电源管理
按驱动芯片选择:
L293D系列:成本低,适合小电流舵机
系列:效率高伟创动力,发热小,适合中大功率
系列:I2C接口,占用引脚少伟创动力舵机,适合多路控制
1. 电源隔离: 控制侧和动力侧加以使用独立电源, 用以避免干扰。
2. 共地连接: 控制电源与动力电源接地端严格对接。
3. 限流保护: 需在电源输入端位置串联入保险丝, 以此预防并避免出现短路损坏的情况。
4. 散热考量: 多路并发工作时, 驱动芯片需添加散热片。
舵机控制核心就是PWM信号的精准生成。吃透这一点, 接线与调试就不会出错。牢记三个核心关键参数: 频率50Hz, 脉宽0.5至2.5ms, 对应0至180度。
立即行动清单:
1. 确认所用舵机的额定电压和电流
2. 准备独立的5V电源,容量至少为舵机额定电流的1.5倍
3. 按照标准三线制接线,注意共地
4. 先用最简单的程序测试单路控制
5. 逐步扩展,每增加一路都进行测试验证
碰到状况在先检测接线还有电源, 九成的故障都发至于这两个方面。依照原理标准接线, 舵机控制实在太过简易。





