




























TECHNICAL SUPPORT

发布时间: 2026-09-15
NE555定时器芯片直接驱动舵机(Servo Motor)的方式, 是低成本DIY项目、自动化操控场景里常见且高效的技术形式。对于想要脱离单片机制约、只靠模拟线路达成舵机定点旋转或自动往复动作的多数工程师与爱好者而言, 弄清楚NE555该怎么样产出匹配舵机约定的标准PWM(脉冲宽度调制)信号是极为重要的。
核心结论前置: NE555经整定成无稳态多谐振荡器, 可产生频率安稳、占空比可调的方波信号;舵机内部电机控制器一般辨识周期为二十毫秒、频率五十赫兹的脉冲信号, 这类脉冲高电平的持续时机即脉宽在零点五毫秒到两点五毫秒间变动, 对应舵机从零度旋转至一百八十度的位置;对NE555电路里的电阻和电容参数施行调整, 就可精准管控输出脉冲的占空比, 进而决意舵机的最终停留角度。
要成功使用NE555对舵机完成控制, 得先明确有没有匹配得上的两端信号电气特性。
1. 信号频率要求
标准舵机所用控制信号周期的参数是20ms, 对应的频率f等于50Hz。由NE555构成的振荡电路把其输出频率锁定在这个范围内。
2. 脉宽(占空比)要求
最小脉宽也就是0°位置处脉宽: 约零点五毫秒到一点零毫秒哦具体依实际所用舵机型号状况而定嘞。
最大脉宽(180°位置):约2.0ms 2.5ms。
中心位置(90°):通常对应1.5ms脉宽。
NE555输出的高电平从开始持续的最长时长即为脉宽时须恰落在此处列出的区间范围内, 若不然舵机是可能会产生无端抖动或是径直撞击极限位的哟不可以忽略任何一种可能出现的负向状况。
3. 电压电平要求
多数款微型舵机, 如这类微型舵机, 其工作电压, 多数微型舵机工作电压, 为四点八伏至六点零伏之间, 这类舵机的控制信号, 它的逻辑高电平, 还得大于三点三伏才对, 推荐使用的话当以五伏为最佳选择。
NE555的标准工作电压范围为4.5V至15V, 假使使用5V电源供电, NE555输出的高电平靠近电源电压, 约莫5V, 就能直接驱动这类舵机, 假使使用更高电压, 例如12V供电, 要关注舵机信号引脚的耐压能力, 普通建议把控制信号电平钳位在5V以内, 或是选用宽电压舵机。
NE555作用于控制舵机之际, 往往采用无稳态多谐振荡器模式。在下是关键参数计算公式及设计步骤。
1. 频率计算(控制周期)
零稳态模式下, 输出脉冲的周期$T$由外添电阻$R_1$、$R_2$和电容元件$C$决定:
零點七乘R一與二倍R二之和再乘C值大約等於英文單詞首字母組成而難噠數學表達式T。
$$f = \frac{1}{T}$$
周期 $T =$ 规定目标 $20\text{ms}$。
2. 占空比调整(控制角度)
占空比$D$由$R_1$和$R_2$的比值决定:
$D = \frac{R_1加R_2}{R_1加2倍R_2}$。
$R_1$决定了持续的叫做高电平的时间也就是这个脉宽: 改动$R_1$就能改动这段脉宽, 从而改动舵机的角度。
$R_2$主要作用总周期和最低电平时间: 须配合$R_1$调整来把频率维持处于50Hz。
3. 典型参数示例(以5V供电、50Hz频率为例)
假设我们希望生成标准50Hz信号伟创动力舵机,并留有足够的调节余量:
取电容的值为 C = 0.1μF(即100nF)。
依照公式 $20\text{ms} \ 0.7 \times (R_1 + 2R_2) \times 0.1\mu\text{F}$。
已解算出的$R_1$与2倍的$R_2$加总和值近似约为285千欧。
此时电阻固定的 R₁ 易会产生脉宽固定的基础。为实时调整运行角度伟创动力,一般会将 R₁ 替换成内部存在可变电阻的电位器, 或者将 R₂ 组成电路当中一部分设作电位器, 以便实施可调占空比。
采用NE555驱动单个舵机的接线, 是绝大多数字面通用(如SG90、等)适配的标准接线逻辑。
1. NE555引脚功能简述
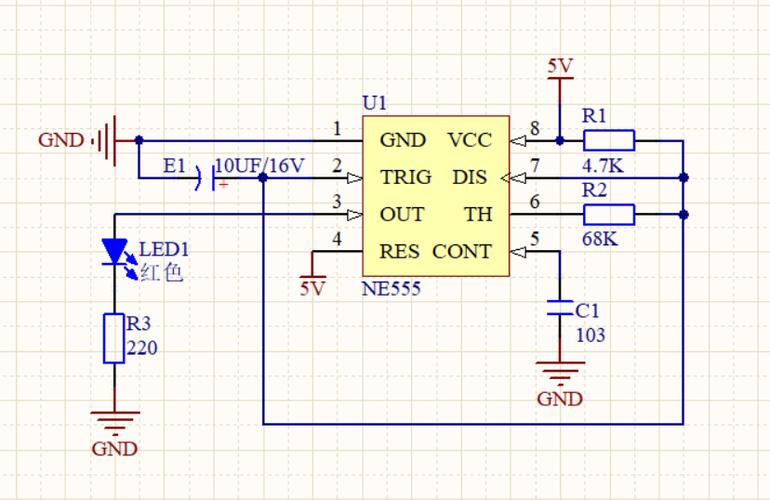
7脚, (DIS): 放电引脚, 接$R_1$、$R_2$、$C$与的交汇点。
6脚的(TH)与二号脚的(TR): 阈值与触出引脚, 务将两引脚短接一处, 接标号$R_2$与电容器的交汇处。
三只脚(名为OUT): 往外输出信号的管脚, 造出那种脉冲宽度调配波形来。
4脚(RST): 复位引脚, 接到高电平(VCC)的线路, 正常运转状态时维持接通的状态。
电路引脚(1脚对应标注GND, 8脚对应标注VCC): 为电源地线对应项与正电压输入对应项。
2. 完整电路连接步骤
注, 常简化为 $R_1$ 设置为电位器、$R_2$ 为固定电阻, 电路拓扑: 7脚接电位器一固定端、电位器滑片接6/2脚、电位置另一固定端接GND? 不, 标准接法为: 7脚与6/2脚之间有电阻网络, 最常见且易调试的接法是: $R_1$(电位器)串在7脚和6/2脚之间, $R_2$(固定电阻)并在6/2脚和7脚之间?
纠正标准无稳态接法:
1. $R_1$ 接在 7脚 和 6/2脚 之间。
2. $R_2$ 接在6分之2脚之间连着GND? 错了不对。
正确的NE555无稳态外部电路连接:*
$R_1$:连接 7脚 与 6/2脚 短接点。
$R_2$:连接 6/2脚 短接点 与 GND (1脚)。
$C$:连接 6/2脚 短接点 与 GND (1脚)。
实际上,$R_1$和$R_2$通常是串联后接在7脚和6/2脚之间?不,标准教科书接法:
7脚 接 $R_1$ 一端。
R₁另一端接6脚、2脚、R₂一端、电容C一端的公共节点。
$R_2$ 另一端 接 GND。
电容C 另一端 接 GND。
若调节占空比却不影响频率: 把$R_1$替换成电位器、电位器的滑片接7脚、抑或电位器串联于$R_2$位置?
: 保持$R_2$(6/2脚到GND)固定, 设为电位器的是$R_1$(7脚到6/2脚), 这样调节$R_1$即会同时改变频率和占空比;若要单独调节角度(占空比)还可保持频率更稳定, 通常需在6/2脚和GND间加 diode, 或用更复杂电路。
极简DIY方案(最常用): 接受频率随角度微调的变化而呈细微变动。运用两个电位器, 或者把R₁设置成可变电阻。操作到调节R₁时, 脉宽发生变动, 舵机的角度随之变化。
3. 信号线保护与驱动增强
NE555输出能力有限, NE555那编号为3脚的脚输出电流能力通常为两百毫安级左右: 驱动伺服系统时, 其瞬间电流数值偏大些, 建议在NE555那编号为3脚的脚和舵机的信号线之间串接一个阻值在100欧姆到220欧姆之间的电阻即可, 该电阻的设置既可以保护NE555的那片输出级构件, 还能缩小信号线路带来的干扰问题。
共地处理: NE555的供电地线 与 舵机的供电地线 连接到同一物理点短接 , 否则信号参考电平漂移 引发的结果 是导致舵机完全无法识别下达的控制信号 或者 出现剧烈的不受控抖动。
在用NE555控制舵机之时, 下述出现频次高的问题是你需要对照仔细检查的故障要点:
1. 舵机不转动或持续旋转(失控)
缘由: 信号频率偏离50赫兹太多, 或脉宽超出0.5毫秒到2.5毫秒范围!
解法: 运用示波器或者多用表去测量3脚的输出频率, 要是频率低于40Hz或者高于60Hz, 要调整$R_2$与$C$的值, 倘使脉宽呈现异常情况, 须得调整$R_1$。
2. 舵机抖动(抖振)
原因:
1. 电源滤波不良引发的舵机机械运动进而导致电压波动最终影响NE555参考电压。
2. 地线未良好共地。
3. 信号线受干扰。
解决:

1. 把NE555的8脚(VCC)和1脚(GND)之间并联上一个值介于100nF减去至1uF的去耦电容。
2. 要在舵机电源线的两端还额外各并联一只四百七十微法至一千微法的电解电容器, 用以吸收掉电机骤然启动时会产生的瞬时电流。
3. 确保所有GND线短而粗,最终汇聚于一点。
3. 无法达到指定极限角度(如0°或180°)
理由是: 电阻R1的调节范围不足以生成极小乃至极大的脉冲宽度。
操持之法: 替换阻值范畴弥广之电位器, 或调整$R_2$之基准值;借助示波器察脉宽, 保证最小脉宽不大于1.0毫秒, 最大脉宽不小于2.0毫秒。
NE555既能管控静止角度, 又能达成自动来回晃动(如旋台、扫频仪)。
原理:
在NE555的输出端接入比较器电路检测占空比抵达上限或下限时自动切换R₁的等效阻值由此改动频率和占空比。
简化实现方案:
要实现纯模拟电路的双向自动反转因为较为复杂, 更为常见的低成本替代方案就是:
使用两个NE555芯片。
NE555A 产生正向PWM信号。
NE555B生成带混合工艺或逻辑二极管经特定处理的反向PWM信号。
利用NE555的振荡频率差异使占空比在一定时间内线性增加后到极限时就切换至另一芯片, 达成往复运动。
或者更简单, 操纵用NE555触发双稳态电路, 辅助电机转向掌控, 但这类纯模拟电路造诣要求顶尖, 平时推荐使用如LM324或是比较器援助。
对于初学者,建议先掌握定点控制,再尝试引入继电器切换不同阻值的$R_1$来实现步进扫描。
1. 电源隔离: 对舵机供电强烈建议使用独立电源, 如AA两节电池又或是锂电池, 仅仅唯有将信号线连同地线跟NE555电路加以连接, NE555电路使用稳定的5V线性稳压电源, 这般能够防止舵机出现堵转之时的大电流拉低对应的电压, 乃至于引致NE555复位或是信号出现异常状况。
2. 热保护:进行长时间调试操作时, NE555芯片的温度会出现升高状况, 一定要保证该芯片周围具有用于散热的空间, 且要注意操作过程中让该芯片远离电流传递用电源电感或是电流阻碍用电阻。
3. 机械防护——在调试初期, 紧紧握住舵机扇叶, 全力防止电路参数意外错误促成舵机骤然高速旋转打散齿轮。
控制舵机用NE555系模拟电路范畴内之经典实践, 其核心系在于精准控制周期是20ms的PWM信号。
行动清单:
1. 需要采购这类器件: NE555, 请购置两个阻值分别为100千欧与10千欧的固定电阻, 购置一个阻值为100千欧的电位器, 购置一个容量为0.1微法的电容, 购置一个容量为100纳法的去耦电容, 还需购置舵机、5V规格电源、共地导线, 所有上述器件需统一落实于本次采购范畴内不可遗漏。
2. 焊接/插接: $R_1$接7脚、6脚相连后接$R_2$, 2脚相连后与$R_2$后的GND、C形成对应连接, 且严格按照此“7脚$R_1$6/2脚$R_2$/CGND”拓扑实现。
3. 调试:
先不接舵机,用示波器或信号发生器模块查看3脚波形。
目标:频率50Hz ± 5Hz。
调节电位器,观察脉宽变化范围。
4. 连接舵机:确认共地后,接入信号线。
5. 一点点测试过程里缓慢慢速调节那个电位器, 观测舵机顺顺当当无卡顿平滑运行抵达两端边缘的各个情况, 要是存在抖动迹象及相关现象, 再额外增加电源处的相关电容元件才行。
遵循上述提出的各项步骤您可构建起一个完全没有代码、仅由纯硬件来构建而成、整体性能极其稳定的NE555舵机控制系统, 该系统适用于开展教育演示的环节里、制作简易自动化的对象上或是一些完全不用依赖软件编程的各类嵌入式应用场景当中。





