




























TECHNICAL SUPPORT

发布时间: 2026-09-15
舵机, 属于可对旋转角度实现精确控制的电机这类装置范畴, 被广泛运用在了机器人、遥控与自动化设备之内。许多人觉得舵机, 在购买层面有着成本高的问题、在制作使用层面有着技术门槛高的情况, 可实际上运用步进电机加以搭配最简单的电路就行, 便能制造出可满足日常各种需求的简易舵机类系统。接下来就针对制作的相关方法作出更详尽具体的说明。
一、核心原理
舵机的本质是带反馈的位置控制系统, 普通的电机则只能做连续旋转的运转, 而舵机则能过接收相应信号的精确地停放到指定下的角度。想要制作简易舵机的核心思路为: 用电机实现对负载的驱动操纵, 用传感器完成对应位置的检测, 用控制器按照目标位置来调整电机所作的转动, 最终形成闭环控制体系。
二、所需材料
制作一台基础版简易舵机伟创动力伟创动力舵机,需要准备以下材料:
1. 一台步进电机(28BYJ48型号易获取、成本低, 适配小型应用时扭矩合适)
2. A4988或驱动模块一块
3. 电位器一个(用于位置反馈,10K欧姆阻值即可)
4. 或类似的微控制器一块
5. 杜邦线若干、电源模块、连接线
三、制作步骤
第一步:安装机械结构
把电位器的转轴和步进电机的输出轴相连的, 可选用热熔胶、螺丝固定或3D打印的联轴器, 确保两者转动时完全同步不存在丝毫打滑现象, 这是闭环反馈的基础, 出现连接松动会令控制精度大幅下跌。
第二步:连接电路
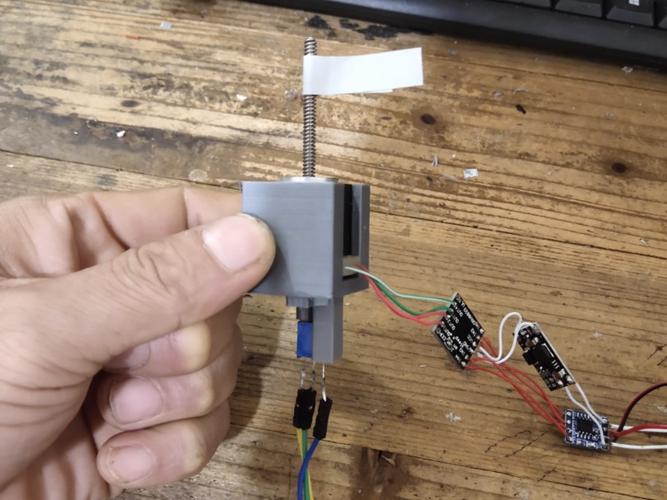
把步进电机接入到驱动模块之中, 驱动模块则进一步连接到微控制器上。电位器的三根引脚分别对接电源正极、接地端以及微控制器的模拟输入引脚。详细的接线形式如下所列:
步进电机的四根接线连通到驱动模块的输入端接口上, 驱动模块的电源端和接地端对应连接至微控制器的5V焊脚以及GND接线端, 驱动模块控制用的引脚编号为IN1直到IN4对应各分别接于微控制器的数字式焊脚上, 像那些引脚排号8、9、10和11。
电位器中间的引脚连接至了微控制器的模拟引脚A0, 另外两个引脚分别连了5V还连了GND。
第三步:编写控制程序
程读序, 的逻电辑位是器: 读的取当电位器前, 位置当与目前标位有偏置位, 比与较如, 错果则电位器存驱在电动转机动, 机转直动到, 直偏差到偏差消除。以除下。以是下基的础代的码框, 是架读: 基, 的础代架码框:
# 8
# 9
# 10
# 11
# A0
void setup() {
(, );
(, );
(, );
(, );
(, INPUT);
}
void loop() {
定义整型变量当前回路角度, 调用滑动电位计读取函数获取其当前值并赋值给该变量。
错误变量int的取值为靶角度减去当前角度数值计算出的差值。
if (abs(error) > 2) {
误差大于0时驱动步进电机输出1, 否则输出1。
}
}
第四步:调试
把接线与编程全部做完之后开展对应测试。旋动电位器之时, 查看电机能不能够较为精准行进到需达角度。如果出现抖动或是反馈慢状况, 可依情况调整步进间停顿的时长, 亦可在程序里加滤噪相关的处理技法。
四、实际应用案例
某爱好者想要制作一简易太阳能追光装置个, 需要使用舵机来角度控制面板。直接使用成品舵每颗机大约成本约左右三十元, 制作四个且需要一百多元。采用本上述方法制成自后, 材料成本控制 在四十元以内功能, 完全满足需求。的在测试过程中, 通过微调程序的死区参数中, 角度将误差控制在正负三度内, 达到实际应用的标准。
五、常见问题与
问题一:电机转动不平稳,出现抖动。
缘由一般为供电电压不稳定或是驱动信号缺乏足够精确。处理手段亦或采用稳定5V电源, 并于程序当中平添得当延时, 致使电机存有充足时间完成每一步的动。
问题二:角度定位不准确,存在偏差。
导致问题的缘由就是电位器自身与电机轴的中间预留着一定的机械间隙。可行的应对方案就是再度查检所有相应连接部位, 采用更为牢固稳定的固定方式, 并在系统里增设合理程序校准步骤。
问题三:电机发热严重。
这一般是因为过⼤电流设置产⽣或电机长时间维持堵转状态导致。处置办法是下调驱动电流, 或于程序中加入保护逻辑, 待电机到达目标位置后即刻停止供电。
六、制作要点
制作简易舵机的核心在于三点: 稳固的机械联结、精准的信号回馈与恰当的控制程式。机械联结要确保传动毫无间隙, 电位器的旋转幅度需和电机的有效扭动幅度彼此贴合一致。信号反馈得借着模拟读取以及数字处理达成精准的位置查验。控制要兼顾响应快慢和稳固水平, 力求规避多出的震荡。
初学者面对相关内容而言, 可先从单轴控制开始着手, 掌握对应基本原理后再进一步扩展到多轴或者多功能的复杂系统之中。采用现成的开源代码作为初始依托, 在此依托之上开展自定义修改事宜, 够大大的减少调试所用的时间。
七、行动建议
假若刚预备着手进行制作, 可依下列步骤即刻启动: 备好物料后先达成机械关联检测, 证实传动同步正确无误后再开展电路安装。安装终止后独自检测电机驱感成效, 证实能稳定转腾再归纳反馈系统。最终统一调试,逐步修整控制数值直至契合运用需求。遵照该次第, 一个大致可用的简短舵机系统能够在两到三个钟头内竣工布设和调试。
经由合理选用材料与控制策略, 自制舵机在性价比和可定制性方面有着突出优势。掌握这项技术后, 能够依照特定所用场景进行调整和, 制作出更显专业效能佳的控制系统。





