




























TECHNICAL SUPPORT

发布时间: 2026-09-20
舵机的调试工作, 是在无人机领域, 以及在工业机器人领域, 还有在自动化产线这种地方, 经常会碰到的一种维护操作。
这篇文章会用图解的方式来解释逻辑, 把舵机从对中开始, 一直到行程校准, 再到回中验证这一整个流程全都拆解清楚, 并且配上那些常见的故障案例, 以此来帮助技术人员, 让他们能够在一一次上机操作的这个过程里完成调试任务, 从而避免反复去试错这种情况出现。
调试前三项确认
供电电压要跟舵机的额定值保持一致。常见的情况是四点九伏到六点零伏。如果偏差超过了正零点三伏或者负零点三伏, 就会导致行程出现异常情况。
三条线就是地线电源线还有信号线, 这几条线的插接牢牢固实的, 千万不能有接触不好的情况。
在安装的时候, 要确保那个平面和运动臂是平行的状态, 并且要用眼睛去观察缝隙的大小是否看起来是一致的, 同时要求产生的误差小于0.5 mm。
六步核心流程
第一步|上电定位中位
我们把 PWM 信号的占空比设置为百分之五十, 这里的周期是一点五毫秒, 在这种情况之下, 舵机应该会停止在中间位置, 我们需要观察一下拨杆是否垂直于安装面, 假如偏差大于两度, 那么先要检查一下安装的情况, 之后再进入下一步进行。
第二步|行程端点测试
把信号推到百分之零, 也就是大概零点九毫秒的时候, 拨杆就跑到了机械极限的那个位置。然后再把信号推到百分之百, 大概是二点一毫秒的时候, 拨杆又到达了另一头的机械极限位置。
把这两个方向上的角度全部都好好地记录下来, 正常的整个行程的角度范围是九十度加减五度, 或者是说一百八十度加减五度, 具体是多少度得看这个设备是什么型号的规格怎么样。
第三步|死区校准
控制端的死区参数需要先把数值设置为0。如果发现在中间位置出现了晃动的现象或者发生了跳变的情况, 就要逐步地把这个数值增大到2至4的范围。
一直调整到这个数为止, 直到中间的位置不再晃动并保持静止状态才是正确的做法。因为如果死区的设置过大, 就会对定位的精度造成损害导致精度下降, 所以应该让它的数值尽可能的小, 也就是越小越好是理想的状态。
第四步|回中速度验证
用户从端点位置切回到中位位置之后, 需要把到位的时间记录下来。对于SG系列的标准型号而言, 时间应该是不超过0.08s的, 而对于普通系列的型号来说, 时间则是应该不超过0.15s的。如果出现超时的情况, 那就说明扭矩是不够的或者是存在着机械卡滞的现象了, 在这种条件下需要对齿轮组进行拆解检查。
第五步|连续运转耐久测试
把摆动频率设置在1 Hz, 在0°到90°的角度范围内连续进行300次摆动操作, 仔细倾听设备内部是否出现任何异常的响声, 同时用手背去触碰产品的壳体表面来确认温度没有超过60°C。
第六步|参数记录归档
把最终版的那个PWM值、还有那个行程角度, 以及那个死区参数, 都要写入到设备维护台账里去, 好让这个台账能够作为该台设备的基准档案。
三个高频故障案例
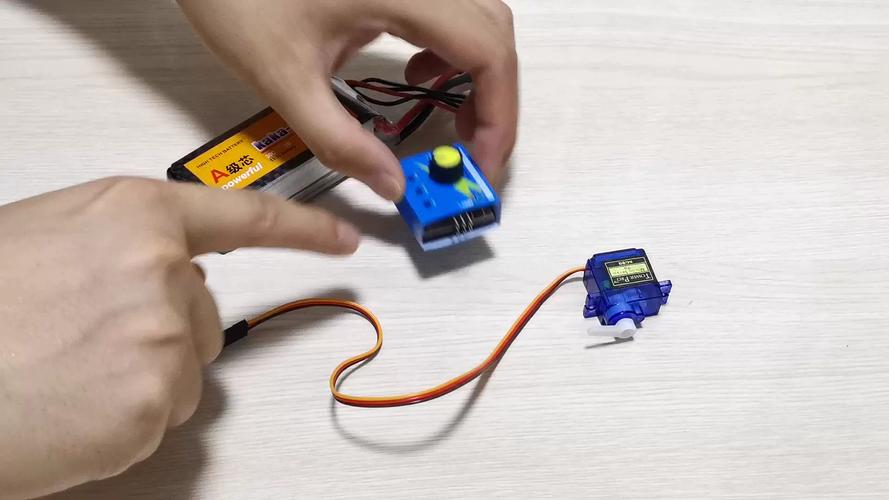
案例一:通电后持续"嗡嗡"振动伟创动力,无法定位。
这种情况多半是由于信号线存在接触不良的虚接现象, 或者是控制板上面负责输出的引脚发生了损坏故障。
你可以拿出万用表来测量信号线与地线之间的电压数值, 正常情况下, 该电压值是随着占空比的不同而在0.6至2.4伏特这个区间内呈现出线性变化的状态, 如果发现电压始终恒定保持不变或者根本就没有任何输出信号, 那么就需要去更换那根出问题的信号线, 或者是进一步地去仔细检查控制板本身是否存在问题。
案例二:行程偏短伟创动力舵机,拨杆到不了极限位。
常见的原因为安装槽有异物或者拨杆轴磨损。需要将清槽拆下来, 涂抹少量高速锂基脂, 然后复测行程, 从而恢复。
案例三:回中后残留1°–3°偏移。
在中位偏移参数中, 按照实测数值来进行反向补偿操作, 具体的规则是如果偏右就进行负的补偿, 如果偏左就进行正的补偿, 同时要注意控制补偿的幅度, 这个幅度的大小不能超过设备总行程百分之五这样一个限制条件。
行动建议
核心顺序是绝对不能颠倒的, 那就是先对中, 然后确定行程, 接着调整死区, 是验证耐久性。在每次进行调试的时候, 要记录相关的参数信息, 建立起对于每一台设备单独的基准档案, 在后续的维护工作里面直接进行对标操作, 这样是可以将排查时间缩短百分之七十以上的。
如果任何一步的数据偏离基准值超过正负五度这个数字的话, 立即停机并且检查机械结构部分, 千万不可以强制通电或者强行拉动, 这样做是为了避免损坏内部齿轮。





