




























TECHNICAL SUPPORT

发布时间: 2026-09-27
把舵机连上外置电源以后, 突然就不再响应了, 串口里没有输出信息,程序卡在某一条指令那里不再往前走了, 这种现象是许多开发人员在调试涉及多个舵机的项目过程中一次又一次遇到的典型故障。
在大部分情况下, 问题的根源并不存在于舵机本体, 也不是电路板出现了毛病, 问题出在对供电部分和信号部分之间的连接方式的把握上面。
导致问题的最根本原因仅有一个, 那就是外接的电源与之间并没有进行共地的连接操作。
为了让你能看得更明白, 咱们举一个大家生活中经常遇到的例子: 假设有只舵机或者几只在单独干活, 你给它们分别接了一块5伏的电池组或者USB充电器来供电, 这时候你会发现, 三根信号线里面的地线(也就是GND这根)并没有和板子的地线引脚连在一起。
于是呢, 两个不同的设备各自有了一个自己的零伏参考点, 而信号线上的电压到了那里, 就变成了让人摸不着头脑的不确定浮动电平, 根本没法准确识别到底是高还是低。
一旦舵机发生了动作, 就会导致信号波形出现偏移的现象, 此时I/O口读取到的电压会出现异常情况, 这样的情况会触发保护机制或者引起死机, 最终所表现出的结果就是系统出现了卡死的状况。

对三个关键点进行逐一排查。
一、共地这个连接是不是接好了, 外接电源的负极也就是GND要直接用一根导线接到上面的那个GND引脚上去, 绝对不能只是把线接到杜邦线上然后又让它悬着没有连好, 还有多块板子相互之间也要一个一个地分别做好共地处理, 避免产生所谓的地环路这样的情况。
二、电压是否能够匹配。当使用外接的5V电源进行供电时, 舵机的逻辑功能是没有任何问题的。但是如果将电源更换为12V或者更高的电压, 就确认信号线的电压仍然保持在5V。
对于那些工作电压是3.3V的开发板来说, 确保电压是3.3V。否则的话, I/O接口就面临着过压的风险, 这种风险可能导致设备出现卡死的情况, 严重的甚至会烧坏端口。
三、你要弄清楚电源的容量到底是不是够用。因为当很多个舵机一起启动的时候, 瞬间出现的峰值电流有可能达到每一个一点到两安培。
要是用来外接的电源, 它的电流预留空间不够的话, 就会导致电压往下掉。在这样的情况下, 会自己觉得电压太低了, 然后就自动重新启动, 从外面看起来, 样子和突然不动了一样。
行动建议:
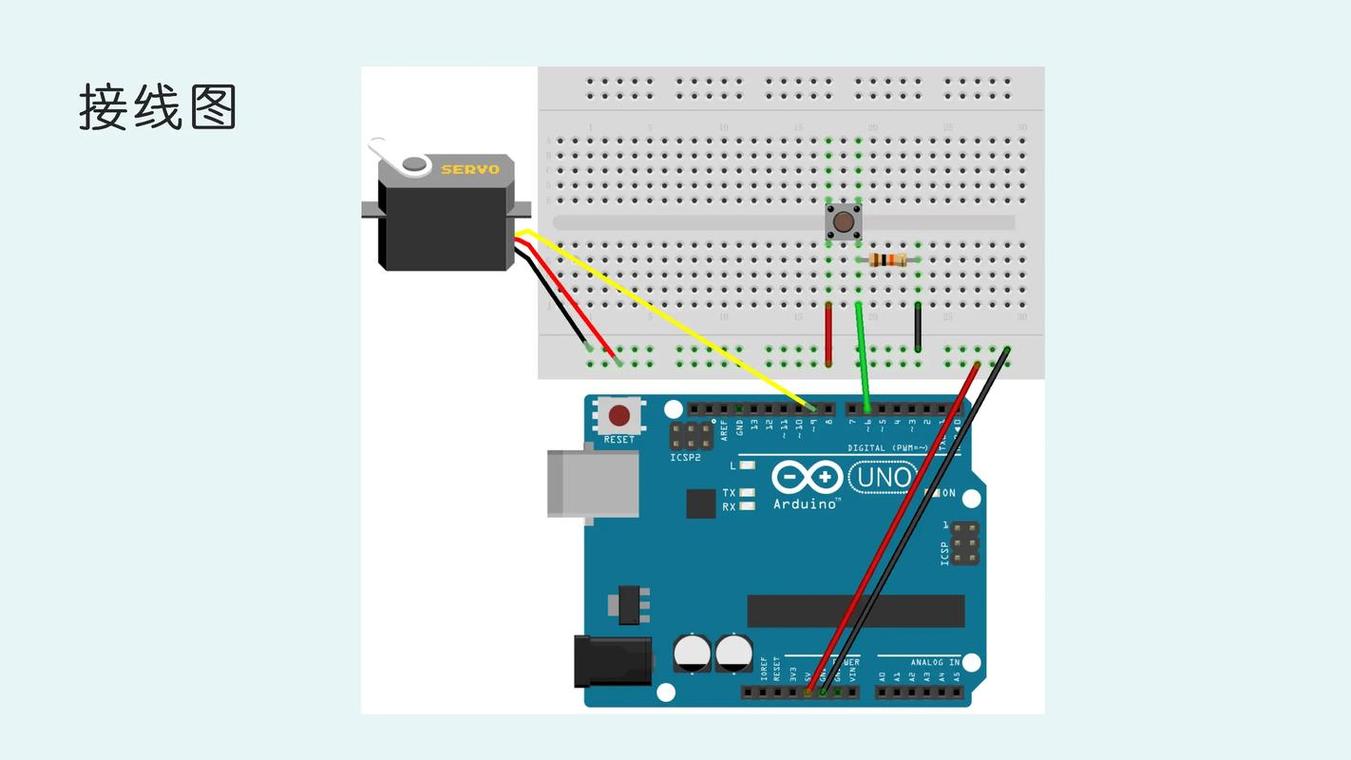
先把所有的GND线全部都汇接并且连接到同一个节点上面去, 然后再进行上电的复测操作。
把万用表拿过来, 用来测量信号线对地线的电压值, 然后要去确认一下, 这个数值是不是掉在了0到5伏的特定的那个区间里头。
如果上述情况仍然复现, 需要在电源端并接一个电容量大于或等于一百微法拉以上的电解电容, 以便于起到吸收启动时期所产生尖峰电流的作用。
在程序当中要给舵机加上软启动功能, 这样会让角度进行缓慢变化, 从而避免多个舵机在同一帧的时间里出现突变的状况。
把核心结论再次强调一遍, 舵机外接电源出现卡死的情况, 要排查的第一项工作永远就是把共地问题处理好, 只要共地接线连接妥当、电压数值对齐一致、电流留有充足的余量裕度, 那么绝大多数的卡死现象都会直接消失不见, 根本不需要去更换现有的硬件设备。





