




























TECHNICAL SUPPORT

发布时间: 2026-05-02
您有没有碰到过这样的情形:借助遥控器去操控舵机,然而却发觉舵机仅仅能够产生抖动或者进行小幅度的旋转,始终都没办法达成预期的一百八十度转动范围?这一般来讲是设置方面或者信号匹配方面的问题。本文会给您予以一套经过验证的完整的解决办法,保证您的舵机能精准地对遥控器的指令作出响应,达成从零度到一百八十度的全范围旋转。
核心结论是:要使得遥控器对舵机进行控制来使其转满一百八十度,您得保证三个关键环节准确无误,其一,舵机自身支持一百八十度的转动范围;其二,遥控器输出的信号脉宽和舵机角度范围相匹配;其三,正确地完成中立点以及行程校准。 下面会按照操作顺序详细地拆解每一个步骤。
在开始任何设置前,请先完成基础连接并验证系统工作正常。
1. 正确连接电路
把舵机的信号线,即那些通常是橙色、黄色或者白色的线,连接至遥控器接收机的一个空闲通道,像通道 1 那样的通道。
连接舵机电源线(此电源线颜色为红色),以及地线(地线颜色为棕色或者黑色)到接收机上与之对应的电源(电源为 +5V)和地(地是 GND)的接口。要注意,多数标准舵机其工作电压处于 4.8 6.0V 的范围,保证您的接收机或者 BEC(也就是电池消除电路)能够供应足够且稳定的电压。
2. 上电测试基础功能
开启遥控器和接收机电源。
那把与遥控器对应通道相关的摇杆,或者拨杆,从中立的位置朝着一侧去进行推动。要是舵机臂向某一个方向能够转动,并且还能够回到中间位置,那么这就表明供电以及信号连接是正常的。
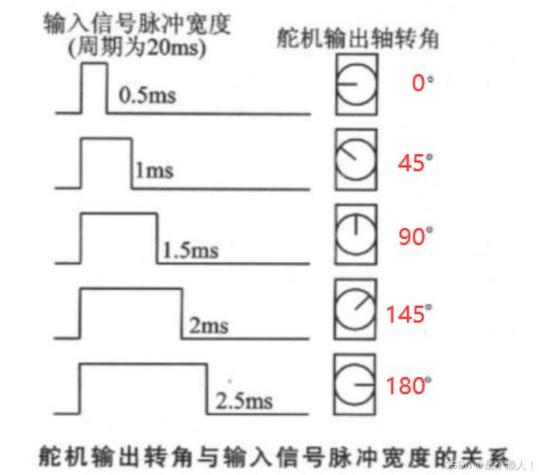
舵机所产生的转动角度,是由遥控器所输出的、被定义为脉宽调制信号的PWM信号,其高电平时间予以决定性作用。而标准映射关系呈现如下:
将0度位置与之相对而言,那处于对应状态下。脉宽的范围是500微秒(μs)至1000微秒之间。而在这一范围里,常见数值是500μs或者700μs。
90度中点:对应脉宽 1500微秒。
若是你的舵机没办法转至满180度,其根本缘由一般是遥控器输出的最大脉宽比舵机所需的2000至2500μs低,请依照以下步骤进行调整:
1. 往遥控器的“行程量”设置菜单里进,或者往“舵角”设置菜单里进,不同品牌遥控器其名称有可能是:End Point, ,EPA,ATV。
2. 找到您舵机连接的通道(例如通道1)。
3. 调整该通道的正向和反向行程终点值:
把正向行程的值,也就是通常对应舵机按顺时针旋转的那个值,从默认的百分百,逐渐予以增添伟创动力舵机,加到一百二十百分比、一百五十百分比甚至还要更高,于此同时,去留意观察舵机转动的角度会不会增大。
将反向行程(逆时针转动)的值做同样的增加操作。
判断的关键标准是,当您持续增大行程值之际,舵机臂忽然不再紧跟着转动了,还开始发出那种“滋滋”的,代表堵转的声音,意味着已然抵达机械极限了。在这个时候,马上把数值回调到堵转出现之前的那个值。一般来说,最终的设置值处于120%跟180%之间。
4. 保存设置。调整完成后,按照遥控器说明保存当前配置。
验证结果呈现伟创动力,将摇杆推动到极限位置,此时舵机臂理应能够抵达接近如同与舵机壳体保持平行状态的两个极限位置,也就是大约0°以及180°的位置。设若依旧明显存在不足的情况,那就需要检查您所使用的舵机类型,相关说明可见下文。
关键提示,不是所有在市面上售卖的舵机都能够转动一百八十度,您得去确认当下正在使用的舵机的类型。
若您手中所持的是连续旋转舵机,那就不可能借由遥控器达成“转一百八十度之后停止”这种定位控制,得更换成标准一百八十度舵机,这就是结论。
若完成上述设置后仍不正常,请逐一排查:
问题现象1:舵机仅在小范围抖动,不随摇杆转动
原因:供电不足或接触不良。
解决:
测量接收机输出的电压,其数值应该是在5V左右 ,要是这个电压低于4.5V ,那么就需要更换具有更大电流的BEC或者电池。
检查舵机线和杜邦线插头是否松动。
问题现象2:舵机转动角度不对称(如一边能到180°,另一边只能到90°)
缘由在于,摇杆机械方面的中点,跟舵机电气方面的中点不相匹配,又或者是,左右行程终点值的设置并非一致。
解决:
1. 将遥控器摇杆置于物理中位。
2. 把舵机臂拆卸下来,接着将这个拆除下来的舵机臂,在舵机齿轮之上再次进行安装,要使得它垂直于舵机壳体,而这个状态就是作为新的中位。
3. 检查遥控器菜单里,该通道的左边行程终点百分比,跟右边行程终点百分比,是不是一致,比如说,两边是不是都是150%。
问题现象3:刚开机能转180°,使用一段时间后角度变小
原因:机械磨损或舵机内部电位器零点漂移。
采取的办法是:再度操持第二步的行程校准事宜,并且查看舵机齿轮组有没有显著的磨损状况。
倘若想使得遥控器能够成功达成对舵机转动完整的180度的控制,那么您就需要去明确并且执行下面这三个核心动作。
1. 查验收用硬件基础状况:要切实保障您所运用的是符合标准的180度舵机,并且已于恰当之时连接至接收机了。
2. 进行执行信号校准,进入遥控器的“行程量”也就是“End Point”菜单,把对应通道的正向终点值从100%开始逐步增加,同时将反向终点值也从100%逐步增加,直至舵机抵达机械极限之后再回调到安全值。这是达成180度转动的唯一有效办法。
3. 排除平常会出现的故障,要是碰到角度并非呈现对称状态,或者舵机出现抖动的情况,那么要去检查供电的电压,以及舵机臂中立点的安装情况。
行动建议:立即按照以下顺序操作您的设备:
开始的第一步是,去检查舵机的标签,进而确认它的类型到底是不是“标准舵机”,又或者是不是标有“0 180°”。
找到您遥控器说明书有关“End Point ”的章节,这是第二步,或者找到有关“”的章节,这同样是第二步。
第三步,要花费10分钟的时间,需严格依照第二步所提及的依照数值进行调整的方法,去完成相应的设置。
执行完上述操作之后,您理应能够借由遥控器摇杆,促使舵机臂实现从一侧极限位置到另一侧极限位置行云流水、精准无误的运动,达成0至180度的完备控制。要是问题依旧存在,那就请核查舵机或者遥控器硬件自身是否已然损坏。





