




























TECHNICAL SUPPORT

发布时间: 2026-09-09
在RC遥控领域, 舵机是控制转向动作、起落架、云台等动作相关连动的核心执行部件。很多新手用户于在安装组装或迭代升级自身设备时,面对“模拟舵机”与“数字舵机”此两个相关词汇往往都一脸茫然状, 不大明白这两者到底有着怎样核心区别, 更搞不清楚自个儿选用、使用其中的哪一个哦。本文将就本质内容及核心原理起步出发, 全面系统梳理该两者间方方面面的差异, 助力帮助核心读者作出真正合适的、适合自个儿的准确抉择选择。
模拟舵机的工作原理相对简单:控制信号经解码之后, 就会直接驱动电机进行转动, 并且还要通过减速齿轮组去输出扭矩。它的内部的PWM(脉冲宽度调制)信号处理是线性的, 每一次接收到信号以后都要重新调整位置, 直到它到达想要抵达的目标角度。
数字舵机则在控制电路中加入了一个微处理器(MCU), 把输入信号做数字化处理和分析, 这类处理方式带来了几个关键优势: 更高的响应速度、更强的扭矩输出稳定性, 以及更精确的位置控制。
严格来说, 模拟舵机为“收到指令→迳自执行”, 数字舵机为“收到指令→剖析判别→准确执行”。
遥控赛车比赛中, 车辆以极高速度过弯时方向舵机需快速响应, 若采用模拟舵机, 转向延迟或致赛车错过最佳出弯路线, 甚至冲出赛道, 数字舵机能将响应时间缩短一半以上, 能显著提升操控精准度。
岩石攀爬车需要在极为复杂的地形里维系精准轮距与转向控制, 模拟舵机在持续高负载工况下极易冒出扭矩衰减及位置漂移, 致使车辆失控翻车, 数字舵机依仗其强悍的持续扭矩输出本事, 能够平稳支撑攀爬车的各种极端姿态。
优先选择模拟舵机的场景:
预算有限的项目
功耗敏感型应用(如长时间飞行的轻型无人机)
非关键性辅助动作控制(如简易云台的粗调)
优先选择数字舵机的场景:
竞技类RC(竞速车、直升机、无人机竞速)
高精度控制需求(航模、专业级攀爬车)
高负载环境(大型船只、重载机器人)
需要快速响应的动态场景
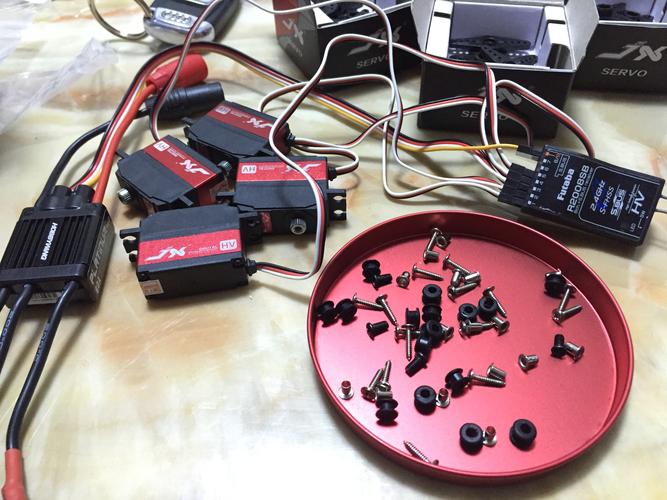
误区一:数字舵机一定比模拟舵机好
这是最常见的认知偏差。数字舵机哪怕性能全面领先所有, 只是它偏高的电流消耗和成本同样不应被轻视。对于轻度使用的场境, 模拟舵机足能用得上, 盲目去追求数字舵机只会促成浪费。
误区二:看转速就能选对
很多消费者仅凭「XX毫秒/60度, 这一参数来判断舵机优劣, 这是片面的。扭矩。分辨率、工作电压范围、机械结构, 质量等因素同样重要, 建议在选购时综合考量各项参数。
误区三:忽略接口兼容性
部分舵机信号线序的黑、红、橙色列排布和常见标准不统一, 或因尺寸太大以至于没法装配进现有结构里。选购之前一定得核实接口定义和物理规格大小。
模拟舵机和数字舵机的本质差异在于信号处理方式, 这一差异直接决定了响应速度、扭矩输出、定位精度等关键性能指标。数字舵机在性能上全面优于模拟舵机, 但价格也更高、耗电量也更大。选择的关键在于匹配使用场景: 追求极致性能和高精度的场景选择数字舵机, 入门练习和预算受限的场景则模拟舵机更为经济实用。
选购之前明确你所需的具体应用场景, 还有最核心的那些具体需求, 核心需求是速度优先也好, 或是扭矩优先, 还有或是性价比优先, 再对照上面提到的这些相关对比标准, 再做出最终的选择。要是第一次刚接触RC这个特定领域里边的内容, 建议你选国内常见主流那些品牌里的入门级型号的数字舵机产品, 这样你才能收获还算蛮不错很棒的良好游玩体验, 同时也给你未来要是需要升级的话留出能操作的相关空间。





