




























TECHNICAL SUPPORT

发布时间: 2026-09-15
这里就先说说怎么借助通用型直流电动机、减速装置齿轮组和位置反馈体系系统搭建起简易款伺服驱动机构, 并慢慢详细拆解从核心构件配件挑选、机械式机械拼装装配到电子式电子控制回路电路设计的整套流程标准规范方案。
自制舵机(简易伺服马达)的本质, 是: 把具备位置控制能力的、会旋转的电机, 改装成能够精确调控输出角度的执行构造体。标准商用舵机的内在, 是由减速齿轮箱+常为电位器的位置传感器+控制电路板, 这三大部分组成的。市面上普通常见的, 那种30kg·cm扭矩数值微型伺服马达——譬如格外常见的SG90规格型号, 其核心原理是电机的旋转举动会带动输出轴上面的电位器: 先把机械角度转成转化成电压信号, 再拿这个转成的电压信号跟进入的那个控制信号彼此比对, 驱动该电机往正方向旋转或者往反过来旋转, 一直抵达设定好的角度。制作此类自行装置是理解机器人运动控制、机电一体化的核心实践路径。
构建自制舵机之最可行技术路线采用、之乃基于普通直流减速电机的闭环控制法, 这种方案避开了制造高精度一体化编码器所有的高难度, 利用市售成熟的普通直流减速电机或步进电机作为动力源, 经由外部附加的角度测量模块和单片机控制, 实现类似舵机的角度保持相关功能。下列便是基于常见物理组件的标准组装与实现方案。
一个可稳定运行的自制舵机执行机构, 包含动力、传动、感知和控制四个核心模块。
动力模块:电机选型
针对桌面级或轻量级应用场景, 推荐选用5V至12V的直流减速电机——例如此类很常见于玩具四驱车或智能小车上的二十毫米圆柱电机, 配备有齿轮减速箱, 其减速比值一般为五比一到五十比一。减速电机的应用极其有必要, 它可大幅削减输出轴的转速, 增进体系的输出力矩, 这恰恰是保障“舵机”能够维持负载在特定角度下不掉落的根基。
传动模块:机械减速与角度同步
电机之高转速没法干脆用到角度控制, 且轻易出现打滑情况, 不得不搭建出一套把电机之高转速转化成低速乃至大力 的传动结构, 普遍方案是在电机自带之减速箱根基之上, 添加上一组正齿轮也可以是伞齿轮, 为能精准测量末端输出角度, 不得不引进一根同轴传感器的转轴(比如像空心轴或是法兰盘), 该转轴直接和齿轮组尾端相接连。
感知模块:位置检测
这自制备方案与现成成品舵机核心最关键的差异之处, 摆在那儿显放着。现成成品多多皆选用嵌于内里内部齿轮轴杆之上的集成器件结构电位器。自制备方案则往往常规采用下面所列提及的两类替代应对方案或选件:
1. 多圈单圈电位器就看电位器输出齿轮上是否固定旋转轴, 电位器机架上是否已固定本体? 核心实现的, 是最终输出随角度呈线性变化的电压的功能。
2. 绝对值相对值旋转编码器: 在输出轴末端安装A/B相光电编码器, 靠脉冲计数演算相对角度, 精度更高、但使得控制复杂度加大。
控制模块:驱动电路
因电机驱动往往所需电流数量硕大(往往零点五安到两安), 单片机那孱弱至极的输入输出接口没办法直接驱使电机运转。必定得使用专用的电机驱动芯片(如同L298N、L293D或是)充当串联中间连接的部件。与此同时, 需要一块拥有模数转换接口的单片机作为中枢控制装置(如同 Uno或STM32微控制器)。
在获取以上提到的全部组件后, 实施格外严谨到近乎苛刻的机械和电气领域组装是保障对应系统物理层面稳定牢靠的核心前提。
步骤 1:机械固定框架搭建
运用亚克力、3D打印构件或铝型材构筑封闭腔体。基座具备四个紧固支角: 一一对应分别用于适配电机安放, 两个对应适配编码器件/电位计设备的安装。机架的刚性需完全能抵御电机启动瞬间的反向扭矩, 防止发生基座结构外壳形变。
步骤 2:传动齿轮组安装
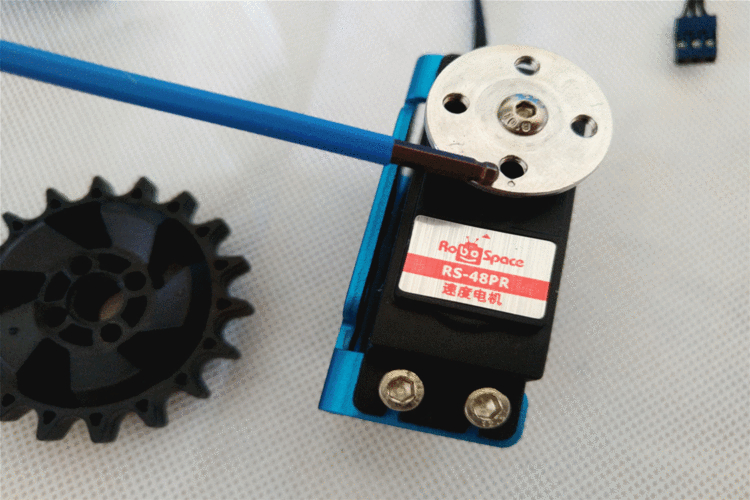
要把经螺丝固定在机架一侧的电机得做好固定, 要保证电机轴水平妥当。要让电机自带的齿轮和自制的中间齿轮组, 进行严紧密合。得重点检查啮合后的齿轮间隙: 间隙过大会导致出现空回(反冲)影响使用, 间隙过小则会导致卡死问题产生的异响需重点关注。得在输出轴末端安装一个十字形状或者是D形状的法兰构件, 用来连接外接的连杆或将执行臂对接妥当。
步骤 3:位置反馈轴对齐
将电位器或编码器的敏感轴借联轴器直接固定在电机输出侧的传动轴末端, 也就是最终法兰位置。保证电位器转轴的旋转方向同输出法兰的旋转方向完全同向。
步骤 4:电气线路连接
按照以下规范完成接线,避免短路烧毁:
需根据电机额定选择常见为五或十二伏且电流需大于电机峰值电流的直流稳压电源接入驱动板电源接口。
将电机正负极引出线接入驱动板(L293D等)的OUT1或OUT2端。
将驱动板的输入端IN1/IN2分别连接至单片机的数字引脚。
接入单片机模拟输入引脚的电位器中心引脚, 电位器两端分别接5伏电源正极(或编码器的ABC相接入数字端口)和接地。
确保单片机、驱动板与电源共地。
自研的核心长处在于的可塑性。要达成相像成品舵机的精确维持成效, 搭建控制电路。
基于电位器的开环修正逻辑(入门级):
该逻辑将电位器读数视为反馈信号。
1. 设定目标电压值(如 5V 代表 90度位置)。
2. 单片机持续读取模拟引脚电压。
3. 计算目标值与当前值的差值。
4. 可差值要是超过容带±0.一伏哟、那正转驱动电机;如果差值是在范围内期间, 关闭电机输出信号。
这类易在目标值周边导致电机频繁启停(抖动)的简朴阈值方法, 需设置"死区"来消解此状态。
基于PID的闭环控制逻辑(进阶级):

因机械结构摩擦及负载变化乃非线性, 简易开环逻辑无法求解动态跟随问题。工程上引入PID控制。
1. P(比例): 误差更大, 则电机力矩更大。公式中设定为 Kp。
2. I(积分): 消除静差。解决电机在靶标角度周边始终差一丝丝的问题。设为Ki。
3. D(微分): 预判误差变化率, 阻止电机在快要挨近目标位置时出现过冲(), 定设为为Kd。
从单片机控制板去建立定时器, 每隔固定时间(如 10毫秒)触发执行一次PID计算, 并将计算后生成的PWM占空比输出送至电机驱动芯片里, 通过反复多次微调Kp、Ki、Kd参数, 来让输出轴在送达给定目标角度之时, 能够快速收敛且没有显著的振荡。
实际搭建之际, 机械跟电气的相互耦合极易于诱出故障状况, 后续为标准化排查方案:
故障现象 1:电机嗡嗡响但不转或转速异常
这是典型的机械传动问题, 电机的输出轴在额定转速时恐无法克服高负载, 但是配上减速工作后理论上应该拥有输出动力。
标准: 先将电机同齿轮进行分离, 通电对试电机自身是不是正常开展运转, 再检查传动齿轮是不是具有着严峻程度的磨损问题亦或是呈现出润滑干涸状况, 最终确认单片机的驱动电路(PWM)是不是顺利输出正常的占空比。
故障现象 2:控制角度出现较大滞后或误差
检查机械结构有没有存在的旷量()。电机转动之时, 为因齿轮齿侧间隙缘故, 需要消去花费一段距离能够真正带动输出轴旋转。需重新装配有关齿轮, 使用弹簧片或者斜齿轮去消除掉间隙。于此同事, 校准电位器的零点还有满量程点, 于控制软件里面设定机械零点与电位器最小值间的对应关系。
故障现象 3:电机发热严重且转速骤降
电机长时间处于半堵转状态, 差值极大时全速运转, 说明PID参数中积分项过大或比例项失调, 导致系统永远无法到达设定位置。调试PID参数, 或者检查供电电压是否过低导致电流激增触发内部保护。
在理论知识转化为能被应用的物理设备以后, 理应以验证成功的原型为依托, 再去实际应用。
参数调优这种长期动作: 不要期望一次性获得绝对完美无缺的PID参数, 使用这款控制板里头的串口监视器这个设备, 实时用某种方法打印实时同步的误差数值对应变化形成的曲线图形, 通过仔细观察波形这种形式来针对微分项做出对应调整从而有效的减缓那个超调现象。
拓展通信接口: 基础实验大多直接使用电位器进行测量。若要达成多设备联动或是上位机通信, 建议在控制板之外接入I2C(就像扩展板所控制的成品板一样)亦或是RS485总线, 令自制设备可以接入更为复杂的机器人集群控制系统。
增力矩保护: 成品舵机具备过载断电属性;在自制硬件电路里, 加电流采样电阻(譬如意10mΩ)及运放电路, 实时侦电流;一日电流跨电机安全峰值(示例为1.5A), 单片机会自动切除电机PWM输出模块, 防备损毁器件。
成功构建的自制舵机构成, 代表着对于执行机构运动学以及电枢控制理论的深层次掌握。运用合适的模块化搭造, 借助通用电机替换封闭原件, 凭借软件闭环置换硬件反馈, 就可建造出拥有高精度、低成本、可深度订制的伺服系统核心。





