




























TECHNICAL SUPPORT

发布时间: 2026-09-17
蓝牙串口操纵舵机, 要害在于依托蓝牙模块充当无线数据传递前言, 把单片机(MCU)发生的串口指令(大体为PWM脉冲宽度调制代号)变换成数字数据流, 再颠末蓝牙链路传送到接收端, 终极带动舵机完成动作。包括如智能车遥控般常见的应用案例里, 操作员经手机蓝牙App送出角度指令, 主控板接收到后即解码为特定占空比的PWM信号输送到舵机信号线之中, 全部过程遵循标准串口通信协议, 具体有比如UART, 其中波特率一般固定设为九百六十或者数值, 以此达成数据完整且可靠。
一、 硬件连接与信号流向
构建设备控制系统蓝牙串口, 需明晰各构件间的布线关系物理。其常见的结构拓扑硬件含终端蓝牙模块串口(似经典HC05或新一代5.0系列)、核心控制器系统(如入门级或STM32等款)、执行部件舵机以及供电单元电源模块。
1. 蓝牙模块连接: 模块的TXD发送端连接着MCU的RXD接收端, 模块的RXD连接至MCU的TXD。注意此处在交叉连接, 确保数据正确流转。供电端VCC通常接5V或3.3V视模块规格而定, GND共地。
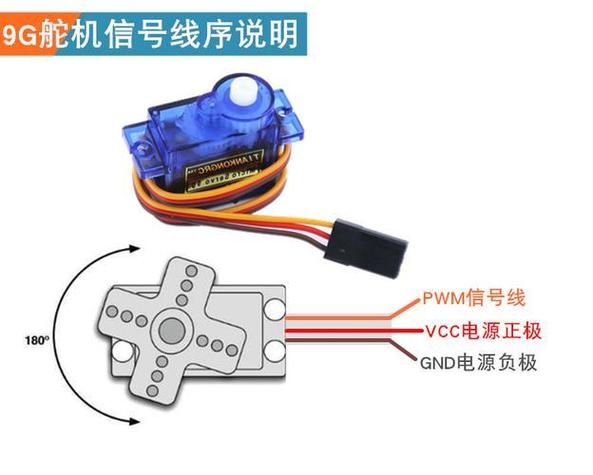
2. 舵机连接部分所舵有舵机普拥通常有三根普遍拥有的线: 棕色或黑色的往往为电源负极GND, 那红色或者橙色总为电源正极VCC, 那黄色或者往往由白色为信号线SIG, 信号线需往连要到MCU的相关PWM输出引脚往连至该MCU相关PWM输出处引脚比如相关9号此类引脚, 该STM32的TIM通道所关联的对应引脚。
3. 舵机电流在启动或负荷有变化这种状况下波动颇为之大或有较强电压尖峰出现的可能性, 或引起MCU复位, 针对该状况, 建议舵机采用独立供电的方式, 仅可与MCU实现共地, 更或者可在电源线上并联用于滤波的大体积电容, 于常见工程范畴内所形成的这个建议伟创动力,旨在强化系统所拥有的稳定性。
二、 通信原理与协议解析
蓝牙串口控制并不是直接传送模拟PWM波形, 倒是传输数字指令, 靠MCU以行协议解析与转换。这是读懂它原理的要害。
1. 数据封装手机端或上位机App会把控制指令(例如左转例如速度30%或类似对应90度具体角度)封装作字节流, 常见协议一般是自定义串口协议, 格式常常为帧头加指令ID加点参数加校验位加设帧尾。
2. 蓝牙透传模式: 大多數藍牙串口模塊工作在數據透傳模式。模塊感知收到的藍牙數據包會被直接通過UART接口輸出, 模塊不解譯數據內容, 僅完成射頻與基带的轉換。
3. MCU解码与执行——MCU以中断抑或轮询手段读取串口接收缓冲区。程序辨识帧头与指令ID, 抽取参量(如目标朝向角度)。紧接着, MCU循舵机把控协定(标准舵机信号周期为二十毫秒), 计算相应占空比, 又经由硬件计时器生成精准的PWM波形输向舵机信号线。
三、 常见实施场景与调试要点
实际操作里, 不同场景下用到的控制策略, 相比来看会有些些细微差异,但内在底层的核心原理本身始终保持一致。
1. 角度控制模式: 适用于机械臂、云台等定位类需求。指令直接对应角度值(0180度)。MCU内部需内置角度转为占空映射函数, 常见调试问题表现为舵机抖动, 这一状况多起因于蓝牙数据包丢失引发指令连续性缺失, 建议在手机应用添加重传机制或在MCU端增设数据完整性校验。
2. 速/向调控模式: 用于小车、轮式机器人。指令是向与度值。MCU借比对当期周期与目占空比, 顺次调整PWM输出, 规避舵角驱动器或马达冲击过大。
3. 延迟和抖动分析: 蓝牙的通信存在毫秒级的延迟, 对于高速类的动态控制, 需要在相关中加入对应的预测补偿或平滑类型的滤波(含如PID控制或指数权值移动平均), 以此消除信号断续引发的控制跳变。
四、 开发步骤与行动建议
为确保系统运行高效, 建议依从下列标准化流程:
1. 模块配网与测试: 先测试蓝牙模块和串口助手彼此间的连接, 验证所用波特率参数与数据透传过程是否正途通畅。常有错误为波特率参数不匹配引发传输乱码。
2. 串口通信验证: 断开蓝牙, 直接以USB转TTL模块连接MCU串口, 借助电脑发送测试指令, 确认MCU程序能精准解析并输出PWM波形(利用示波器观测)。
3. 蓝牙链路集成: 恢復藍牙連接, 透過手機App發送指令之中, 需重點監控數據包的ACK回傳機制, 若模塊兼能支撑, 務必開啟用以指令回顯效能伟创动力舵机,俾利診斷阻塞不通的傳通信的中斷節點。
4. 测试里的舵机, 负载得一步步往上加, 还要盯着电压往掉落的状态, 要是MCU老是复位, 当即去查电源相隔和电滤波那些电路, 不要出现硬件损坏情况。
五、
舵机蓝牙串口控制本质系将无线射频通信同微控制器定时器PWM输出结合而成的工程实践。握晓UART协议特性、舵机信号标准、相关电源管理技巧系系统稳定运行的基石, 开发者需在先确保通信链路可靠性后再经由提升控制精度。进行实际部署中实际要做的全链路信号完整性测试, 需要保证从手机发出的指令传导至对应的舵机产生动作过程中, 这个全流程里都要达到低延迟要求且绝对无法出现任何信号干扰。





