




























TECHNICAL SUPPORT

发布时间: 2026-09-17
舵机角度的精确控制依托脉冲宽度调制PWM信号占空比调节核心体舵机控制方案, 多数工程应用及教学场景所用标准控制链路包含微控制器此类信号源、驱动电路、电源管理及机械结构四部分。此文梳理主流控制方案关键参数、典型电路拓扑及具体内容, 以图提供清简明快技术参考。
绝大多数标准舵机, 包括如SG90、等通用型号, 采用三线制接口, 接口包含一根用于接收PWM脉冲的信号线。
1. 频率固定: 控制信号所具之标准周期一般经常为二十毫秒即频率五十赫兹。
2. 占空比决定角度:
90度位置:脉宽通常为1.5ms。
0度位置的脉宽通常保持在0.5毫秒到1毫秒区间之内。
180度位置:脉宽通常为2.5ms。
3. 完整控制方案的内容构成上, 必会包含一 个专门的信号生成模块;倘使用微控制器(诸如、STM32这类), 则需配置定时器, 从而生成具有一特定周期的PWM波形;而要是采用专用驱动芯片(举例来说有、这类), 那就单纯得经过I2C或者UART接口, 去传送对应指令方可。
适配运用场景之际, 依托精度、响应速度、负载能力的各异要求, 舵机管控方案核心划分成下面这三类。
这就是常见度最高的入门级方案, 适配于简单的自动化原型抑或教学演示内容。
核心组件:通用微控制器 + 标准舵机。
连接方式采用直接连接办法!控制器所使用的GPIO引脚输出的PWM信号连到对应舵机的信号线上, 供电方面要么共用要么单独各自供电。
局限性:
电压限制: 标准舵机一般工作在4.8伏至5.5伏区间内。倘若配合使用5伏逻辑电平的控制板——诸如 Uno, 留意当舵机出现大电流瞬间拉低总线电压的情况时, 就有可能造成控制器复位。
精度瓶颈: 有赖定时器分辨率而存, 角度精度普通处在一度上下, 且极易被机械摩擦以及温度漂移影响。
典型正例: 运行 Uno调控云台上安镜头构件, 借助Servo库内置函数精准设置方位尺度的角度参数实现直接操控。
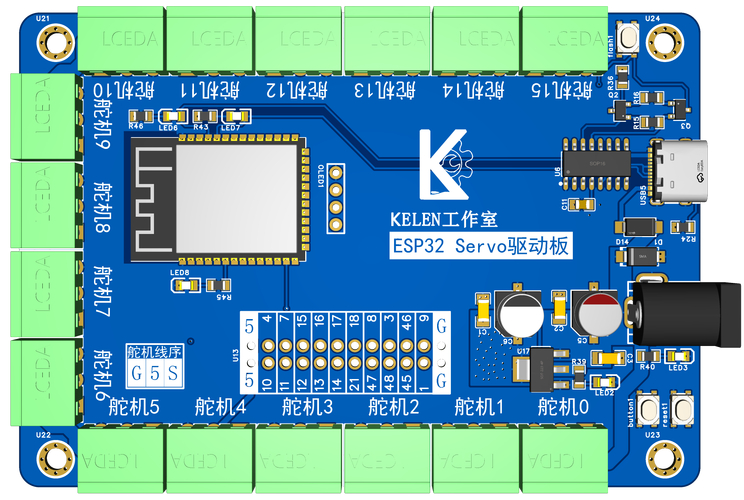
当需同时管控四款外舵机, 或受控于主控板引脚数量时, 采用款型单一专用驱动IC是标准行径。
I2C的舵机驱动芯片(诸如)和主控板属于核心组件。
内容构成:
通信协议:仅是占用的2根I2C线就可扩展实现得有16路PWM脉冲宽度调制信号输出。
分辨率提: 12位分辨率, 脉宽能精确至微秒级, 角度把控更顺滑匀。
软件驱动: 需编写I2C通信代码, 向寄存器之内写入那一比例的占空比值。
优势: 极大缩减主控板GPIO占用情况, 加强多舵机系统的延展性与安稳性。
大型机械臂或四足机器人里, 使用主控板配3至4块驱动最多可达64个舵机。
在工业机器人、高端航模或精密自动化设备中, 数字总控方案更需用来填补模拟方案难以达至的动态响应位置反馈缺口。
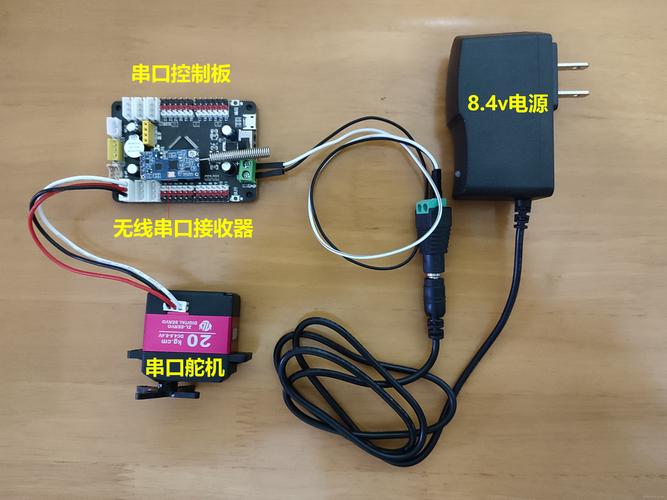
核心组件为数字总线舵机, 涵盖DSS三千零五零系列、系列, 加上专用控制器含飞控板、运动控制卡。
通信协议: 平常采用SBUS、PSC(Pulse Code)或设定特有的UART协议。
关键特征:
闭环反馈: 舵机内部集成的是霍尔传感器或者编码器, 会实时把实际角度发送给所使用的控制器。
状态监测: 可以读取电流过大、温度过高、电压异常以及其余这类的诊断信息。
电压高供电, 工作一般在七点四伏到十二伏区间区间范围内, 扭距大区间区间, 干扰抗拒抗干扰抗干扰力很强韧性。
六轴机械臂末端执行器, 经过SBUS总线和飞控通讯, 达成毫秒级的位置修正而且力矩控制。
无论选用如上所述这般的方案, 供电系设计全都是一锤定音系统稳定性质的核心要素。
1. 独立供电原则: 舵机为感性类负载, 启动时刻与负载出现变化之际, 电流可升到静态状态电流的五到十倍。严禁直接借助控制器的5V引脚提供电能(若为极轻载范畴可例外), 选用单独动力电池或稳压模块供电。
2. 电容滤波: 在舵机电源端子并接大容量电解电容如四百七十微法至一千微法。和低ESR陶瓷电容, 用于吸收瞬态尖峰电流、防止电压跌落导致其他电子设备重启。
3. 二极管保护: 假若采用不是专用的驱动IC直接驱动, 提议在信号线上串联一只电阻或是加装ESD保护二极管, 用来防范反电动势或者电磁干扰弄坏芯片。
控制方案不仅局限于电子部分, 机械结构之适配也同样重要。
1. 负载力矩匹配: 选型时确认舵机额定扭矩大于负载所需力矩一点五倍, 比如控制一个五百克重、力臂十厘米的摆臂, 需至少十千克·厘米(约一公斤·米)的持续扭矩能力, 应选择大尺寸舵机而非微型舵机。
2. 齿轮间隙里机械背隙影响最终定位精度, 高精度得用谐波减速器或行星齿轮组, 而且要在软件间执行间隙补偿的各种。
3. 限位设置: 软件之中定义从0到180度类物理限位, 并且在代码之内加入软限位逻辑, 防范软件指令超出物理边界导致机械发生卡死状况或者损伤齿轮。
在实际部署中,常遇到以下问题及对策:
行动建议:
1. 原型验证: 于完整系统构建前, 先用到最小系统——主控加单一舵机加独立电源——验证PWM参数及通信协议。
2. 带载测试是的, 负载测试: 空载运行正常的话, 所代表的绝非是实际工作当中的正常状态, 需模拟最大负载工况来运行大概三十分钟时间, 对温度参数以及电流参数实施精密实时监测。
3. 软件滤波: 在控制中, 加入一阶低通, 加入一阶低通滤波、加入梯形加减速曲线, 能避免避免、能够避免急停急启引发的机械冲击, 能避免快速启动快速停止导致的机械冲击。
4. 文档里的记录需记载每块PCB的驱动IC地址, 还得记载它的舵机ID以及供电参数, 这类记录能便于后期进行相应的维护还有扩展工作。
舵机调控方案并非单一技术, 只是由信号生成、驱动接口、电源管理、机械匹配四大模块组成的系统性工程。
针于低成本、单通应用之属况, 模拟直控方案最为经济。
对那些I2C类、多通道的扩展场景, 标准选择是专用驱动芯片譬如款类。
面向精度要求极高与性能优异的工业应用场景, 需利用数字总线搭建闭环化方案。
选择方案之时, 核心判断依据, 是对于控制精准度的要求、以及具体存在的通道的数量。无论挑选何种办法, 在意并重视独自供给电力、以及负载所能产生的力矩匹配这两类最常出现的致使方案失效的要点。遵循这个可降低调试难度和提升系统可靠性的效果十分显著。





