




























TECHNICAL SUPPORT

发布时间: 2026-09-28
舵机, 它的英语叫做Servo Motor, 它是那些刚刚入门、想要搭建小型机器人的初学者群体里, 用得最平常、花费也最少的那种执行部件。
一篇真正算得上有用的关于舵机机器人的视频教程, 要覆盖从硬件接线环节开始, 一直到信号标定工作, 再深入到多关节运动控制技术的完整操作流程, 目的是为了让那些完全没有基础、从零开始学习的人士, 能够在两到三个夜晚的时间内, 完成一个能够活动的。
以下内容是依据最常见的入门应用场景进行划分的, 具体内容被拆分成了四个可以直接按照引导去执行的操作步骤, 并且其中还特别标记出了刚开始接触的新手们最有可能遇到的各种错误陷阱。
现在, 在那些被频繁推荐、而且播放量处于最高水准的入门案例里面, 是用一到八个规格为SG90的微型舵机, 这个单个的成本大约是八元到十元。然后搭建出来一个具有三个自由度的机械臂, 具体组成情况是这样的: 底座转台配置这一个, 大臂配置这一个, 小臂配置这一个, 腕部配置这一个, 末端夹爪则是两个。
所有这些零件加在一起的总成本大概是在五十元到八十元之间,只要你把线接好了伟创动力舵机, 然后把控制板也连上了, 在今天之内就能亲眼看到各个关节发生转动的这种情形。双足步行机构也是常见选择, 但是, 调试难度稍微高一点, 建议先完成机械臂, 然后再进阶。本文所有步骤以机械臂为参照对象。
一、在进行硬件的接线这个部分, 也就是大家普遍认为是最容易出现问题的那个环节的时候。
每个舵机都有三根线, 第一根是信号线, 通常为橙色或者黄色, 它需要连接到控制板的PWM引脚上, 第二根是电源线, 颜色为红色, 它接入独立5V电源的正极, 第三根是地线, 一般是棕色或者是黑色, 要连接至电源的负极。
有两个关键性的细节是需要注意到的。
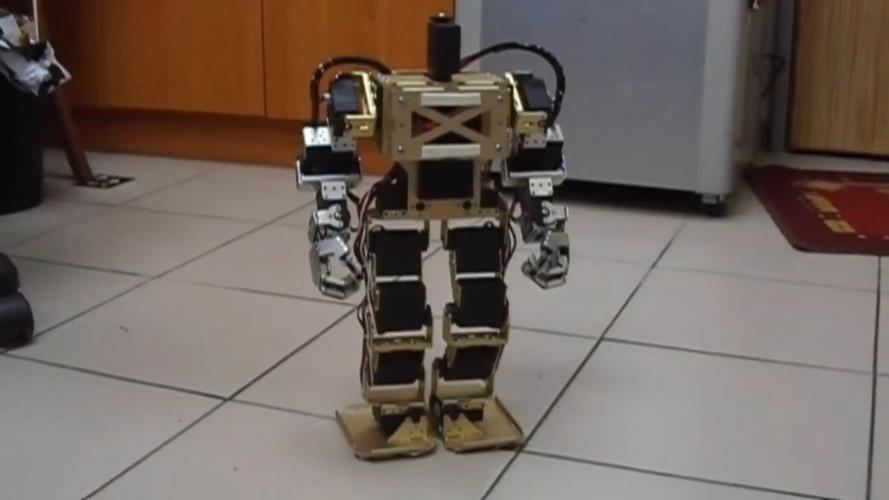
你要把所有舵机的GND部分和控制板上对应的GND部分用导线连接在一起, 让它们实现共地处理。如果你不这样做的话, 那么信号就可能会出现漂移的情况, 并且舵机也会发生乱转的现象。
供电电流是不低于2A的, 如果控制的舵机数量是四个以上, 建议将供电电流设置为3A。因为直接从控制板上的板载5V口取电, 会出现欠压的情况, 这个情况会让舵机表现出抖动的现象, 或者是发生丢步的现象。
二、标定零位
上传一段扫频代码, 让每个舵机在500至2500微秒脉宽范围内走一遍全程, 观察并记录各关节"机械自然位置"对应的数值, 写入配置表,没有这一步伟创动力, 后续所有角度都是猜的。
三、编程与多关节协调
使用角度函数来按照每一个关节分别设定目标值;在涉及到多个舵机协调工作的情况下, 使用数组这个数据结构把每个目标角度保存起来, 然后通过逐帧进行线性插值的操作来处理数据, 此时每一步的角度变化步长控制在2度到5度之间, 这样做是为了避免出现在运动过程中出现跳变的状况以及防止电流产生尖峰现象。
四、跟随视频, 进行实际操作, 并把握其节奏。
千万不要把所有东西都安装完毕之后再进行检查。每当你完成一个舵机的接线工作之后, 就应该单独进行通电测试, 检查它的正转和反转功能, 并且测量极限角度, 在确认没有任何问题之后再继续安装下一个。

导致失败的情况按照出现的频率从高到低排序如下: 电源电压不足排在第一位, 然后接地没有共地排在第二位, 接着是信号线连接错误排在第三位, 是代码脉宽超出范围排在第四位。
再次强调一个核心结论, 舵机机器人的门槛根本不在结构设计这一块, 而是取决于三件事, 那就是接线要正确、供电要充足、标定要准确。
行动建议:
①在视频平台搜索“SG90 机械臂 入门教程”, 然后按照播放量与评论区完整度来选择, 选出一个跟随操作。
需要单独去购买电压是5伏、电流在2安以上的电源模块, 千万不要节省这部分的成本。
要一个个关节去通电调试, 不要先把东西全部装好再回头来找问题。
当设备出现不转动或者是乱转动的情况时, 我们应该优先检查共地以及电压状况, 然后再去检查信号线。
把上面那四步全都走完, 在一个周末的时间里让那个第一台舵机机器人跑起来这档子事情是完全有可能做到的。教程里拍的那个视频是解决关于做什么这个问题的, 而自己去亲手接线是解决关于为什么不转这个问题, 这两个环节一个都不能少。





