




























TECHNICAL SUPPORT

发布时间: 2026-10-02
舵机,也就是伺服电机。它的那个核心工作原理是啥? 用动画去演示那个过程的话。那是能够最直观地把那个效果呈现出来的。有一条叫做PWM的电信号。这个信号会进入到控制板里面。然后那个控制板会把这个信号给放大一下。接着就去驱动那个直流电机。直流电机就开始旋转了。
再通过那几级的减速齿轮。把那个扭矩给传递出去。同时, 还有一个电位器。它在实时地反馈那个角度信息。这样就把那个闭环控制形成了一个。这篇文章就是把这整个一条链路给拆解开来。目的就是想帮助你在那个30秒之内。把那个从信号变成转动的那个全过程看懂。
信号输入阶段
在动画里可以看到, 控制板接收到了一个脉宽叫做PWM的信号, 这个信号的周期是固定不变的, 长度就是20ms, 然后脉宽会在0.5ms到2.5ms之间发生变换, 这种变换正好对应了舵机从0度到180度的一共这么大的行程距离, 大家要注意这样一个规律, 那就是当脉宽数值变得短的时候, 舵机的角度就会变小, 相反, 要是脉宽数值变得长, 那么舵机的角度也会跟着变大, 在很多动画表现中, 通常都会用一条画在水平时间轴上面的矩形脉冲来展示这一步操作的具体过程。
电机驱动阶段
控制板上的内部比较器会把输入来的脉宽和反馈电压进行对比, 这两个信号之间的差值, 要通过H桥来进行放大, 然后去驱动直流电机正转或者反转, 这时候电机给出的主要是旋转扭矩, 而不是直线运动那种形式的输出, 在动画里面能够看到电机的转子正在进行高速的旋转, 这部分内容是通过添加旋转箭头以及标注转速的方式来展现出来的。
减速与传动阶段
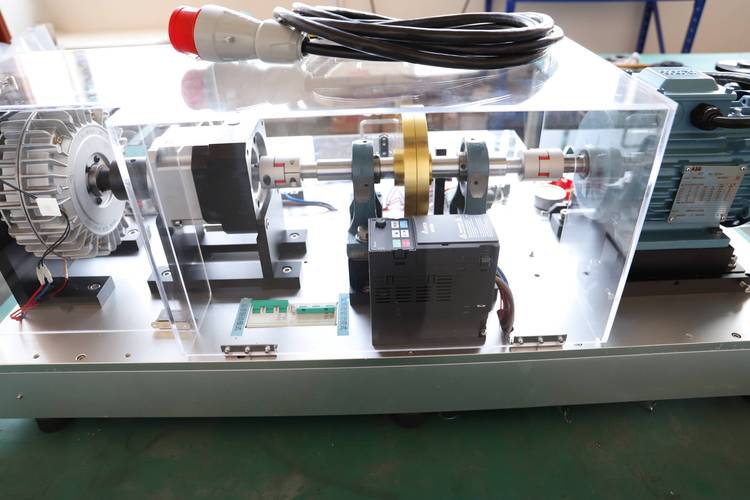
电机输出的那一端是连接在第一级齿轮上面的, 然后通过好多级的行星齿轮进行减速工作, 这个最常见的减速比是在30比1到100比1之间变化的, 这样做就是为了把高的转速和低扭矩变成比较低的转速还有很高的扭矩, 在动画里面可以看到齿轮是一个一个互相咬合起来的, 然后转速也是变得越来越慢的, 这个逐级变慢的过程其实就是把扭矩放大的关键地方, 也正是因为这样才让舵机看起来很有力量感。
位置反馈与闭环
输出轴末端连接电位器, 实时检测当前角度并输出电压, 该电压回传至控制板与输入信号再次对比, 两者一致时电机停止, 不一致时继续调整直至偏差消除, 这就是舵机停在指定角度不动的根本原因, 动画中通常用一条反馈波形逐渐贴合目标值的曲线来表达。
常见案例:无人机云台俯仰控制
我们可以把四轴无人机云台当作例子来说。飞控芯片会输出那种叫做PWM的信号, 然后云台舵机把这个信号接收过来之后, 电机就开始旋转了, 这个电机的旋转会带动减速齿轮组转动, 结果是云台臂能够精确地停在目标角度那里, 并且还能一直保持着那个位置不动。
如果信号突然变成了一个新的角度数值, 那么舵机大概会在0.1秒左右的时间里完成调整动作, 并且把事情锁定住。
在动画制作当中, 人们经常使用彩色齿轮旋转, 并且还配上同步显示的角度刻度盘, 这样做的主要目的, 是让人们一眼就能够看到那个叫做“信号变了”导致“齿轮转了”, 最终让“指针停了”的这样一种因果关系链接。
行动建议

你在观看那个动画演示的时候, 请把关注点集中在这三个具体的地方, 第一件事是去仔细看这二个问题, 也就是PWM的波形变化和舵角的刻度数值之间, 存在着什么样的对应关系, 第二件事是需要去理解这个电机转速和齿轮输出转速之间的比值情况, 并且去观察它们的变化的过程, 第三件事是要捕捉到那个特定的瞬间, 也就是反馈电压和目标电压逐渐趋同的那个时刻出现的时候。
看完之后, 建议您手动地去调整一个PWM占空比, 比方说从1.5毫秒调整为2.0毫秒, 然后去观察一下舵机, 看它是怎么样一步一步地从90度移动到150 度的实际过程, 再把动画里面显示的那些看起来很抽象的原理, 跟您用肉眼看得到的一些动作全都对应起来, 这样的话你的理解就会有一倍的加深。
核心结论
舵机的工作原理其实只有一条闭环的逻辑, 这条逻辑是从输入信号开始, 然后去驱动电机, 接着通过齿轮进行减速, 再经过反馈来校正, 最终达到锁定角度的状态。
动画演示的价值在于, 它能把在这条链路上看不见的那种电信号变化, 转化为能看得见的齿轮转动, 这样就能把理解的门槛降到最低。只要掌握了这一个闭环, 不管你是去调试RC, 还是设计机器人的关节, 或者理解工业中的伺服定位问题, 它们底层的逻辑都是完全一致的。





