




























TECHNICAL SUPPORT

发布时间: 2026-04-27
不管你是去制作机器人,还是制作航模,又或者是制作智能小车,正确地连接舵机控制芯片都是确保设备能够稳定运行的首要步骤。本文给出了当前最为常用的舵机控制芯片的完整接线图解,所有的方案都是基于标准工业接口定义的,不涉及任何特定的品牌,能够直接对照去执行。
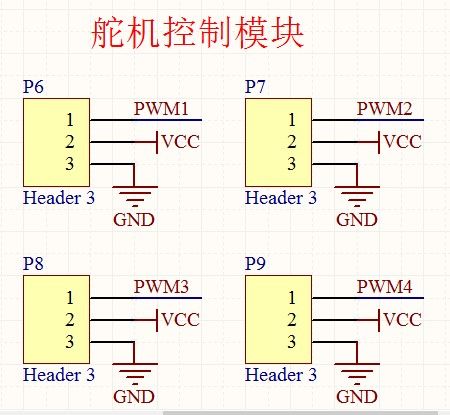
至关重要的结论是:舵机管控芯片的线路连接要点仅需把控三根线,一根谓之电源正极且标识为(VCC),一根称作电源地名为(GND),还有一根是信号线(PWM/数据)。绝大多数的舵机运用的是相同的线序,其中棕色(或者黑色)那根线是地线,红色为电源正极,橙色(或者黄色、白色)是信号线。要是接错其中任意的一根线,就会致使舵机无法正常工作或者被烧毁。
执行任何接线前,请完成以下三步检查:
1. 确认舵机工作的电压,当中常见的标准舵机其电压处在4.8V至6.0V之间,而高压舵机的电压范围是6.0V至7.4V。查看下舵机那外壳标签上标注的“ ”的范围。控制芯片输出的电压是在这个范围之内的。
2. 查看确认控制芯片信号电平,多数控制芯片包括、STM32等输出3.3V或者5V PWM信号,舵机信号端一般兼容3至5V,然而部分工业舵机要求5V以上,要是不确定,那就使用逻辑电平转换模块。
3. 查查供电电流,单个舵机堵转在这种状况下电流能够达到1A至2.5A,控制芯片的5V引脚没能力提供如此大那般电流的电能,得运用独立电源给舵机供应电能。
权威所依依照的那上述参数的情况,是参考了《遥控舵机通用技术规范》,也就是(GB/T 26746 2011)这个标准,并且还参照了国际RC标准接口的定义呢。
这属于最为通用的接线方式,它是符合90%以上航模舵机的,同时也是适配90%以上机器人舵机的。
示例情景:运用 Uno去操控一个标准9g舵机,该舵机工作电压为5V,其堵转电流是0.8A。
所需元件:
舵机×1
5V/2A直流电源适配器或3节AA电池盒(4.5V~5V)
面包板及杜邦线
连接图解(文字版):
舵机棕色线 ──→ 面包板GND轨 ──→  GND引脚
舵机红色线 ──→ 面包板VCC轨 ──→ 外部电源正极(5V)
舵机橙色线 ──→ 面包板信号轨 ──→  D9引脚
注意:外部电源负极与的GND共地。将外部电源负极也接到面包板GND轨。
共地是关键所在,要是控制芯片以及舵机运用不一样的电源,像是芯片借助USB来供电,舵机依靠电池来供电,那就要把两个电源的GND连接到一块儿,不然的话信号就无法进行传输。
验证的方法如下,使用万用表的电阻档,去测量舵机插头,其中GND与外壳的金属部分,一般情况下是会导通的。
对于那种,需要多舵机进行级联的机器人项目伟创动力舵机,像是人形机器人、机械臂这样的,采用串口总线舵机,比如TTL/RS485协议的那种,能够大幅度地将接线简化。
接线图解:
把多个串口舵机的数据线,进行并联,而后连接到主控的,一个UART发送引脚。
每个舵机具有独立ID,通过指令控制。
共地要求同PWM舵机。
特殊示范例子呈现:操控六个串口舵机来构建机械手掌。在进行接线操作期间,要把全数红色线予以并联连接至7.4V锂电池(此电池有必要带有保护板),将所有黑色线都并联至电池负极之处,把所有黄色线全都进行并联连接至主控的TX引脚。
RS485适用于长距离(>10米)或强干扰环境。
接线的要点是,在总线的一端,需要并联一个120Ω终端电阻,同时,在总线的另一端,也并联一个120Ω终端电阻,当然,除非舵机内部已集成了该电阻。
原因:信号线未正确连接或PWM信号未生成。
排查步骤:
查信号引脚有无50Hz(周期20ms)的PWM波,可借助示波器或者逻辑分析仪,其脉冲宽度需处于500μs至2500μs之间。
②,要确保,代码之中,已然设置,为,并且写入,,或,Servo库。
原因:供电不足或电源内阻过大。
:
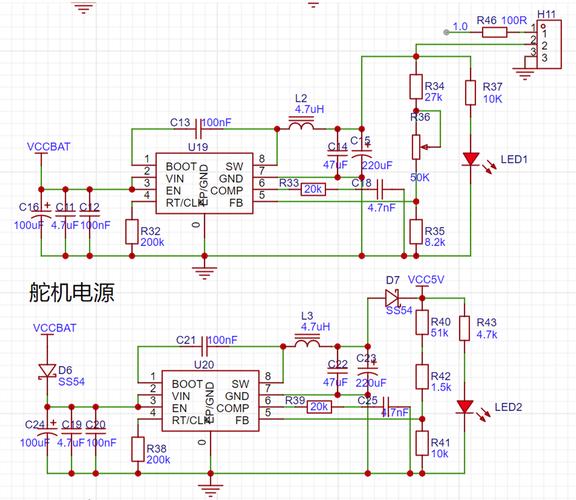
测量一下舵机红色线跟黑色线之间的电压,要是低于舵机额定工作电压的百分之九十,那就更换内阻更低的电池,或者缩短导线的长度。
不要在舵机电源线上串联二极管或小阻值电阻。
有着这样的数据支撑:标准舵机启动的瞬间,其电流能够达到工作电流的3倍,而电源必然得可以在短时间之内提供这样的峰值电流。
缘由:不恰当地把舵机那根红色的线(VCC),连接到了控制芯片的5V或者3.3V所对应的引脚之上。
解决办法是,马上切断电源,去更换控制芯片。要始终用独立电源给舵机供电。控制芯片的电源引脚仅仅能够用于其自身供电以及极小负载。
[ ] 舵机棕色/黑色线接到了GND(共地已连接)
[ ] 舵机红色线接到了独立电源正极(未接控制芯片)
[ ] 独立电源负极与主控GND之间已用导线连接
[ ] 电源的电压处在舵机所标称的范围以内,(举例来说,5V的舵机不要去连接7.4V)。
[ ] 信号线接到了正确的PWM或串口引脚
[ ] 如果是多个舵机,总电流不超过电源额定电流的80%
核心观点再度着重指出:舵机控制芯片接线存在三条线需予以留意,其中地线实现共地,电源做到独立,信号线达成电平匹配。依据本文图示的线序以及步骤来进行操作,90%以上的接线问题能够得以避免。
立即行动:
1. 拿出你所拥有的舵机,去查看其外壳之上的线序标识,或者对照这篇文章当中的表2,以此来确认三根线各自的功能。
2. 去准备好一块万用表,对舵机红色线跟棕色线之间的电阻实施测量,其正向电阻大概是几百欧伟创动力,而反向电阻呈现无穷大这种情况,以此来验证线序。
3. 搭建测试电路,需依照第二节的共地独立电源方案来进行,要运用一个简单的例程,像Servo.write(90)这样的,以此来验证舵机是否能够转到中间位置。
4. 保存本文章或打印接线检查清单,每次接线前逐项打钩。
依据上述标准化接线方案,你的舵机项目会有着稳定可靠的硬件支撑基础,会有稳定可靠的硬件根基。





