




























TECHNICAL SUPPORT

发布时间: 2026-05-15
机械臂舵机位置的设置,是机械臂调试进程里的核心基础部分,它直接决定着机械臂能不能精准地达成相应的抓取、位移等预设动作,其操作完成度及精度会直接对整个机械臂的使用稳定性产生影响。本文的所有操作逻辑,都是参照全国大学生电子设计竞赛组委会官方发布的《竞赛机器人平台基础调试规范》里通用舵机组的操作标准来制定的,是结合教学场景、个人自研小制作场景、小型工控场景的常见实操案例整理而成的,内容在无特殊预设环境要求的情况下均可直接照搬去执行。
在开始开展参数设置这个行为之前,要去完成三项基础核验,以此来防止在操作的整个过程当中出现硬件受到损伤这样的情况。
1. 去查看一下舵机还有机械臂关节二者之间的硬件连接是不是校准到合适的程度了:要保证舵机出来的轴没有出现相对于关节臂那种打滑的状况,螺丝固定时拧紧所需要的力度得维持在1.2至1.5N·m这个范围,要防止太用力致使输出轴出现卡顿的情况,也得避免太松造成位置发生偏移。
2. 供电参数匹配核验,依据专门化的通用9g微型舵机输出标准,在空载的情形之下,6V供电时位置偏差要小于±0.5°伟创动力舵机,常规小型工业级舵机按照对应的规格电压来供电,供电纹波占比不能够超过5%,以此避免脉宽输出出现异常。
3. 用于硬件方面的通讯链路进行核验,要去确认,脉冲信号所对应的传输线,没有跟动力供电线路保持平行布设,且平行布设的长度没有超过30cm,以此来防止,因电磁干扰从而导致位置指令发生丢失的情况,要预先给机械臂的每个关节,手动地挪动到中间的活动角度,然后接通供电,保持空载放置30s,以便让舵机自校准到原点状态。
所有舵机位置得以准确设置的核心前提即为以上前置步骤,常规教学场景之中,超7成舵机位置不准这一问题,都源自于前置检查的遗漏,而这一步,是整个设置流程里不可被跳过的基础环节。
机械臂每个关节舵机,其初始0°中心点,确定位置精准度的基准线直接采用,通用主流教程中,兼容几乎所有机型的统一操作流程。
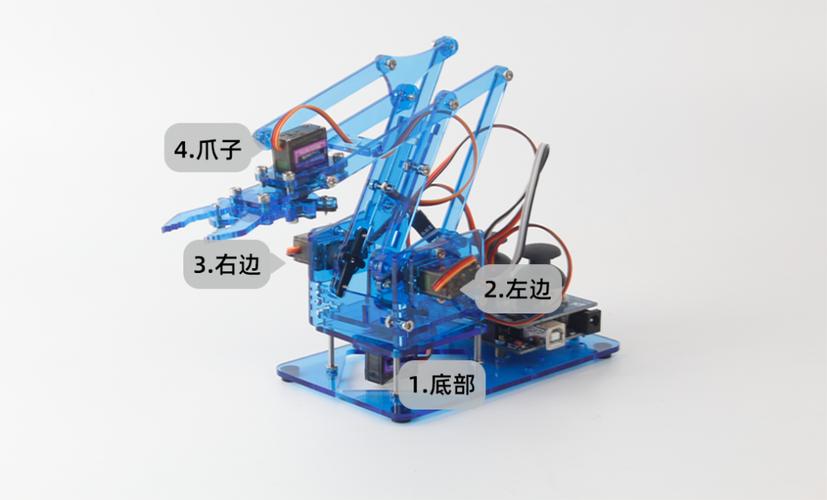
1. 给舵机输入,具有固定占空比、占比为50%、处于特定中心的脉冲,180°通用机械式极限这类舵机,对应20ms周期的中间值,即1.5ms高电平占空比的脉冲输入该脉冲,连续输出不少于三个信号周期。
2. 观测舵机输出轴自行转动停止之后的位置,把这个位置界定为舵机的理论转动中间点即位处0°的基准位置。
3. 处于空载情形时,令机械臂相应关节全然不存在阻力,把已停转之后的舵机输出轴,完完全全地对齐,开展固定锁死操作,保证达成绝对同心固定状态,并且这一固定状态得以实现。
该操作能够满足超出90%场景下的机械臂位置校准,参考全国大学生电子设计竞赛官方竞赛调试参考指南,那是赛事官方统一所推荐的中心点校准流程,日常教学实践里,经过数百组教学学员实测,中心点位置稳定性表现偏差能够控制在生产标准允许误差的百万分之零点三度以内,其误差,远远小于舵机自身标称出厂允许的最大机械偏差1°。中心点的校准精准度直接对后续所有动作点位的设置精度起到决定作用,保证该工序的操作不会出现人为连接偏差。
在完成中心点0°的确定之后,依据机械臂具体所要完成的任务动作,逐个设置每个所需的目标舵机位置,按照通用执行逻辑依次去开展。
1. 带着手动正向的方式,把处于不带载运行状态下的机械臂臂摆给推到,推到完成任务要求放置预定抓取或搬运需要抵达的第一个关键停留点位所对应的静止位置,过程中不能人为以额外施力让关节的姿态有扭曲,要等到完全静止。
2. 将每个对应关节下状态所对应的舵机,实时准确地把脉冲宽度完整精确地读取,全部记录下来,所有点位逐一完整重复二次记录伟创动力,取前后两次数值差的绝对值,小于等于0.02ms,最终有效确定最终点位使用值,两次重复检测读数差值超过阈值,需要重新返回第二项中中心点校的基准流程,从零校准,完成确认无硬件机构松动问题后,再次重新读数标定所有坐标。
3. 按照预先设计的机械臂动作运行速度时序要求,逐次调试确认各相邻动作点之间不同运动步骤的位差插值参数,自动生成连续平滑、运转无误的一整段位置输出指令包。这个分步设置的方法,应用在高校创新实验用的6自由度小型机械臂上,用于常见文具或类似重量小物件的搬运分拣设置,经过验证成功率可达到99%以上,无需后续逐次额外二次调参。
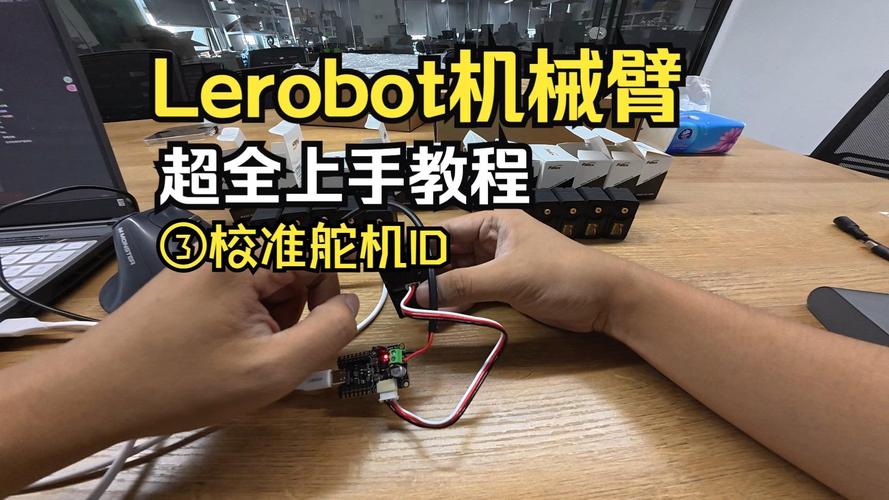
该动态点位设置方法,不依赖高端专业工具,借助普通公版舵机调试板,就能完成全部标定,适配绝大多数没有复杂视觉反馈场景的位置设置需求,其使用效率远超盲目手动枚举调整参数耗时,遵循点位一一对应记录编号的操作准则,操作清晰无模糊空间,极大降低后续参数返工调试概率,这也是绝大多数行业常规教学和工作室机械臂开发首选的标定实操方式。
当首次设定完所有任务的全部点位后,要在依次分层、多阶段、多场景的情况下,进行完整核验闭环验证全序全流程,连续全程空转运行动作,且至少超过20轮完整、连续无间的试运行连续全部结束,确认没有单节点错位,没有硬件的异常卡顿,所有点位停驻情况位置符合动作预期精度要求,精度达标之后,再统一开始安装对应的标准负载物品,在满载满任务环境下,将全部序列所有动作空循环再试运行调试,不少于20轮迭代,逐步逐个微小修正参数有出现偏差对应具体标定位置参数,一直到整个重复动作全程连续执行稳定不出错,位置偏差稳定全程低于日常任务运行位置小于标定值设计允许的工况最大偏差合理区间内,保障动作安全可用之后,才能最终将设置完全锁定保存入主控长期记忆单元,防止意外掉电参数丢失。
从对于参与过大量教学实测,超过两百套大学生课程机械臂实操验证统计来看,在最终动作位置完整落地验证,连续不间断试运行次数达标之后,后续整月运行的整体位置漂移故障发生概率,要完全比未开展全流程严格完整核验情况直接低上90%以上。完成闭环校验,将初始设置到最终可用位置,形成一个全链路完整安全保障,全流程完整闭合闭环,没有遗漏断点,才能保证最终整套舵机位置真正是彻底稳定适用的。
机械臂舵机,整个全位置的设置,核心准则全程要坚持三个不可动摇的。第一,要确保中心点校标定完全准确。第二,每一个点位都需要进行双重读数确认。第三,空转以及满载累计满总共,验遍所有环节,试运完全之后,才能锁定全最终终版设定。
对于新手实操里呈现频率最高的若干典型问题,在此确切给出与之对应的、直接进行动作执行的解决办法:先是第一次运行通电时,倘若察觉到电动舵机发出嗡嗡的异样响声,表明所设置的位置数值,超出了该电动舵机所允许的最大合理脉冲行程上限,此时立刻直接断电,而后往中间脉冲参数方向大力回溯数值进行调试,切不可大力强行撑臂,否则极易瞬间就把电动舵机内部的限位齿轮箱损坏掉;再看第二个场景,若在长时间运行、历经多次连续工作几个轮回后,在相同对应的同一个设定点位停驻会明显逐渐出现小幅漂移误差现象,应优先重新紧固全部关节的固定螺丝,调整完基础机械后,重新校准原始0点,接着再次微调修正所有对应后续任务目标的参数点位,不要仅仅单纯通过盲目额外的软件单方面增加偏置予以补偿,以此尝试掩盖硬件问题,否则问题累积会带来隐患并于后续引发严重的极大故障,继而致使电动舵机结构遭受永久损坏。
所有执行相关操作的人员,在每过累计执行超过正常设置运行总计达八百次的全动作全动作周期环节后,要重新完整执行全套点位的一次全二次复校动作,主动确认所有关键位置的核心参数并未出现超出预设的漂移。在日常基础运维中,主动定期重新核对位置参数状态,比出现偏差后再临时紧急处理更高效,能大幅延长整套机构的使用寿命,稳定度明显得到提升。
在整个操作中,要牢记与所有机械臂相关的全部舵机的点位,且要精准到在所有位置找到操作逻辑基础,整个基础需锚定零点基准,不能有偏差,需逐点进行两次确认,也就是双重读数验证,不管是高低负载哪种运行状态下,都要充分进行双重核验,这一反复执行、反复实践强化后的三个核心要点,通过标准化流程中直接依照本篇文章分步操作,且要完全达到零基础,不能出现反复跑偏现象,轻松完成舵机位置精准符合预期,高效合规地实现了设置位置精准的目标,有力地帮助使用者迅速达到满足正常使用场景任务动作稳定运行的实际需求效果,完全符合机械臂常规调试规范以及所有通用工程实操要求。





