




























TECHNICAL SUPPORT

发布时间: 2026-09-09
制作智能小车所用的最核心硬件知识之一的是智能小车舵机模块的原理图, 舵机既作为小车的“关节”又负责转向操控、云台升降等关键动作, 想要顺利完成项目就理解这个原理图。
用于控制角度或者位置的闭环控制系统——舵机模块, 乃是一种此种类型之器件, 其主要是由直流电机、减速齿轮组、位置传感器还有控制电路板此种核心部分一起所构成的, 各组成部件协同配合以此来保障该模块的有关控制功能能够顺利达成。
控制电路板会持续接收来自主控板发出的PWM脉冲宽度调制信号, 根据信号所对应的指令驱动直流电机运转, 同时借助位置传感器实时采集当前的角度感知信息并反馈至控制电路板内部, 由此形成完整的闭环控制回路, 进而实现对需要调节之目标角度的精准控制。
不少常见的小型的常见智能小车, 其中超多采用诸如SG90或者MG996之类的型号的那些舵机, 这类舵机的控制方式较为具有一致性, 控制原理图的内部结构全是相似得很相同。
舵机模块的原理图可以拆解为三个部分:
电源部分
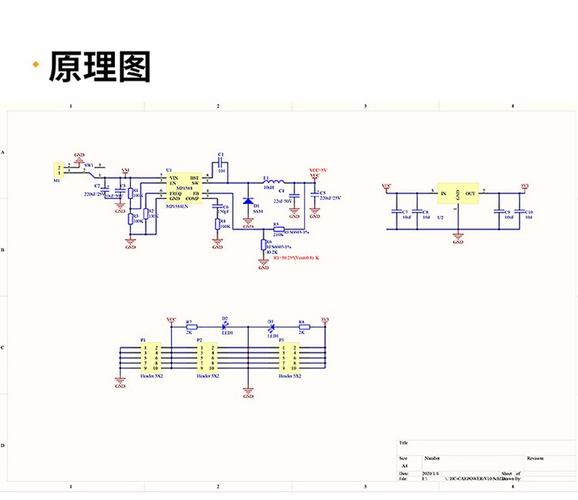
舵机工作的常规电压范围, 还正常是设定在4.8伏到6伏区间, 这个区间是保障它稳定运转的核心的参数。在匹配的原理图设计里头, 特意嵌入式样了稳压电路的模块, 作用为将外部的输入的偏高压, 比如说常见的7.4伏锂电池的输出电压, 转换到舵机安全适配的工作电压, 防住直接拿高压输入损坏组件。
堵转状态下舵机的峰值电流可达到1A以上, 若没满足需的电流设计要求的电源就很容易出现引发舵机运转时抖动现象, 更极端的严重情况甚至还会导致舵机失去控制、影响设备正常运作, 所以充分保障电源部分的这个输出电流的承载能力。
控制信号部分
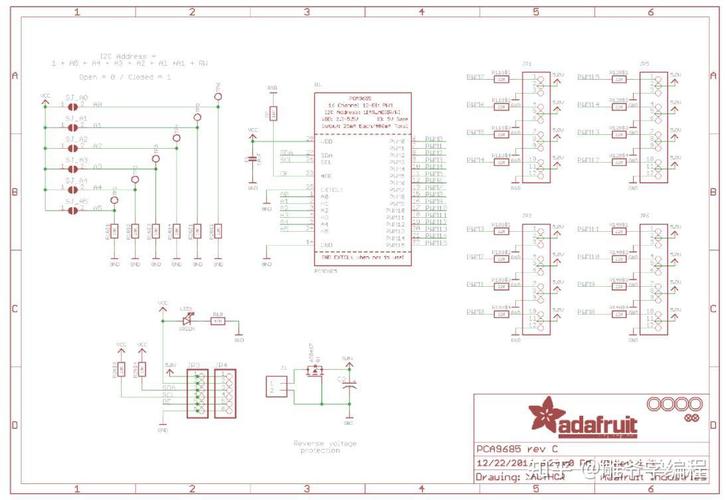
控制信号以PWM脉冲宽度调制方式去驱动舵机动作。标准PWM信号周期固定为20毫秒、换算为频率即50赫兹, 能给舵机供给稳定的时序基准。此信号的脉冲宽度, 能在0.5毫秒向2.5毫秒转化区间内, 灵巧调整, 对应舵机的旋转范围要覆盖0度至180度。
0.5毫秒刻度的脉冲信号对应着舵机的零度转角度, 1.5毫秒刻度的脉冲信号对应着舵机的90度中位转角度, 2.5毫秒刻度的脉冲信号对应着舵机的180度最大转角度。主控设备通过自己的GPIO通用输入输出端子引脚生成对应所需的PWM信号, 再经过限流电阻后接至舵机的对应控制点位端口, 完成信号的传输和匹配。
反馈部分
舵机内侧电位计担任位置传感器, 把转轴的实际视角转化为电压讯号, 反馈给到控制芯片。控制芯片对比反馈电压和目标, 驱使电机朝向目标位置转动, 直至二者吻合。这就是舵机能实现精准方位调控的机理。
以一款常见智能小车项目为例, 主控板选用核心主控模块ESP32, 舵机选用规格SG90, 该舵机用于实现前轮的转向管控。
接线方式如下:
舵机红线(VCC)连接主控板5V输出引脚
舵机棕线(GND)连接主控板GND引脚
舵机橙线(PWM信号)连接ESP32的引脚
在实际的硬件功能测试进程中, 假如舵机出现抖动状况, 最先需要核对供电电源是否安稳稳定, 能够将舵机径直衔接至独立的5V电源接口, 而非径直施用主控板上的5V引脚进行供电, 这类操作能够有效扫除因电源补给短缺激起的故障问题。
如若舵机转动的角度不符合预期, 需要检查其 PWM 脉冲宽度的设置精准与否;部份舵机的极限角度并非严格对应 0 度和 180 度, 需通过开展实际测试来确定该舵机的安全转动范畴, 避免由于角度设置不妥当造成舵机出现损伤。
另一个常见问题是过热严重的舵机, 这常见是因为主控板输出的PWM信号频率不能处于50Hz标准范围内, 或是舵机仍被卡在极限位置且持续受力。
接线完成后,建议按以下顺序排查:
先确并稳电源电压, 再用万用表测舵机对应VCC引脚的电压, 正常值则该当处在4.8V直连6V之间。
确认PWM信号正常, 采用示波器或逻辑分析仪观察GPIO引脚输出的波形周期该为20ms。
牢固接线确认, 因排线插针易松动的舵机上, 轻微接触不良引发信号中断时, 会以舵机随机转动或完全无反应的形式体现出。
校验代码里的PWM参数配置, 保证分辨率、频率及初始占空比设置的正确。
智能小车舵机模块核心在于理解PWM控制原理和正确的接线方法。电源稳定、信号准确、接线牢固是三个关键要素。
建议在实际动手搭建前先绘制清晰接线的草图来, 明确每个硬件管脚的对应连接关系;接线全完成后要逐项进行功能哦测试, 从简单的0度、90度、180度的基础定位开始, 逐步验证舵机的响应范围和精确控制的度数准。
过程中假如遭遇异常状突发的状况, 先去排查电源供给还有链路信号传送的问题, 之后再思酌编程层面的逻辑调适问题。熟稔掌握了基础原理图之后, 舵机的管控并不是复杂的难事, 依循前述的步骤逐一论证排查调试, 方可顺遂达成智能小车转向类系统的搭起使命。





