




























TECHNICAL SUPPORT

发布时间: 2026-09-10
核心舵机作为RC遥控、各类机器人与工业自动化设备里的执行元件, 承担着精准控制部件位移、角度的关键职责, 它的调节质量会直接作用于设备的运行精度与整体稳定性, 是决定设备能否顺畅运作的重要环节。
不少初次接触舵机、连相关基础都没有的初学者, 在面对“舵机怎么调”这个实际问题时, 往往会由于不晓得操作逻辑、欠缺明晰的指导方向而无以下手。本文以市面上使用广泛的9克微型舵机, 以及大扭矩、负载本事较强的舵机为例, 系统讲解舵机调节的标准流程与常见问题的有效实用。
舵机本質實乃一種閉環控制系統, 它通過接收PWM, 也就是脈衝寬度調訊號, 來精准管控自身輸出軸的旋轉角度, 藉此完成諸般指定動作。
调试舵转动机械的关键核心, 需要牢牢把握住这三道核心参数: 归零位置、行程边界范围和启动停止信号触发的先后时间顺序。
连接某舵机信号线这类线, 这类线的外皮通常是橙色或白色外观, 连接的是某微控制器或是某遥控接收机上对应PWM信号输出接口, 某舵机的电源线要连接到规格为5V的某电源接口上, 同时某舵机的地线需要和整个电路系统的某地线做某共地处理。
接通电源后, 舵机会自动运转返预先设定好的默认中立位置完成该归位动作后会发出轻微的“嗡鸣”声响, 之后便会进入静止待机状态。
常见情况案例: 刚接触RC车组装的张同学, 调试时发现方向盘舵机的转动角度在完成第一台遥控车整体组装后存在的不对称情况很明显。向左转动方向舵机到极限方位时, 角度经反复测试仅能达到六十度, 而向右转动方向舵机到极限, 角度却能到达一百二十度, 如此差异让他很快得知就是这RC车舵机典型的中立位置偏差问题。
这个偏差会直接影响遥控车转向的操控手感, 如不及时调整, 会导致车辆转向时左右灵活性的不一致, 增加调试时的操作难度, 也是新手组装RC车时容易遇到的基础故障之一。
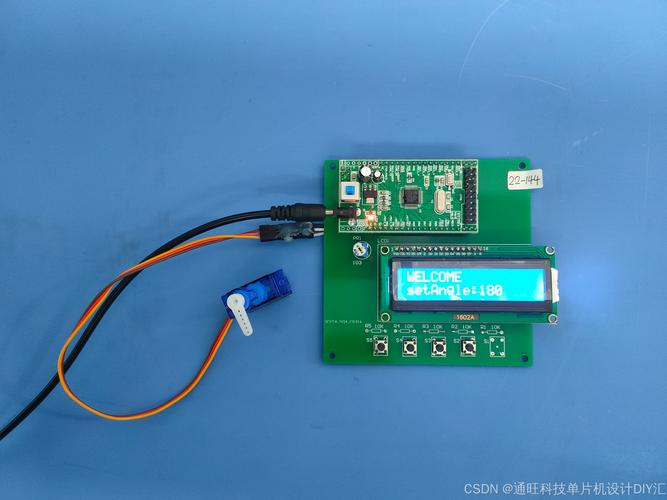
绝大多数舵机携带电位器(可调电阻), 应用于设定中心点。调节方法下列:
1. 发送500μs脉宽的PWM信号,这是标准中立位置
2. 观察舵机是否停在期望的角度
3. 用小螺丝刀微调电位器,直到舵机准确到达中立位置
4. 反复测试确认之, 发送三百微秒、七百微秒信号验证双向行程对称。
调节那时候千万别用力过大——要是电位器坏了, 会出现舵机不受控制的情况!
确定中立位置后,需要设置最大和最小行程:
发送2000μs信号,检查是否达到最大角度且不超行程
发送500μs信号,确认最小角度正常
如使用ESC或飞控, 可在配套软件设置子项Subtrim和行程参数。
以RC飞机副翼舵机为例: 下达+20%方向舵指令时, 右侧副翼上偏角度应和下达20%指令时左侧副翼上偏角度全然相称, 要不整飞机会偏向另一侧。
RC航模: 核心校准部位聚焦舵面行程对称性, 保障各款舵机同步响应节奏相同且偏转角度无差, 提议选用舵机测试仪着手进行高精度程度的调节工作。
机器人关节: 负重场景工况里的零位漂移是否纳入考量? 相关状况, 调节操作完成后要在实际负载下完成复测进程的把关, 软限位保护建议设置, 避免出现过力损坏齿轮的状况发生。
工业控制: 选用具有反馈信号传送功能的伺服系统配件, 经由专业整定PID参量动态过程响应表现, 进行调节操作过程中, 着重关注响应速率快慢与稳态偏差区间的实际平衡状态。
记住这个核心要点: 先调试中立位置, 再设定行程限制, 进行实测验证。
建议你立即采取以下行动:
1. 准备一个舵机测试仪或编程开发板
2. 按照上述三步法调节你的舵机
3. 在最大负载下测试伟创动力舵机伟创动力,确认调节效果稳定
掌握舵机调节方法后, 你会发现“舵机怎么调”不再是难题, 却是提升设备性能的关键技能。每次调节后记录参数设置, 便利于日后维护以及故障排查。





