




























TECHNICAL SUPPORT

发布时间: 2026-09-12
在摇杆模块控制舵机接线图及完整操作步骤上, 本文帮助电子爱好者、创客和初学者快速完成硬件连接和调试试制。
摇杆模块乃一种模拟输入设置, 往常包含X轴和Y轴两个电位电阻, 以及一个按键开开呀。它可能输出0~1023的仿真数据, 反馈摇杆在两个方向上的区位。
角度执行元件有一款器件叫作舵机, 它能够通过适配的PWM信号控制自身发生指定数值的旋转动作。标准配置下的舵机所采用的控制信号带有周期, 时长为指定的20ms, 其信号的脉宽则处在0.5ms这一数到2.5ms这一数的区间范围内, 而且这段区间和0度的数字到180度的数字所标识的旋转范围存在对应的关联关系。
摇杆模块凭借读取模拟值, 把摇杆位置转换成相应舵机角度控制信号, 达成手动角度调节。
双轴摇杆模块推介基于JSNSR04T或KY023模块的。
标准微型舵机(如SG90或同规格产品)
开发板(如通用单片机开发板)
USB数据线
面包板及杜邦线若干
错误情况1:舵机与模块共用同一5V供电时电流不足
现象:舵机转动时模块重启或数据异常
解决: 给舵机单独提供五伏电源保障确保电源功率绝对充足推荐使用二安及以上。
错误情况2:摇杆模块误接数字引脚读取模拟值
现象:始终返回固定数值,无法反映摇杆位置
解决: 确认VRx和VRy连接到模拟输入引脚(比如A0、A1)
错误情况3:舵机信号线接在非PWM引脚上
现象:舵机抖动或无法精确定位
解决: 信号线连结到支援PWM输出的引脚(一般为带有"~"标帜的引脚)
1. 把摇杆模块的VCC以及GND分别对接至开发板的5V还有GND。
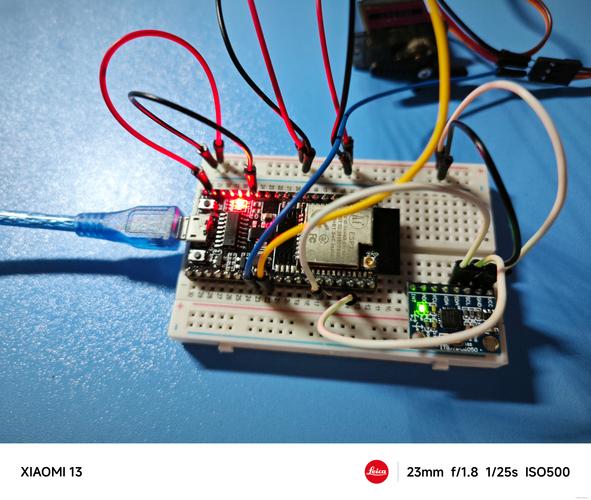
2. 将VRx引脚连接到开发板的A0模拟输入引脚
3. 将VRy引脚连接到开发板的A1模拟输入引脚
4. 将SW引脚连至开发板之上名为D2的数字输入引脚是可选选项, 它主要作用是为摇杆按键的触发提供功能支持, 这样的设置能适配对应场景下的触发需求。
5. 所要连接那台舵机上的红线, 得连接到单独电源的正极也就是标号是5V的那桩。棕线须得连接到那个电源上负极那头。
6. 将舵机的橙线(信号线)连接到开发板的D9 PWM引脚
7. 得让全部与地脚简称共地相关联, 开发板地脚、转向器舵机地脚、各类模块地脚打通连一处。
// 引脚定义
#  A0    // X轴摇杆模拟输入
#  A1    // Y轴摇杆模拟输入
#  9     // 舵机PWM控制引脚
#
Servo ;
void setup() {
  .begin(9600);
  .();
}
void loop() {
  // 读取摇杆Y轴数值(0~1023)
  int  = ();
  // 将模拟值映射到舵机角度(0~180°)
  int angle = map(, 0, 1023, 0, 180);
  // 限制角度在安全范围内
  angle = (angle, 0, 180);
  // 输出舵机控制信号
  .write(angle);
  // 串口输出调试信息
  .print("摇杆值: ");
  .print();
  .print("   舵机角度: ");
  .(angle);
  delay(50);  // 短暂延时避免信号干扰
}
代码逻辑要点:
()读取摇杆模拟值
map函数把0到1023这些数逐一映射成0到180这范围里的角度数值。
()防控角度越界促发舵机毁损。
延delay(50)减少信号波动, 提高稳定性。
案例1:航模舵机控制
使用Y轴摇杆控制舵机角度,实现无人机或航模的方向舵手动操控
将摇杆中央基准值(约512)对应舵机中间偏转位置(90°), 向左右两端旋转分别管控完全相反控制方向吗?
案例2:机械臂关节调节
使用X轴和Y轴分别控制两个自由度
每个轴独立连接一个舵机,实现简易机械臂的双轴联动控制
案例3:云台稳定器调试
通过摇杆微调云台角度伟创动力,用于摄像头或传感器的俯仰调节
配合滤波可平滑摇杆抖动带来的角度突变
问题1:摇杆静止时数值不居中
原因:摇杆存在机械零位偏差
处理办法: 读取实际静止性值, 在编写的代码里调整映射偏置量, 诸如: int =(); 将该偏置划归计算。
问题2:数值跳变或不稳定
原因:模拟信号受到电源噪声干扰
在模块VCC及GND之间并联10μF电容, 或在软件之内添加滑动平均滤波。
问题3:摇杆按键无响应
原因:按键内部有上拉电阻伟创动力舵机,未正确配置引脚模式
处理办法为: 在setup当中添加入(, );同时运用读取低电平触发的信号。
问题1:舵机只抖动不转动
原因:PWM信号不稳定或供电不足
核查PWM引脚接线满足电源功率匹配舵机峰值电流要求解决确认。
问题2:舵机角度不准确
原因:映射范围与实际角度不对应
调试: 通过序列端口监听器观测操纵杆真实输出区间, 校准映射函数的对应参量。
问题3:多个舵机同时工作时异常
原因:电源电流不足导致电压跌落
实现解决的方式, 即使用独立外部电源给舵机供电, 需要确保总电流的数值不低于各舵机自身的额定电流相加得出的数值之和。
1. 接线前断开电源,避免短路损坏元件
2. 确认舵机供电电压与模块工作电压一致(通常为5V)
3. 首次通电时观察舵机是否发出异常噪音,如有立即断电检查
4. 避免舵机长时间处于极限角度位置,防止电机过热
5. 长时间使用后定期检查接线是否松动
掌握摇杆模块控制舵机的接线方法, 关键在此: 正确区分模拟输入跟数字输入引脚、保证电源供电足量的足、知晓模拟值至角度的对应比例, 接线时需尤其留意共地衔接, 这是顶容易忽略但顶要紧的紧要环节。倡议在调试开头阶段用串口察看界面盯梢察看摇杆数值, 确认数据采撷寻常后再开展舵机掌控测验碰到问题时, 按本文带给查问检验的环节逐项查抄, 能够快速定位且处理大多阻碍。
立刻照着这文给出的接线图和详细步骤, 亲自完成它的摇杆控制舵机项目吧。





