




























TECHNICAL SUPPORT

发布时间: 2026-09-15
舵机是一种能精准控制角度的电机设备, 被大量用在机器人、航模、机械臂这类场景里。数不清的新手面向舵机时还时常迷茫着: 为啥接上电源线不会转动? 为啥角度存在偏差? 这篇文字会以工作机理到控制手段全方位拆解, 助力您完全吃透舵机的操作窍门。
舵机主要由以下几部分组成:
1. 直流电机
提供旋转动力,通常为小型永磁直流电机。
2. 减速齿轮组
进行电机高速低扭矩输出向低速高扭矩输出的转化所采用的常见减速比一般为50:1至200:1。
3. 控制电路
接收外部控制信号,驱动电机正反转,实现角度定位。
4. 电位器(位置传感器)
实时检测输出轴角度,形成闭环控制,确保角度精度。
舵机是一个典型的闭环控制系统。其工作流程如下:
1. 控制电路接收外部脉冲信号,解析目标角度
2. 电位器检测当前输出轴的实际角度
3. 控制电路比较目标角度与实际角度的差值
4. 根据偏差驱动电机正转或反转
5. 当实际角度与目标角度一致时,电机停止
这些闭环结构会让舵机完成既定的精确角度定位, 精准度一般可以到达1到2℃。
舵机之核心驾驭讯号是PWM(脉宽调制)讯号。制式舵机之驾驭参数如后:
信号周期:20ms(频率50Hz)
高电平宽度范围:0.5ms至2.5ms
电平在0.5毫秒处取值为高, 其对应值匹配于常规定义下旋转角度为0度的舵机的最小对应转动角度, 且该角度有通用的标准起始数值定义。
电平1.5ms高电平1.5ms对应舵机中间角度(通常90度)
时长度为2.5毫秒的高电平信号, 所对应正是舵机的最大角度(一般为180度)
常见案例: 某电子发烧友选购了一款标称一百八十度的舵机, 现实际操控过程中察觉仅能转动约莫一百五十度, 经由研判剖析, 这属正常的机械限位表征, 多数舵机的实际转动范畴受内部齿轮限位架构约束卡死, 绝对是绝对舵机都能达到标称的完备角度, 并不是所有舵机皆可达成标称的完整角度。

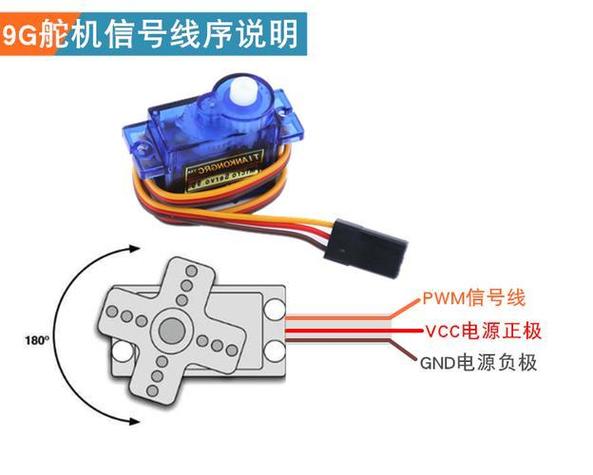
绝大多数舵机采用三线制连接:
红色线:电源正极(VCC)伟创动力舵机,通常接5V
棕色或黑色线:电源负极(GND)
橙色甚或黄色线, 即信号线(SIG), 连接那些控制引脚。
重要警示: 舵机工作的电流较大, 特别是启动瞬间可能达到一安上边。以下是各种通常情况之下的供电建议:
像是SG90这类小功率舵机, 在单独使用时, 可以由这类开发板带来供电, 但建议去使用外接电源来对信号干扰进行避免。
大功率舵机(如): 得用独立5V电源送电, 不建议同开发板共用电源, 不然或许会造成开发板重启或者操控不稳定。
多颗舵机并联使用, 并联使用的所有舵机的GND全都与控制器GND保持共地作连接, 需要同时使用需要足量容量的的外部电源作供给搭配。
实际案例: 一位用户在制作四足机器人时, 将六颗舵机直接连接到开发板, 结果发现舵机运作时开发板频繁重启。更换为獨立的5伏3安电源后, 问题彻底解决。这说明舵机电流需求不能忽视。
#
Servo ;  // 创建舵机对象
void setup() {
  .(9);  // 信号线连接数字引脚9
}
void loop() {
  .write(0);     // 转动到0度
  delay(1000);
  .write(90);    // 转动到90度
  delay(1000);
  .write(180);   // 转动到180度
  delay(1000);
}
 RPi.GPIO as GPIO
 time
 = 18
GPIO.(GPIO.BCM)
GPIO.setup(, GPIO.OUT)
pwm = GPIO.PWM(, 50)  # 50Hz频率
pwm.start(0)
def (angle):
    duty = angle / 18 + 2  # 将角度转换为占空比
    pwm.(duty)
    time.sleep(0.5)
    pwm.(0)
try:
    while True:
        (0)
        time.sleep(1)
        (90)
        time.sleep(1)
        (180)
        time.sleep(1)
 :
    pass
:
    pwm.stop()
    GPIO.()
ESP32具备LEDC硬件模块, 能直出PWM信号管控舵机:
#
#  25
#  50
#  12
float (float x, float , float , float , float ) {
   (x  ) * (  ) / (  ) + ;
}
void setup() {
  (0, , );
  (, 0);
  (0, 0);
}
void loop() {
  // 0度对应占空比约720,180度对应约2480(12位精度)
  for (int angle = 0; angle <= 180; angle += 10) {
    int duty = (int)(angle, 0, 180, 720, 2480);
    (0, duty);
    delay(500);
  }
  delay(1000);
  for (int angle = 180; angle >= 0; angle = 10) {
    int duty = (int)(angle, 0, 180, 720, 2480);
    (0, duty);
    delay(500);
  }
}
检查供电时, 得确认电源电压和电流这些内容是否充分、适应、符合舵机的使用需求所需。
检查接头接线: 确定信号线、供电线连接确实没错且接触够好。
核验代码阶段里, 弄明白确认PWM信号对应参数正确, 对应频率是否为50Hz?
核验角度限制: 核实目标角度处于舵机容许区间之内。
供电不足:最常见原因,更换更大功率电源
信号干扰: 信号线过长或未加装滤波电容, 建议添设0.1μF电容, 等等。
卡阻机械: 核查负载舵机是不是有过大存在与否, 或结构机械是不是有阻力存在与否。
接地问题:确保所有设备共地连接
校准方法: 发送零点五毫秒、一点五毫秒、二点五毫秒三种脉冲, 分别对应最小、中间、最大角度, 根据实际情况微调占空比范围。
电源波动: 不稳电源导致角度漂移, 请建议使用稳压电源。
负载影响: 舵机带载时的角度会带有一点儿偏差, 归属于正常状况。
处于持续受力状态: 待舵机抵达到位后仍旧不间断发送对应的控制信号, 会让对应的电机一直持续受力发热, 应切实杜绝保持极限角度时间过长。
过载运行: 负载超过电机舵机的扭矩能力, 须仔细检查配套机械结构。
过热导致可能上以5.5V用使 , V8.4定额机舵部部一过热致导能可上以V5.5用使, V8.4定额机舵部分压高压电。
扭矩: 由舵机能推动的负载量级所决, 相应单元多以千克·厘米呈现。
转速: 0.1度每0.1秒一般用于速率, 速率相关该决决定舵机转动速度。
工作电压常见有4.8V、6V等类, 电压越高扭矩便越大。
转动转角常见是九十度、一百八十度、三百六十度且为连续旋转。
尺寸重量: 跟着安装的空间以及相关需求挑选合适的尺寸。
1. 扭矩留有余量: 实际不应超过舵机额定扭矩70%的负载须符合规定。
2. 匹配控制电路的电压所需和舵机的额定电压都要在每个匹配要求里跟电源对应匹配保持一致。
3. 要确认接口, 不同舵机线序也许不同, 选购前务得特意认真提前确认清楚接线方式。
4. 需斟酌适用情境: 当处于动态负载情况时优选高扭矩型号, 倘若对精度标准有极高要求则挑选数字舵机。
舵机的核心原理, 是依靠PWM脉冲信号控制电机转转到设定好的角度, 它的根本属性更是一种闭环伺服系统, 核心舵机的, 掌握要点具体如下:
第一, 正确接线就是基础的要求。电源与地线还有信号线三线之间的连接都牢牢固固毫无松动不可有半点虚浮存在, 并且一定要完整保证能实现共地式连接才可以的。
第二, 单独的供电是所需的保障, 每款舵机对电流的需求都较大, 当舵机对应那种功率偏大或者数量很多的场景时, 要用到外部电源才行, 这样能避免出现开发板所供的电不够, 以及开发板上供电的电量供应不足以撑完当前工作, 进而引发各类工作上的异常情况。
三是PWM参数它是核心, 标准舵机控制频率为50Hz, 高电平脉宽从0.5ms到2.5ms对应0度到180度, 这是控制的数学基础。
第四, 前提是合理负载, 选型得预留百分之三十力矩余量, 避免超负荷运作损坏舵机。
当倘若您正在搭建机器人亦或是自动化装置情况之下, 建议先于低输出功率舵机范畴内开展实践实操, 逐步悉知习得掌控技巧之后才再扩展推演至繁复系统。遇上问题之时事项, 优先顺序去排查供电情况与接线对应问题, 此一举措能够缓解或者解决八成以上故障情形。





