




























TECHNICAL SUPPORT

发布时间: 2026-09-21
舵机的旋转方向是怎么确定的, 它是由输入的信号也就是PWM信号里面的电平状态, 还有接线的时候对应的关系这两个方面共同决定的。
在使用的过程里有时候会碰到一些麻烦的情况, 比如大家说的方向反了, 或者是转不到指定的那个角度, 再或者是通电之后发生抖动的现象, 遇到这些情况的时候, 绝大多数的可能性都是接线顺序接错了或者信号的极性有问题, 而很少是舵机这个机器本身出毛病。
所以大家可以先去检查一下接线对不对, 然后再去查看程序的代码写得正不正确, 只要按照这个步骤来基本上就可以把问题解决了。
如何判断旋转方向
标准微型舵机, 就像SG90和系列, 有3根引脚线, 棕色线要接在GND上面,红色线要接在VCC也就是5V上, 橙色线则连接信号。方向判断的规则具体如下:
信号维持高电平 → 舵机向一个方向旋转(多数型号为顺时针)
信号释放为低电平 → 向相反方向旋转(逆时针)
90°为机械中位,0°和180°分别对应两端限位
具体"正转"是顺还是逆伟创动力舵机伟创动力,因型号而异,需上电实测确认
三种最常见情况及对应原因
拿实际调试时候经常碰见的案例来说, 比如有一个机械臂的项目, 在接线的时候, 把橙色的信号线给误插到了红色的VCC孔位里面去, 在上电以后, 舵机一下子就转到了那个十八十度的限位, 并且还在不停地抖动, 后来把那条信号线再拨回到正确的那个孔位里面去以后, 它马上就恢复成正常的状态了, 从这整个过程来看的话, 根本就没有更换过任何的一个器件。
4步排查与校准流程
第1步|核线: 在断电的状态下, 使用万用表的电阻档来确认棕色线和地线的对应关系, 红色线和电源正极的对应关系, 以及橙色线和信号的对应关系, 这样做的目的是为了排除接反的情况。
第2步|定零点: 进行上电操作, 控制器会发送一个度数为0的指令, 此时需要记录下舵臂实际停止的位置, 把它作为度数0的参考标准, 接着控制器再发送一个度数为180的指令, 在这个过程中要观察旋转的方向, 并且记录角度的差值。
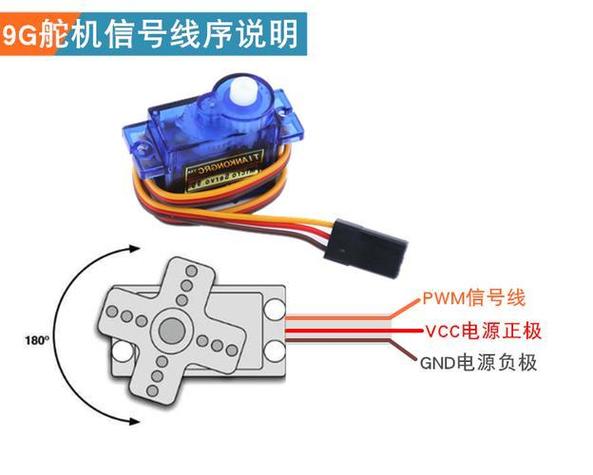
在第3步里面纠正方向: 如果发现实际测量出来的方向, 跟程序里预期的方向正好是相反的。那么就可以从两种方式里面选一种来解决问题。
要么就是在控制代码的地方, 把那个目标角度的数值给它取个相反数, 也就是说把90°这个数字改成负的90°。再就是直接去物理接线的时候, 交换一下信号线和接地线GND线的连接位置即可。
第4步|往复验证: 接下来是连续执行从0度到180度, 再返回0度的循环动作, 这样的操作至少要重复5次以上, 目的是为了确认角度的稳定性如何, 同时检查是否存在卡滞现象, 还要听听有没有异响产生, 只有当所有检查项目都全部通过以后, 才算是完成了校准工作。
结论与行动建议
舵机旋转方向的本质, 其实就是信号极性, 加上接线对应关系, 这两个东西相乘所得到的结果, 方向出现异常的情况当中,百分之九十以上都是因为接线接错了, 或者是软件里面没有进行取反操作造成的, 这种情况并不是因为硬件发生了损坏所致。
核心原则实际上只有两条, 第一条是先标记清楚线的颜色, 然后再去编写程序, 第二条是要先进行实际测试, 之后再来确定具体的方向。养成每次在新项目开工前先做一轮快速校验, 也就是执行3根线加上角度往返这个操作的习惯, 这样的话, 可以把反复排查问题所花费的时间压缩到仅仅几分钟以内。
一旦遇到了方向方面的问题, 就按照前述的4个步骤的顺序去逐一执行, 在这个过程中是完全无需拆开机器、也完全无需更换任何零配件的, 就可以准确地定位到问题的根源并且将其解决掉。





