




























TECHNICAL SUPPORT

发布时间: 2026-09-30
在自动化控制领域当中, 串行总线舵机和数字舵机这两种类型的伺服执行器是最为常见的存在, 它们之间在通信方式这个方面、在控制精度这个方面、在响应速度这个方面以及在接线复杂度这个方面都存在着本质的差异, 现在我们将要从核心原理这个层面开始讲起, 一直讲到性能参数这个层面, 再到的实际选型这个层面, 对它们之间的区别进行逐一的说明,以此来帮助你能够快速地做出正确的判断。
通信与信号方式
数字舵机这个设备伟创动力舵机, 它采用的是那种名叫PWM的也就是脉宽调制的信号模式。所以呢, 每一只单独的舵机都得去单独占用一个叫作控制通道的东西。它是通过一根信号线加上两根电源线这样的方式来进行工作的, 合起来就是三根线的样子。
这三根线就一起完成了所谓的通信任务。而串行总线舵机又是另一个情况了。这种舵机采用的是像UART这样的协议。或者是I2C这样的协议。也或者是SPI这样的协议。这些都属于数字串行协议这一大类。在这种架构下, 多只这样的舵机是可以共用一条总线的。
通常来讲, 只需要那根发数据或收数据的TX和RX这两根信号线再配上必要的电源线就可以了。这样的话, 就可以挂载上去数十只甚至更多的舵机。而且在这个过程中, 是完全不需要为每单独的一只舵机去分配独立的通道的, 这就省去了很多麻烦的事。
控制精度与分辨率
数字舵机的典型分辨率是12位, 这意味着它大概有4096个不同的位置状态。它的角度误差通常是在正负1度到正负2度之间范围的。串行总线舵机的分辨率可以到达16位及以上的水平, 也就是说它可以拥有多于65536个位置状态。
这类舵机的角度误差通常是小于或者等于正负0.1度的情况会比较多。而且, 多数型号的串行总线舵机还支持力矩和电流的实时反馈功能。正因如此, 它的定位精度会更高一些。
响应速度与控制带宽
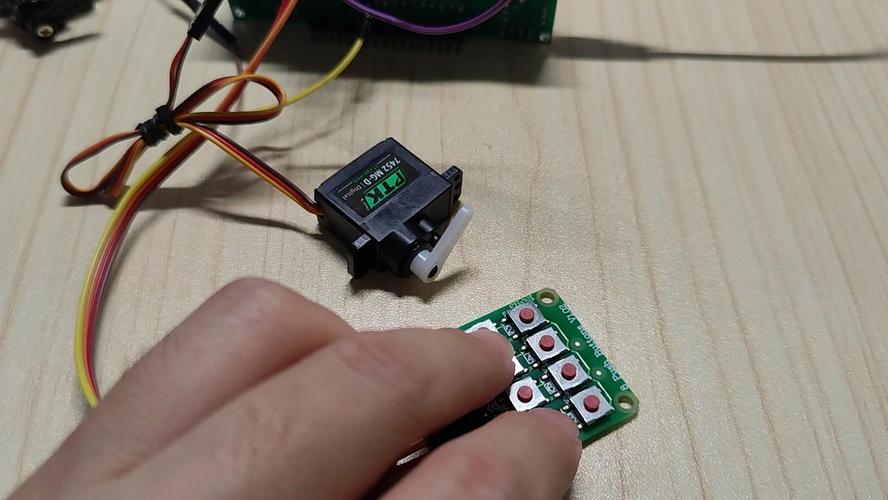
数字舵机的控制周期, 这个控制周期通常情况下是位于10毫秒到20毫秒之间的, 所以它是适合用在那些中低速的, 还有单轴独立控制的场景之中去的, 而串行总线舵机, 它的总线刷新率是可以达到高于1千赫兹以上的水平的, 并且单帧响应延迟通常来说也是小于于1毫秒的, 那么在多轴联动的时候, 同步性是显著优于数字舵机的。
常见应用案例
我们可以拿四足机器人来举个例子, 这个机器人通常有十二到十六个关节。要是用数字舵机的话, 就得用到十二到十六个单独的PWM通道这样多的通道, 会让控制板的资源变得很紧张。
而且布线会变得非常复杂, 各个关节之间还容易出现信号互相干扰的问题。但是如果换成了串行总线舵机, 情况就不一样了, 只需要一条总线就能把所有关节都控制起来。这样一来, 布线的难度就大大减少了, 多个轴同步运行的精确度也能得到明显的提高。
我们再拿工业分拣用的机械臂来打个比方, 这样的场景里头, 对着那个机械臂的末端部分提出了很硬的要求, 也就是它定位不准的时候, 那个误差不能大于零点一毫米, 同时重复起来定位响应速度要非常快很迅速。
可是, 要是看那些普通的数字舵机, 它们只有正负一度这样的精度水平, 响应时间也只是一级十毫秒那么长的一个级别, 这些参数根本就去达不到上面说的那个指标和标准。所以的话, 这种时候是绝对得去买那种带有十六位分辨率属性的, 并且还支持力矩反馈功能的、走串行总线通信模式的高级舵机的。
性能对比一览
选型行动建议
1. 通道数量小于等于8个, 精度要求小于等于正负1度, 并且对成本有所限制, 比如适用于普通的遥控车或者教育套装这种情况, 使用数字舵机就已经足够了, 所以不需要增加总线系统的复杂度。
2. 当通道数大于八点、需要多轴实现协同运行, 并且精度要求控制在正零点五度至负零点五度之间的时候, 如果是面对类似多关节类型的机器人或者是仿生机械结构这样的应用场景的话, 建议大家优先去选择那些采用串行总线方式来进行数据传输的舵机产品。
3. 如果是面对工业级这种应用场景, 因为定位要求低于0.1毫米, 还需要高频响应, 并且需要做力矩闭环控制。这时候得选择那些能够支持力矩反馈的串行总线舵机。并且这些舵机的分辨率是16位以上。同时, 还需要为总线带宽预留出一定的余量。
4. 不管你是选择哪种方案, 在选型的过程当中, 一定要把这件事给确认好,就是控制板和舵机它们之间的通信协议的参数伟创动力, 这些参数里头包括波特率, 还有数据帧的格式, 以及地址的分配, 让它们是完全一致的, 不然的话等到项目上线之后, 就可能出问题, 比如出现通信数据包丢失的情况, 或者舵机直接就没有响应了。
核心结论是, 数字舵机的优势体现在结构简单、成本低廉以及容易上手操作这一方面;而串行总线舵机的优势则体现在精度高、速度快、具备扩展能力以及能够同步运行这些特点上。
当项目需要的通道数量较多、对精度要求严格、同时还需要多轴联动时, 选择串行总线舵机通常是更优的决定, 因为它也提供了更大的扩展空间。反之, 如果项目涉及的通道比较少、预算有限并且需求比较简单, 那么使用数字舵机在经济上和实用性上会更加合适。





