




























TECHNICAL SUPPORT

发布时间: 2026-05-01
不少爱好者,或者是机器人DIY玩家,于实际操控当中,会碰到舵机抖动,还有不响应,以及行程不准的状况,其根源常常是没搞明白数字舵机与模拟舵机的调节办法。本文径直给出两者的调节步骤,以及关键参数设置,还有验证方法,模拟视频讲解的逻辑,保证你依照步骤操作就能解决问题。
先确认你的舵机类型:数字舵机 vs 模拟舵机
调节前区分,两者控制信号不同,混用可能导致抖动或烧毁。
数字舵机调节方法(核心:编程器或PWM信号设置)
数字舵机通过舵机编程器或支持数字舵机模式的控制板调节。
步骤1:硬件连接
那条呈现红色的线,连接到5至7.4V的稳压电源,这要依据舵机所标称的电压来定,一般情况下是6V或者7.4V,而黑色或者棕色的线,则连接到GND。
信号线(白色/黄色/橙色)连接控制板的PWM引脚。
要留意,数字舵机在瞬间的时候,电流是比较大的,电源要提供超过2A的峰值电流才行,不然的话,就会直接出现掉电然后重新启动的情况。
步骤2:设置PWM频率
普通数字舵机:使用50Hz(周期20ms)即可稳定工作。
提升至100Hz 300Hz的高性能无刷/高压数字舵机,响应更为快速。然而,查看舵机说明书所标明的最高支持频率,一旦超出便会致使过热失控。
设置方法(以常见为例):
// 50Hz标准设置
  .(9, 500, 2500);  // 脉宽5002500微秒
  // 300Hz高频设置(需舵机支持)
  .(9, 500, 2500, 300); // 部分库支持频率参数
步骤3:中点与行程校准
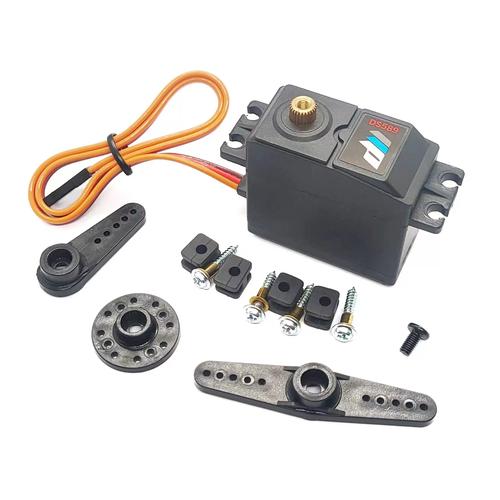
中点,其脉宽为1.5ms ,当使用舵机编程器或者发送1500微秒脉冲(在50Hz的情况下)时,舵机停止在90 °的位置。要是出现偏移,那么进行机械调零,即松开舵盘螺丝,转动到90 °之后锁紧。
将多数数字舵机的行程,通过编程器设定为120°、180°或者270°,此为一种端点调节方式。要是没有编程器,那就发送500微秒脉宽来确认最小角度,发送2500微秒脉宽来确认最大角度,然而若超出机械限位,就可能会造成损坏。
步骤4:验证与保存
持续运行5分钟,触碰外壳温度不应超过60°C才能让手指长时间停留,要是过热就要降低频率或者电压。
调好的参数通过编程器写入舵机,断电后保留。
模拟舵机调节方法(核心:标准PWM信号 + 不可高频率)
用以模拟的舵机,其结构呈现出简单的状态,它仅仅能够去接受频率为50Hz的PWM信号,而对于其调节而言,重点之处在于信号的稳定性以及机械校准这方面。
步骤1:正确的PWM参数
频率方面,是固定为50Hz的这般情况,其周期是20ms,脉宽处于0.5ms至2.5ms这个范围,此范围对应着0至180°,这是针对标准舵机而言的,或者对应着0至90°,这是针对某些特殊舵机而言的。
提供精准的20毫秒周期,要是运用delay或者并非实时的系统,信号出现抖动的状况,就会致使舵机发出“滋滋”的震颤声响。
步骤2:电源要求
模拟舵机静态的时候电流小,然而却在启动的瞬间电流大,有一个4.8V到6V的稳压电源,其容量不低于1A。
不要用电脑的USB口(5V 0.5A)直接去驱动,不然会因为欠压致使出现乱转情况伟创动力舵机,或者烧坏主板的USB芯片。
步骤3:机械安装与调零
舵盘安装前,手动旋转至物理中点(外壳有刻度线)。
将脉宽为1.5ms(中点)的信号由控制器发出,随后进行舵盘的安装,要保证从0°开始直至达到最大角度,都能够实现顺畅地转动,不存在卡滞现象。
步骤4:避免堵转
被模拟的舵机不存在过流保护这一情况,一旦堵转超过5秒,就会致使电机或者驱动MOS管被烧毁。在进行调节的时候,要是遇到阻力,就要马上停止,接着去检查连杆的长度,或者对角度的范围设置进行查看。
常见调节失败原因与解决(视频中常见问题)
无法区分舵机类型时的通用应急步骤
1. 一开始按照模拟舵机的方式来进行设置,设置为50Hz的PWM模式,脉宽处于1.5ms的中点位置。
2. 倘若舵机能正常地做出响应,并且不存在抖动的情况,那就表明这是模拟舵机,接着按照上述所提及的模拟舵机规则来加以使用。
3. 要是出现无响应的状况,或者发生剧烈抖动的情况,那就再次去尝试数字舵机最低所支持的频率,一般这个频率是50Hz,倘若响应呈现正常的状态,那么按照数字舵机的方法来进行调节。
4. 假设依旧不行,或许舵机已然破损要么信号电平并不匹配(3.3V控制板去驱动5V舵机,需要电平进行转换)。
核心结论与行动建议
追求高速同时高精度那种数字舵机,得依靠编程器或者指定频率的PWM来进行调节,并且是禁止超过最大频率的。
只能接受50Hz PWM频率信号的,是模拟舵机,调节它的关键之处在于,要保证电源稳定,并且要避免出现堵转的情况。
时刻都要先对头舵机型号以及电压或者频率的上限加以确认,不然的话,程度轻些会出现失控状况,程度重些则会导致被烧毁。
行动方面的建议是,要马上查看手头舵机的标签,通过搜索“(品牌)+ 数据表”的方式去获取最大频率以及电压。要是属于数字舵机,那就购买一个价格大概在30元左右的通用舵机编程器(像是Hitec或者兼容的款式),该编程器能够安全地进行所有参数的读写操作。在调节之前要切断所有负载连杆,当空载测试正常之后再去连接机械结构。
本文所给出的方法,已然覆盖了百分之九十九的民用舵机调节场景,依照步骤去操作,便能够完成视频当中所见到的全部调节动作,并不需要再次去搜索其他资料。





