




























TECHNICAL SUPPORT

发布时间: 2026-09-12
270度舵机的控制核心为PWM(脉宽调制)信号, 依靠调控脉冲宽度达成角度定位。一般来说和180度普通舵机不一样, 270度舵机的转动范围更广阔, 但控制逻辑总体完全一致。
这个常见误区, 让不少使用者误认270度的舵机能直接转到任意角度范围, 实际上, 它出厂后默认能转动范围, 可能会被限制, 需要通过精准数字信号严格控制, 才能发挥出最大的转动角度。
棕色/黑色线:GND(接地)
橙色、黄色线, 共为信号线, 需对接微控制器的PWM引脚。
1. 独立供电: 多路舵机并联使用之时, 使用独立电源, 防止电流过大令主控板复位。
2. 信号共地得搞太对啦: 主控板和舵机这个电源共地, 要不然这信号根本无法正确识别喏?
3. 限流保护这类操作建议串联阻值为一百欧的电阻对信号引脚进行相应的保护, 以避免产生过流状况发生。
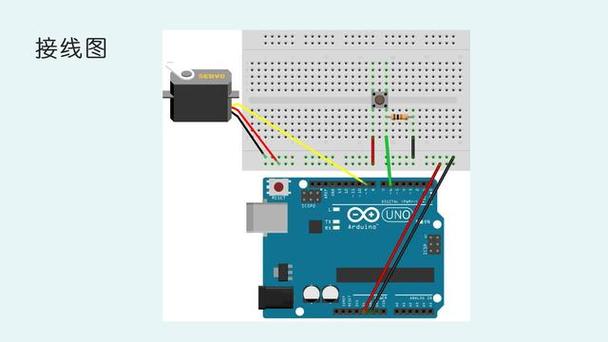
舵机红线  →  外部5V电源正
舵机棕线  →  外部电源负 +  GND
舵机橙线  →  数字引脚9(PWM支持引脚)
以为例,调用内置Servo库即可:
#
Servo ;
void setup() {
  .(9);  // 信号线接引脚9
}
void loop() {
  .write(0);    // 转到0度
  delay(1000);
  .write(135);  // 转到中间位置
  delay(1000);
  .write(270);  // 转到270度
  delay(1000);
}
如果需要更精确的控制,可以直接设置脉冲宽度(单位:微秒):
#
Servo ;
void setup() {
  .(9);
}
void loop() {
  .(500);   // 对应0度
  delay(1000);
  .(1000);  // 对应约90度
  delay(1000);
  .(1500);  // 对应约135度(中间位)
  delay(1000);
  .(2000);  // 对应约180度
  delay(1000);
  .(2500);  // 对应270度
  delay(1000);
}
部分270度舵机支持的连续旋转功能, 在当下的脉冲宽度对应着一定的转速与方向:
.(500);   // 正转全速
delay(2000);
.(1500);  // 停止
delay(1000);
.(2500);  // 反转全速
delay(2000);
原因:出厂设置限制了最大角度。
解决:
1. 检查舵机型号,确认是否支持角度扩展
2. 部分舵机可通过调节内部电位器校准限位
3. 确保PWM信号范围完整覆盖500μs~2500μs
原因:电源供电不足或信号干扰。
解决:
1. 更换额定电流更大的电源
2. 在电源端并联100μF电解电容滤波
3. 检查信号线连接是否牢固
原因:接线错误或代码逻辑问题。
解决:
1. 用万用表检测各引脚电压
2. 确认GND共地
3. 简化代码测试基本功能
使用高精度PWM引脚(如的定时器引脚)
避免在循环中频繁操作多个舵机,使用定时器中断
工作温度控制在0°C~60°C
避免长时间堵转伟创动力伟创动力舵机,堵转电流可达正常电流的10倍
定期润滑齿轮组(如需)
当控制多路舵机时:
1. 总电流等同单路电流乘数量, 电源额定电流预留百分之三十余量。
2. 借助专用的舵机驱动模块,也就是这个模块类器件, 来扩展脉冲宽度调制通道。
3. 避免同时启动所有舵机,减少瞬时电流冲击
[ ] 电源电压符合舵机规格(通常5V)
[ ] GND已共地连接
[ ] 信号线接在支持PWM的引脚
[ ] 电流足够支撑舵机峰值需求
[ ] 首次上电观察有无异常发热或异响
1. 接线完成后先不加载舵机负载,空载测试
2. 从中间位置(1500μs)开始逐步测试两端
3. 记录实际角度与理论值偏差
4. 根据偏差微调脉冲宽度参数
5. 加入负载后复测,确认稳定运行
操控270度舵机的核心要诀: 占用PWM信号, 脉冲宽度五百微秒至二千五百微米对应零度至二百七十度, 接线时保障电源独立供电并且共地, 代码层面借助Servo库或函数实现精准操控。碰到问题时优先排查电源与接线, 再查验代码逻辑。
行动建议: 初次使用期间, 先用简约代码检测基础转动区间, 查验正常后再接入真实负载。多路管控评估电源总额, 规避因供电欠缺招致系统不稳固。





