




























TECHNICAL SUPPORT

发布时间: 2026-09-13
舵机是机械臂核心执行的部件, 藉由精准角度的控制达关节运动, 把舵机和机械臂适配性完好的相互连接, 正是机器人搭建的最先的一步。本篇文章便会从机械的安装、电气的接线、以及的调试的验证, 这三个层面, 对舵机和机械所臂完整的连接的相关方法, 做全方面的讲解, 帮忙读者一次性掌控这类核心技术的重要要点。
机械臂由好多关节组成, 每个关节往往配备一个舵机当作动力源。常见结构包括:
单轴旋转关节: 单一自由度适宜用以适配适配简易抓取机构适配适配。
多轴串联臂: 为数众多的关节整合搭配, 营造繁复多维空间活动动态。
并联机构:多根连杆共同驱动末端执行器
连接前需明确舵机类型:
模拟舵机:结构简单,成本较低,延迟较大
数字舵机: 响应迅疾, 控制精密度高, 适合于精密操作。
无刷舵机, 扭矩真的很大, 使用寿命远远超长, 特别适合重载场合那类机械臂。
选型关键参数:
扭矩:根据负载计算所需最小扭矩
转速:影响机械臂运动速度
工作电压:匹配电源供电能力
输出轴规格:与机械臂接口匹配
把在机械臂基座或连杆上固定舵机的时下, 常见的做法, 是使用螺丝将舵机的外壳固定在指定有的安装孔位当中。而以家庭 DIY 的小型机械臂作为实例所展示的那样, 通常通常来说, 采用着 M3 螺丝配合配套的螺母实施固定操作, 以此来切实保障舵机的位置是十分稳定的, 并不会出现松动的这样情况。
将机械臂关节臂安装到舵机输出轴上。操作要点:
确认输出轴上的定位孔与机械臂配合孔对齐
使用顶丝或螺丝固定伟创动力舵机,避免打滑
手动旋转关节,检查运动范围是否顺畅无干涉
完成连接后, 请轻摇关节相关部位, 检查是否存在幅度偏大的间隙, 于标准状态下应无明显的松动感, 如发觉有松动, 须再次拧紧相关的连接部件。
舵机通常需要外部供电伟创动力,电源接线步骤:
1. 准备合适电压的稳压电源(常见5V至7.4V)
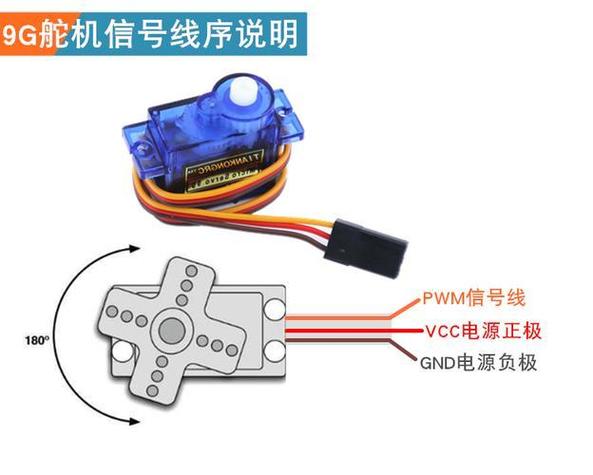
2. 将电源正极连接至舵机红线
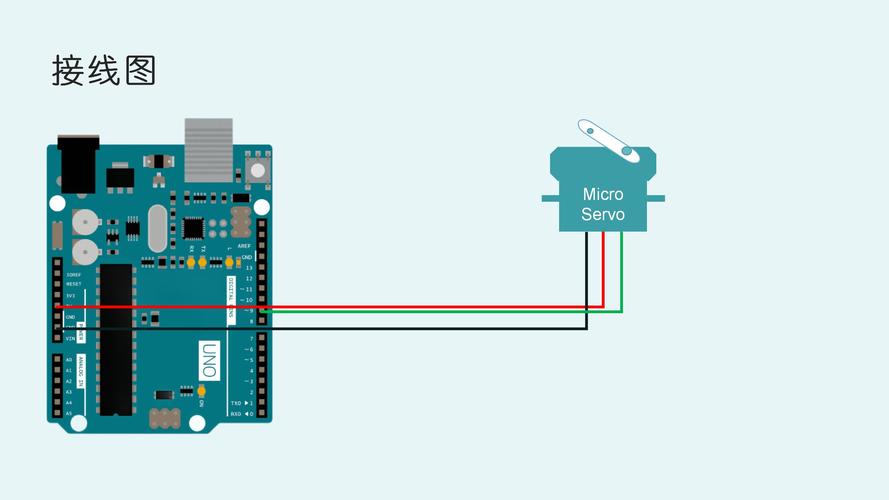
3. 将电源负极连接至舵机黑线或棕线
4. 确保电源功率足够驱动所有舵机同时工作
以四自由度小型机械臂为例, 若四个中的每一个舱机额定各自承担零点五安电流, 且需四个这类额定工作的舱机同步协同运行时, 电源至少要提供累计二点五安电流, 建议采用满足功率余量百分之二十及以上的电源来使用。
控制信号线连接至控制器或开发板:
1. 舵机信号线通常为黄线或橙线
2. 连接至控制器的PWM信号输出引脚
3. 不同控制器的引脚名称可能有所不同, 普遍所见涉及的名字有如脉冲宽度调制、信号接口类、功能性信号传输类等。
4. 确保通信电平匹配,避免损坏舵机
所有部件共地:
控制器地与电源负极相连
舵机地与电源负极相连
良好的接地是信号稳定的基础
完成三自由度机械臂搭建的某用户, 发现首个舵机在通电后没有进行转动操作, 具体排查过程如下:
1. 检查电源输出电压是否正常
2. 确认信号线连接是否正确
3. 用万用表测量信号线是否有PWM波形
4. 最终发现信号线接反,调换后恢复正常
机械臂运行过程中舵机出现抖动现象:
1. 检查电源功率是否不足
2. 确认接地是否良好
3. 检查信号线是否屏蔽不良
4. 调整控制器PID参数
常见原因是电源负载能力不足,更换更大功率电源后问题消失。
机械臂关节到达极限位置后停止过早或过晚:
1. 检查限位开关设置
2. 调整控制器输出脉宽范围
3. 校准舵机零位
通过软件调整输出脉宽范围,可将运动角度调整为所需范围。
连接完成后,正式运行前需完成以下检查:
所有螺丝紧固无松动
电源电压稳定在额定范围
信号线连接牢固无虚接
机械运动范围内无干涉碰撞
建议按以下顺序逐步测试:
1. 单独测试每个舵机,确认方向正确
2. 依次控制各关节,验证运动范围
3. 组合动作测试,检查协同效果
4. 长时间运行测试,观察稳定性
定位精度:重复定位误差是否在预期范围内
响应速度:关节运动到目标位置的时间
负载能力:在额定负载下是否稳定运行
温升情况:连续工作后舵机温度是否过高
舵机连接机械臂的核心要点包括:
1. 机械连接要牢固,输出轴配合要精准
2. 电源功率要留有余量,避免带载不足
3. 信号线连接要正确,接地要可靠
4. 调试过程要循序渐进,先单轴后多轴
再次着重地强调正确连接顺序: 要机械安装优先、电气连接紧随其后进行、最终进行调试验证。任意其中某一步骤间大意疏忽, 几乎都有可能引发导致后续各类问题的出现。
完成阅读后,请按以下步骤实践:
1. 准备好舵机、机械臂套件和工具
2. 按照本文步骤逐一完成连接
3. 每完成一步都进行功能验证
4. 遇到问题对照案例排查解决
连接的过程有着需要耐心且兼顾细致, 遇到各类特殊状况可基于实际需求进行较为灵活调整, 首次操作时建议在有人来的专业指导下推进, 方能确保安全兼具可靠。





