




























TECHNICAL SUPPORT

发布时间: 2026-09-16
多路舵机的控制是基于一款电子模块, 这类常用在机器人开发及自动化智能硬件领域, 作为32个电子控制组成的板, 集中控制通道的指令通过单一通信接口完成接收驱动, 比如I2C或者是PWM的格式, 亦或是设置UART接口, 同步且独立的实现角度和位置控制, 最多能调度对应32个舵机, 使用流程需依次明确电气参数与接线规范, 依照对应驱动信号的格式进行操作。
一、核心功能与工作原理
32路舵机控制板核心功能, 是将主机(类如、树莓派)控制器STM32等输出的控制信号, 分配至32路独立的舵机驱动通道, 每路通道支持标准SG90、等常有5V舵机, 部分型号支持12V大扭矩舵机, 需外接稳压电源。
工作原理:
主机借助UART(串口)或者I2C总线发送舵机编号、目标角度(或占空比)这么些类别的指令。
控制板内部的MCU把指令解析, 生成对应PWM波形(次数50赫兹附近, 时长20毫秒)。
PWM信号经放大与隔离电路后驱动对应舵机,实现精准定位。
二、关键电气参数(以常见5V版本为例)
小心驱动大电流舵机, 那诸如者倘若持续负载超标一安培, 独自使用稳压电源才行, 要防止控制板供电短缺引致掉载、复位或者烧毁。
三、接线规范(通用5V UART版本)
1. 控制板与主机连接:
TX(控制板) → RX(主机)
RX(控制板) → TX(主机)
GND → GND(共地,避免电平漂移)
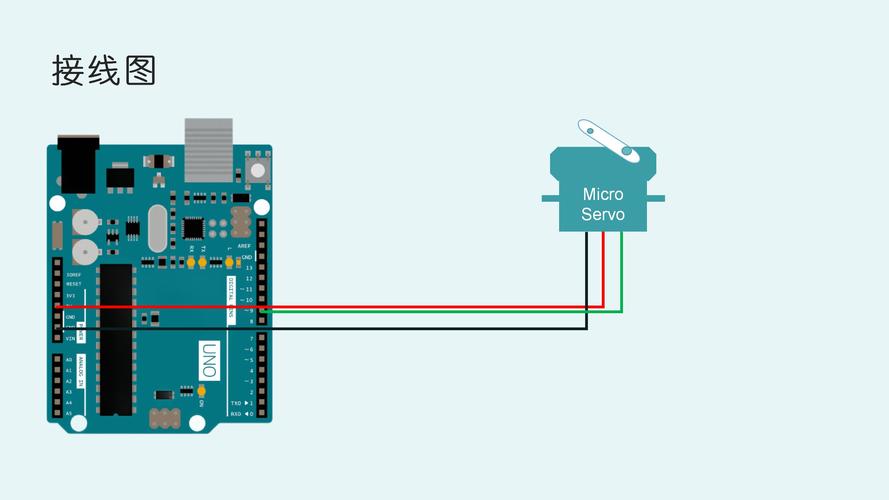
若使用I2C: SCL指向SCL, SDA指向SDA, 且需带上拉电阻, 通常此些器件板载已集成。
2. 舵机接线(每路独立):
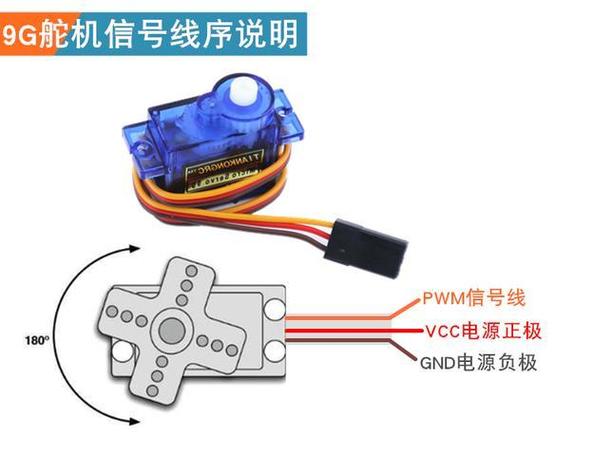
信号线, 一般来说乃是俗称的橙黄线该类的信号线, 需对应接入控制板上标有OUT1直至OUT32编号的引脚位置。
电源线(红线) → 5V(或对应电压)正极
地线(棕/黑线) → GND
⚠️ 常见错误:
未共地导致通信紊乱;
电源电流不足,多舵机动作时电压跌落;
信号线过长(>30cm)未加驱动缓冲,导致波形畸变;
将12V舵机接在5V版控制板上伟创动力舵机,造成烧毁。
四、基本操作流程
1. 上电前检查:确认电压匹配、接线无短路、GND共地;
2. 配置通信参数: 根据主机设置正确波特率(常见9600/ bps);或者I2C地址(默认常为0x40)
3. 发送测试指令:
发送字节顺序序列从0x01到0x01再到0x00接着到0x66而后到0x00到0x33的这段一串内容意思是所指代控制1号舵机调整到90°状态, 该对应相关的具体有关协议事宜会依照每个不同厂商具体存在有差异的情况, 此内容需要具体参考对应所出现的随机相关文档版本说明。
或借由上位机软件比如库、串口库调用封装好的函数。
4. 监看舵机响应模样: 本应平稳转至目标角度;要是不转、抖颤抑或是归位, 逐个检查电源、信号动线、通信状况。
5. 批量控制: 多路舵机能循环发送指令, 抑或支持广播式样(部份固件版本适配)。
五、高频问题与
舵机不动作: 检查电源电流充足否, 信号线接对通道与否, 通信协议正确否。
舵机抖动: PWM频率匹配(试改至45Hz或55Hz)不, 或电源纹波过大幅, 建议加滤波电容的。
通信告败, 请检定波特率以及还有数据位, 还有校验位, 保持其三皆一致无误, 另采用示波器或是选用逻辑分析仪来抓取此次错误波形。
多路同步动作之际部分功能失效: 总电流超过额定上限值, 应提高供电电源容量或是通过分组实行管控。
控制板发热:长时间高负载驱动,建议加散热片或间歇控制。
六、行动建议
使用前查阅随机说明书或厂商技术手册, 确认精准型号引脚定义、通信协议与最大负载能力。
首次调试之时建议仅接入一到二个舵机, 在验证完成通信与供电处于正常状态后再进行扩容。
于电源端并联取值为一百到一千微法的电解电容, 用以抑制瞬态发生的电流带来的不必要的冲击。
记录各通道对应舵机编号,建立台账伟创动力,避免接线混乱;
若用于机器人等动态场景,预设1.5倍往上电源电流余量, 并关照热保护结合过流保护构思。
32路舵机控制板为是实现多舵机协同控制要关模块之一, 此稳定运用绝对依靠正确的电气设计项、合规有序的接线以及精准可靠的通信协议。遵循上所列各种明规, 则可分明去显著降弱调试的难度系数, 提升整个系统的可靠性度同响应精度。





