




























TECHNICAL SUPPORT

发布时间: 2026-09-20
把控制舵机的那个信号用到步进电机上面, 其实做的事情就是把舵机输出的 PWM 信号, 也就是脉宽调制的信号, 转变成步进电机驱动器想要的脉冲信号和方向信号, 这样的话, 就完成了一种运动控制的办法, 让舵机的控制器成为信号的来源, 让步进电机去执行动作。
这种办法, 在很多场景里, 是经常能看见的, 比如预算不够用的DIY机器人, 比如3D打印改头换面的改装件, 比如小型的自动化设备, 还有教学演示的平台里。
它最大的好处就是, 你根本不用再去额外安排什么运动控制卡的东西, 只要利用手上的舵机发出的那个控制信号, 就能让步进电机动, 就能把定位和运动这些事情做完。
核心原理:PWM如何变成步进脉冲
舵机的通道输出内容是什么, 是这种固定频率的信号, 通常这个频率是50 Hz, 属于那种PWM信号, 它主要是通过占空比来控制舵盘的角度, 这里所占的空隙时间范围是在0.5 ms到2.5 ms之间。
而步进电机驱动器所需要的那种信号又是怎样的情况, 是需要可变频率的脉冲信号也就是PULSE以及方向指示信号DIR, 这两种信号的格式和前面提到的信号根本就不相同, 所以, 在进行信号转换的这一环节就成为了整个中非常关键的部分。
这种转换方法啊, 其实存在两种比较常见的路径。
微控制器中转法这种方法, 是把舵机发出的PWM信号, 接到单片机的一个通道上面。单片机, 比如说, 就是像或者STM32这种通用的MCU, 它去读取这个占空比的数据。
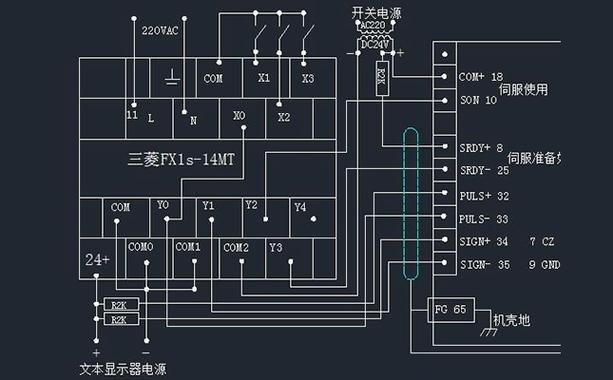
然后呢, 再通过软件的处理, 或者是用定时器, 把这个数据映射成特定的脉冲序列。这个脉冲序列, 它有对应的频率, 也有对应的方向。, 再把这个脉冲序列, 输出到驱动器的PULSE端和DIR端去。

硬件分频/整形法: 这一种方法的原理, 是使用脉冲分频器, 或者使用施密特触发器, 又或者是使用专用的信号转换模块, 把那个PWM信号里的高电平宽度这种概念, 直接转换成等宽的、非常窄的脉冲信号, 然后再把这个新产生的脉冲信号, 送到驱动器里去。
采用这种方法, 其电路结构是很简单的, 不过它没有办法直接去改变输出的方向, , 需要额外增加一个方向控制的逻辑电路才行。
这里有一个核心观点需要大家明白, 那就是舵机信号不能直接驱动步进电机, 经过"占空比→脉冲频率+方向"的转换环节。这是整个系统能否正常工作的根本前提。
接线方法(以MCU中转法为例)
参数设置要点
关于脉冲频率的具体情况, 当占空比是0.5毫秒的时候, 其对应的最低频率可以达到100赫兹, 而当占空比变为2.5毫秒时, 所对应的最高频率则可以达到5 000赫兹, 这中间存在的是线性映射关系。
至于实际的频率究竟是多少, 根据步进电极的不同相数来进行计算, 这里的相数可能是2相或者5相, 同时还需要考虑细分倍数的大小以及期望转速的具体数值, 然后才能得出结果。。
方向映射通常是用占空比的中值也就是1.5 ms这个点当成停止状态或者居中状态来处理, 当数值高于这个中值的时候, 电机就是做正向的转动, 当数值低于这个中值的时候, 电机就是做反向的转动, 这一部分工作是需要用户自己在微控制器固件里面去明确定义好的。
启停平滑指的是在控制过程中加入加速或者是减速的斜坡, 也就是在一般会在20毫秒到50毫秒这个时间范围内完成升速或者降速的操作, 这样做的主要目的就是为了防止出现丢步的情况, 另外也有助于避免电机出现过载的问题。
常见故障与排查
电机不转:优先检查驱动器电源是否接反、使能是否关闭、PULSE/DIR线序是否接反。
电机出现抖动作但就是不转的现象, 这主要是因为脉冲频率设置得过低, 已经低于了设备的起步频率, 或者是驱动电流的数值被设置得太小了, 大家需要把电流的数值调整在设备额定值的80%到100%这个范围内, 同时还需要把最低的频率提升到300Hz以上去运行。
发生了丢步的现象, 这是因为脉冲的频率超出了电动机机械方面的极限条件, 或者是因为负载过大导致的, 在这种情况下, 需要降低细分倍数这一参数或者是减小机械传动比的数值。
行动建议与结论
若你正在搭建舵机信号控制步进电机系统, 建议按以下步骤执行: 第一, 确认MCU具备输入捕获和PWM输出能力;第二, 编写占空比到频率的线性映射函数;第三, 按接线表完成硬件连接并逐根确认;第四, 先低频率空载测试方向与启停, 再逐步加载。
这里需要再次强调一个核心的结论, 也就是舵机发出的那个PWM类型的信号, 要经过转换处理之后才能够去驱动步进电机, 如果直接把两者并联在一起的话, 是非常容易导致驱动器出现误动作或者造成损坏的, 而这个转换过程到底靠不靠谱, 其实就是取决于MCU采样的精度够不够高、脉冲输出的表现是不是够稳定, 以及驱动电源那边的隔离设计到底是怎么样的, 把这这三个关键环节全都做扎实了话, 那么整个一套方案就完全可以实现稳定运行的状态。





