




























TECHNICAL SUPPORT

发布时间: 2026-09-21
这篇文章的话题是舵机控制器原理图解说明, 文章把它的内部信号处理逻辑、硬件架构构成以及闭环控制流程, 都进行了一次系统的拆解, 舵机控制器的本质是一种高精度的运动执行枢纽。
它有一个核心功能是通过接收外部的指令信号并且实时计算后输出驱动电流来使电机精准到达指定位置速度或者扭矩的状态。明白这个流程的关键在于, 要把“指令输入—数据处理—功率驱动—状态反馈”这套标准控制回路给学会。
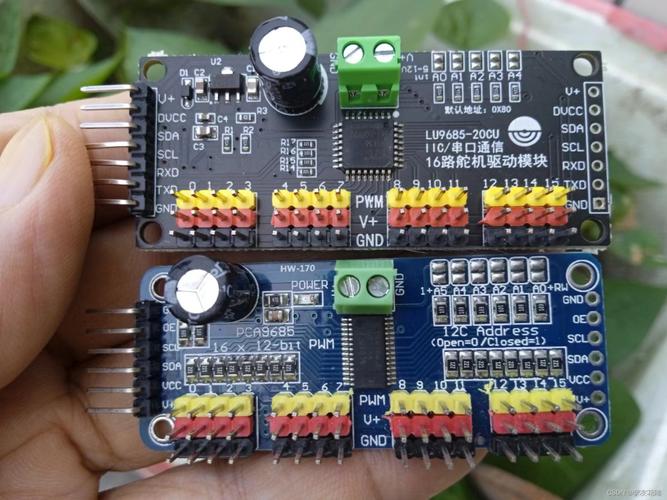
这张舵机控制器原理的配图是可以被拆解成四个标准的模块的, 这些不同的模块是通过特定的电信号连接起来的, 从而形成了一个完整的工作链条, 第一个模块是信号的接收端, 这部分通常是借助PWM脉冲宽度调制或者串口通信协议来接收主控设备发过来的指令, 在图纸的这个部分明确地标出了信号引脚的定义信息, 高频方波信号的占空比是直接对应目标角度的,频率则是决定响应周期的。
第二模块就是核心处理单元伟创动力舵机, 也就是MCU或者DSP, 这个部分负责解析输入的信号, 并且调用系统里内置的库, 当处于位置、速度或者力矩这几种控制模式的时候, 微处理器会把那些离散的指令转变成连续的控制变量, 同时它还会加载PID调节参数, 来消除那些动态带来的误差, 第三模块则是功率驱动级, 这一级的电路结构通常会采用H桥或者三相逆变电路。
在当前这一步骤里头, 它会将那个比较弱的低压控制信号给放大掉, 变成具有高电流特性的输出端出来, 这股力量会直接供给给那个无刷直流电机或者是步进电机的绕组部分去使用, 等到这个第四模块的时候, 它就变成了编码器反馈的一个回路存在了, 这个东西正是能够实现闭环控制的物理基础所在, 旋转编码器在这个情况下会实时对转子实际所处的位置进行采集, 然后把它里面所获得的模拟量转化成一个数字脉冲的形式再回传给那个处理单元去接收, 接着就会跟想要达到的目标值一块儿拿去进行比对, 通过这个操作去最终完成误差的修正工作。
我们以工业自动化机械臂关节控制为例来进行说明。在实际情况里, 当控制系统发出一个三十分度的转向指令之后。控制器这个部件会先去解析脉冲宽度这一个东西。随后它会在微处理器内部生成对应的电压矢量内容。驱动级这一方则会立马向电机中A相与C相绕组注入差动电流。
这样做的目的是为了产生电磁转矩来带动负载进行旋转操作。而在此时的过程中。编码器会以毫秒级别的频率去持续回传实际角度数据这一信息。如果检测到的偏差超过了设定的阈值, pid就会自动去调整占空比以及电流的幅值, 直到实际的位置和指令完全重合为止。
这个循环每一秒会执行几十次到几百次, 以此来保证运动的平稳状态, 并且不会出现超调的现象。
在现实部署的情形里面, 大部分的由技术引发的故障现象, 都是属于因为图解里所提到的反馈传输路径发生了断绝情况, 或者是由于电源中出现的纹波干扰信号所引起的。
当观察到执行动作的机构出现了抖动状况、定位不够精确或者反应速度迟缓的现象时, 工作人员需要去检查一下编码器的连接线路中的屏蔽层部分是否能够很好地被接地处理, 与此同时还检查供电的母线区域是否存在高频段的噪声干扰情况。

在系统进入调试环节的时候, 咱们得严格地去遵循那个制造商提供的电气接线规范。与此同时, 使用双绞线来把控制信号和动力线缆给隔离开。还有就是在驱动器的输入端, 要去并联一个稳压的滤波电容。
对于那些需要长期保持稳定运行的场景来说, 定期地去校准零点位置以及增益参数, 这是一种必要的操作方式, 它能帮助你去维持整个系统的控制精度。
舵机控制器在工作的时候, 一直都要靠着那个“解析指令、然后输出功率、再进行实时反馈”的闭环逻辑来运行, 只要里面任何一个环节的信号变弱了或者参数不对上了, 都会直接导致执行起来的精度往下掉。
当遇到比较复杂的工况的时候,技术人员应该先根据原理图把信号的流向给梳理清楚伟创动力, 在确认硬件的接线没有错误的情况下, 再去一点点地把控制参数给好。建立起一个标准的调试流程, 再加上强化那方面的电气抗干扰的设计, 这是保证自动化设备能够高效又可靠地运行的唯一的路子。





