




























TECHNICAL SUPPORT

发布时间: 2026-09-21
舵机驱动模块的一个很关键的作用, 就在于它能干这一件事, 就是它把主控设备所发出的那种功率很低低的控制信号, 全部转换掉, 换成了适合这种舵机正常工作的电流、电压, 还有时序这些条件在内, 这样做的目的, 是让舵机可以非常稳定地, 并且准确无误地去执行相应的。
位置指令或者角度指令。我们可以用一个比较通俗的来讲法来理解这个问题, 就是说在它自身的功能层面上, 它可以被看作是同时具备了三种属性的人或事物, 第一种身份是翻译官, 第二种身份是电力开关, 第三种身份就是安全闸门。
正是因为它承担了这些角色, 所以那些在机器人设备上使用的舵机, 或者在云台设备上用到的舵机, 亦或是分布在航模上面的舵机, 它们就不会因为接收到的信号不稳定, 或者是通过的电流过大这些原因, 而导致整个系统彻底失控这种情况的发生。
在常见应用里面有这种情况, 比如机器人手臂关节需要保持某个角度, 摄像头云台需要平滑转动, 航模舵面需要快速响应, 智能门锁或者自动开关装置需要可靠动作, 这些场景都离不开舵机驱动模块。如果只让主控直接驱动舵机, 容易出现问题现象, 这些问题现象包含供电不足、发热、抖动、复位甚至损坏设备。
它的主要作用, 通常包括以下几个方面。第一个方面, 也就是信号转换。主控所输出的PWM信号、串口信号, 还有脉冲宽度信号, 往往不能直接地提供舵机所需要的大电流。驱动模块, 负责识别脉宽、频率和方向, 并生成可执行的驱动输出。
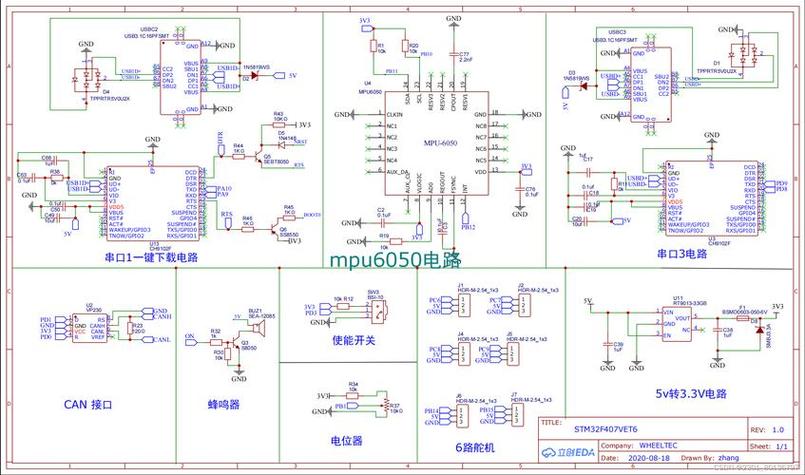
第二个方面, 也就是功率供给。在舵机启动的时候, 或者发生堵转的时候,或者是负载发生变化的时候, 电流会明显地出现波动。驱动模块可以提供稳定的供电通路, 减少电压的跌落, 从而保证动作的连续性和稳定性。第三件事, 是关于位置控制。
它会去使用闭环或者是开环的控制方式, 这样做的目的是为了让舵机能按照目标的角度去做运动, 并且在到达指定位置后把位置保持住, 从而能够降低发生漂移或者抖动的现象存在。第四件事, 是关于电气隔离与保护的处理。
驱动模块可以设置过流、过压、低压、过温等等各种各样的保护机制, 在出现异常情况的时候及时切断电源或者限制电流, 以此来保护好主控和舵机。第五件事, 是关于状态反馈的内容。有一些模块是可以上报位置、电流、温度或者是故障信息的, 这些信息可以被用于让系统进行诊断、校准以及安全处理方面的工作。
从工程方面来看, 舵机驱动模块存在的意义不仅仅只是让舵机能够运转, 它更核心的价值在于能让整个系统实现可靠的动作, 保证每次动作都能重复进行, 并且让运行的状态能够被实时监控。我们可以用机器人关节来做举例说明, 当负载发生改变的时候, 就会导致舵机出现堵转, 进而使得电流上升。
也可以拿云台作为例子, 哪怕只是一点微不足道的信号噪声, 都有可能造成拍摄画面的抖动情况发生。还可以以航模为例来阐述问题, 假如响应存在延迟现象, 或者是供电不够稳定, 这些情况都会对最终的控制精度产生不好的影响。驱动模块通过稳定时序、合理限流和必要的反馈, 把不确定性降到最低。
当你选择舵机驱动模块的时候, 应该先仔细核对一些关键参数, 比如你要用哪种类型的舵机, 控制协议是否匹配, 最大的持续电流是多少, 巅峰电流能达到多少, 供电电压的范围有多宽, 控制信号的接口是什么样子的, 以及这个东西是不是支持反馈功能或者具有故障保护能力, 它的安装尺寸有多大, 散热方式是怎样的, 对于需要大批量生产的产品来说, 还要特别关注它长时间工作下的稳定性怎么样, 温度升高得厉害不厉害, 抗干扰的能力强不强, 还有方便不方便维护这些事儿。
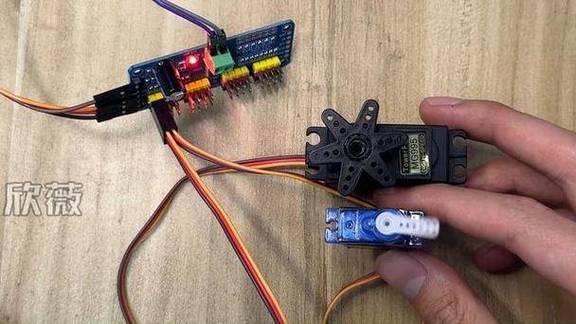
如果只是要做小型的演示, 那么可以更加的侧重接口的这种简单性, 还有调试的这种方便程度。
但是如果是要用在实际的设备上面去的话, 那么就更更加应该要重视保护机制的建立, 以及功率余量的这种预留情况了。
咱们来一下, 舵机驱动模块到底是干啥的? 答案能够概括为这些内容: 也就是接收控制信号、提供稳定的功率、实现精确的位置控制、保护舵机与主控设备, 并且提升系统的可靠性。
要是你正在设计或者是正在排查舵机动作出现异常的问题的话, 那建议你先从驱动模块这个地方入手, 然后检查一下信号时序怎么样、供电能力够不够好、电流保护作用有没有到位, 还有接线稳定性如何, 之后再结合负载情况去一下控制参数。
先把驱动环节这个部分给做扎实了, 之后舵机才能更加稳定, 更加准确, 也更加安全地去进行工作。





