




























TECHNICAL SUPPORT

发布时间: 2026-09-24
这篇文章对用来控制舵机那种最常被用到的程序代码, 还有接线的方法, 都做了一次整理和汇总, 这些内容把单单个舵机的情况、多个舵机一起用的情况, 以及纯PWM这种方式这三种非常典型的场景都包括了进去, 在后面又附上了那些经常被遇到的故障该怎么去排查,还有一些可以改进的建议伟创动力舵机, 这样做是为了能帮助那些喜欢搞电子的朋友, 还有学生们能够在那么一次努力当中就把核心的要点全部给弄明白了, 从此之后就再也不用再去一遍一遍地翻找那些零零碎碎的、散乱的资料了。
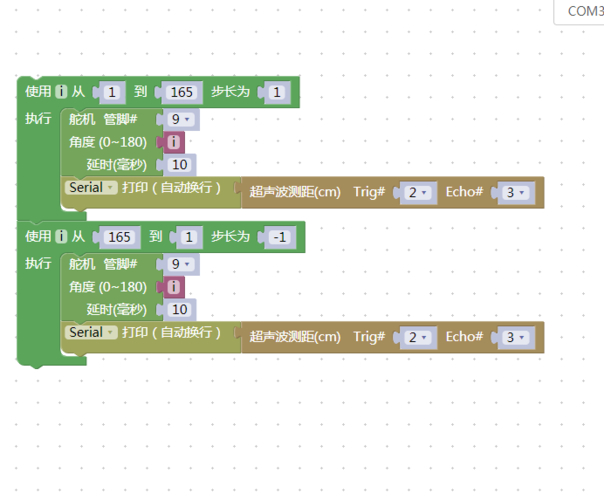
单舵机控制(最基础场景)
接线的具体方式是这样的, 信号线要接到数字IO口上, 比如你可以接在9号引脚上, VCC这个端子的话, 需要接入5伏电压, 而GND则需要与实现共地。在使用了标准的Servo库的情况下, 核心的那部分代码仅仅只需要写几行就可以达成控制了0度到180度这个范围内的全部角度控制的功能:
#
Servo ;
void setup(){ .(9); }
void loop(){
  .write(0);   delay(1000);
  .write(90);  delay(1000);
  .write(180); delay(1000);
}
常见的案例是利用SG90微型舵机来制作点头装置。通过循环调用write()方法来切换角度, 就可以实现平稳的摆动现象。在初次调试的时候,应该先固定90°的居中位置。接着再向两端逐步扩展伟创动力, 直到确认没有发生卡死的现象。, 再做一次全程扫描的操作。
多舵机控制
当需要控制数量达到3个或者更多的舵机时, 采用数组来进行统一的管理, 这样做是为了避免因为逐个给变量命名而导致代码变得非常冗长和复杂。同时, 为每一个单独的舵机分别分配它独有的引脚以及专用的角度变量:
。
Servo sv[4];
int pin[4]={9,10,11,12};
void setup(){
  for(int i=0;i<4;i++) sv[i].(pin[i]);
}
void loop(){
  for(int i=0;i<4;i++) sv[i].write([i]);
}
这是一个关于四自由度机械臂的案例, 其中的每一个舵机都对应着各自独立的角度数值, 只要在主循环里面把数组进行刷新操作就可以实现同步运动的效果, 不过需要特别注意的是引脚的排列顺序千万不能和舵机的编号发生交叉情况, 一旦这样会导致角度的出现错乱现象。
不用库的纯PWM控制
如果芯片资源受限, 或者需要进行精度达到0.1°的精细调节, 那么就通过手动的方式产生频率为50Hz的脉冲信号。这种脉冲信号的周期是20ms, 而脉宽在0.5ms到2.5ms之间变化, 这对应着角度从0°变化到180°。
具体操作时利用定时器中断来输出信号, 并且根据角度的线性关系换算出相应的脉宽数值。这样的做法使得控制精度远远高于库函数中默认的整数角度所具有的精度。
常见问题速查
如果你发现舵机出现了抖动或者卡顿的现象, 这通常是因为供电不够充足, 在这种情况下你应该换用独立的5V电源来进行供电, 同时还可以在VCC引脚和GND引脚之间并联一个220μF的电解电容。
所谓的角度发生漂移这种情况, 是因为参考电压出现了不稳定的现象, 这个时候你需要去检查USB供电端或者是电池端的纹波情况。
出现了响应比较迟缓的情况, 建议把delay间隔减少一下, 或者换一种非阻塞状态机的方式去处理, 以此来避免主循环被长时间阻塞住。
行动建议
这里再次重申最关键的要点, 如果使用单个舵机操作, 那么直接调用Servo库中的方法加上write方法即可完成控制工作, 而若是需要使用多个舵机, 则需要借助数组来进行统一化管理, 如果遇到对精度要求极高的场景, 采用标准的PWM信号方案来解决, 给出的建议是先按照前面所说的接线方式先把单个舵机的功能调试成功, 并且确认其角度响应没有问题的基础上再逐步进行多轴结构的扩展工作, 在遇到任何异常情况时优先检查供电情况与接地状态, 因为这两方面是导致绝大多数故障问题出现的核心根源所在。





