




























TECHNICAL SUPPORT

发布时间: 2026-09-24
舵机模块的图片通常包含三类核心的内容, 分别是外观正面的图片、引脚定义的图片以及接线示意图的照片。对于初学者或者嵌入式项目的开发者来说, 拿到一个舵机模块之后, 最紧迫需要去完成的三件事情是辨认型号的多少、确认每一根电线的具体功能意义,并且正确地完成接线的操作。
下面我们以市场上最为常见的几种类型的舵机模块作为举例说明伟创动力, 把那些在图片之中需要重点被关注到的相关信息, 一次性地进行清晰且明确的讲解与交代完毕。
当你打开舵机模块图片的时候, 第一眼的关注点应该是在外壳颜色、体积以及附带动作臂材质这三个方面上, 因为这三项是直接对应不同型号的。
我们看到的SG90微型舵机, 它的白色塑料外壳是很显眼的特征, 整块模块的重量大约只有 9 克, 而且还自带两根白色的塑料动作臂。从图片上可以看出, 这个产品的体积确实非常小, 大小大概和节五号电池相当。可以说, 这是在教学过程中出现频率最高的一种型号。
金属齿轮舵机的外壳呈现为黑色或者是深灰色, 其重量大约是55克,动作臂使用的是金属材质伟创动力舵机, 扭矩相比于SG90会有明显的增大, 在图片里面所展现出来的体积, 大约就是SG90的三倍。
370/400工业级舵机: 采用的是黑色的塑料外壳, 它的体积是最大的, 能够输出的扭矩可以达到15–25 kg·cm, 在图片中通常是单独进行展示的, 并且不配备塑料臂。
存在一个较为普遍的情况, 那就是学生在进行课堂实验操作的时候, 使用了 SG90 这款舵机, 然而他们拍摄所得的图片里包含了 这款设备, 从而造成了混淆混乱的局面, 这种情况下导致了后续在设计机械臂结构的过程中, 是按照五十five克这种力矩数值来进行计算的, 结果在设备实际发生转动行为的时候, 塑料材质的部件直接出现了断裂损毁的现象, 所以我们明确一点, 就是在查看相关图片内容之际, 要先去确认外壳所呈现的颜色状况以及动作臂所使用的具体材质情况, 然后再去对照查询相应的型号信息。
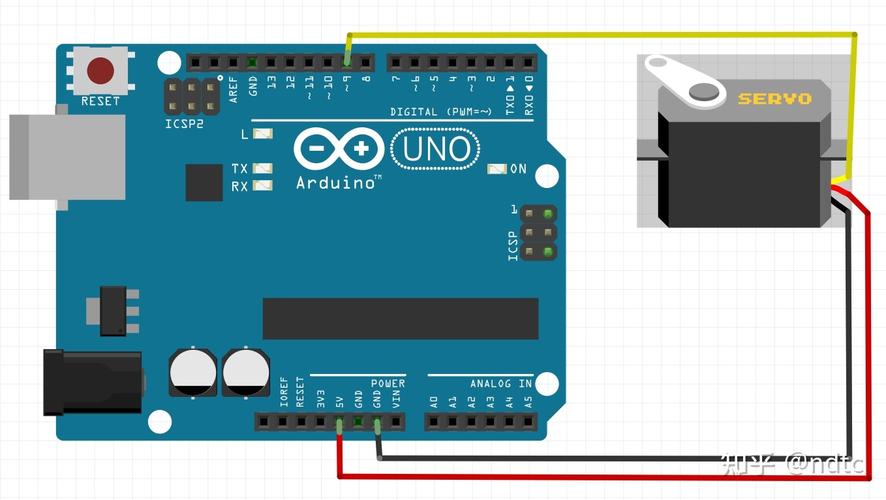
在舵模块的图片当中, 其最为关键的组成部分便是引出线, 而所谓的标准三线定义参考下述内容, 具体而言需以图片中各线条的实际颜色为最终判断依据。
这里存在一个高频的连接错误场景, 人们经常会把信号线误会成电源线, 从而直接把它们接到了5伏特的输出端口上面。在图片里面, 橙色的线和红色的线颜色比较相近, 所以新手非常容易搞混。
正确的做法应该是先断开电源, 然后使用万用表去确认一下哪一根线是通向地的, 以及哪一根线是通向正极的, 剩下的那一根线才是信号线, 这个过程不要依赖于电线的颜色来进行判断。
案例 1:接 开发板
图中呈现出的典型连接方式是, 棕色的线连接到 GND 引脚, 红色的线连接到 5 V 引脚, 橙色的线连接到 D9 或者 D10, 这是因为这两个引脚都支持硬件 PWM 功能。SG90 的额定电压范围是在 4.8 到 5.2 V 之间, 所以使用 5 V 来进行供电是完全合适的。
案例 2:接树莓派
树莓派的 GPIO 输出 3.3 V 的电压, 去驱动像 SG90 这样的信号舵机。这在一般情况下是可行的。但是, 对于 以及更高型号的舵机。我们建议要外接一个 5 V 的稳定供电的模块来让它们工作。
这时候只需要将舵机的 GND 端和树莓派的 GND 共用地线。然后将信号线接到树莓派上任意一个可以输出 PWM 信号的 GPIO 引脚。在相关的图片里, 通常还会额外画出一个 5 V 稳压模块。这其实就是两者之间的关键区别所在。
案例 3:多路舵机扩展
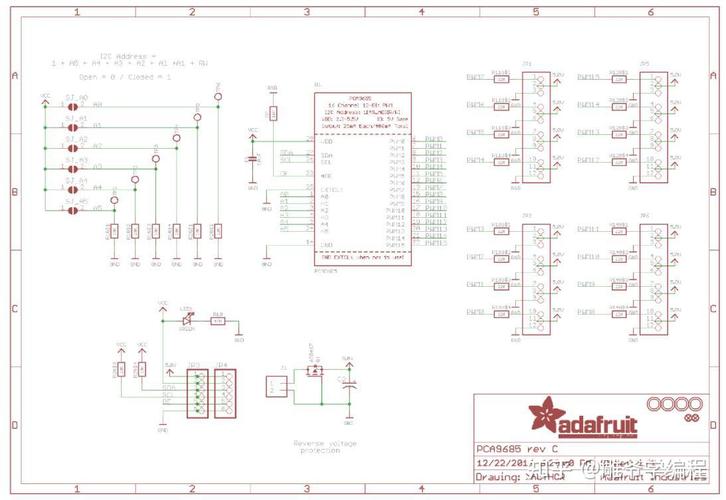
在图片里面可以经常看到, 有4到8路舵机是并排放在一起的, 它们会共用同一组VCC和GND, 而每一路的信号线呢, 则会接到不同的控制引脚上去, 在这个时候呢就要注意总的电流问题, 比如说如果有8路SG90, 当它们处于堵转状态的时候, 合计的电流大概会是8安培左右, 然而开发板的5伏输出通常只有500毫安到1安培之间, 外加一个容量大的5伏电源。
1. 请先看看图中的产品, 识别出它的型号。你要做的是分别去核对外壳是什么颜色的、动作臂是用什么材质做的、还有上面标注的扭矩值是多少, 然后把这三项内容对照起来。只要你这样一一进行比对的, 就可以确认无误了。
2. 在接线之前, 一定要把电源先给断开。然后请使用万用表去一个一个地测试每一根线的功能是什么, 不要仅仅是凭借电线的颜色就去做判断。
3. 供电独立: 这意味着舵机所使用的电源和主控板所使用的电源分别进行供应, 它们之间仅仅只有地线是相互连在一起的。所以大家在查看相关图片的时候, 如果发现这两种设备的线路被分开绘制, 那么在实际接线的时候就遵循这种分离画线的标准来进行操作。
4. 留好余量: 面对多路舵机这种复杂项目, 你需要用堵转电流乘以路数, 然后再乘以一点五这个倍率, 从而选定电源功率的大小。
舵机模块图片的核心信息主要分为三个部分, 也就是外观负责确定型号、引脚负责确定功能、接线负责确定电路, 把这三个层面的信息在图片里逐个核对明白之后, 绝大多数的接线错误就能够被避免掉, 如果拿到的是新模块, 那么先拍个照片跟上面的表格对照起来再看清楚, 接着再去动手进行焊接操作, 这就是最稳妥的一个处理方法。





