




























TECHNICAL SUPPORT

发布时间: 2026-09-26
360舵机也就是我们常说的360度旋转舵机, 它和普通的那种只有90度定位能力的舵机, 它们之间最大的区别在于: 360舵机没有固定的回到中间位置的那个动作, 它是靠着脉冲信号的宽度来持续地决定它的转向方向还有转速的, 所以控制它转向的核心只有一件事, 那就是要把PWM脉宽正确地设置好。
360舵机是通过脉宽调制信号来工作的。控制端会向舵机的信号线输出脉冲。这个脉冲的周期大约是20毫秒。
中心脉宽(中位): 通常的数值是1.5ms, 这里需要写成1500μs的样子, 在这种状态之下, 那个舵机不会进行转动这个动作, 所以它会保持现在这个角度不走。
当脉宽变短的时候, 比如在一秒一点零毫秒一直到一秒点四九毫秒的范围里, 舵机会朝着某一个方向去转动, 这个方向被叫做正向转向。
脉宽增大(如1.51ms到2.0ms时),舵机朝着相反的方向旋转伟创动力舵机, 这一动作被称为反向转向。
脉宽如果离开中心值越远,转速就会变得越快;当脉宽达到极限值也就是1.0ms或者2.0ms的时候,此时转速是达到最大的。
这个规律是基础伟创动力, 用于控制360舵机的转向情况, 所有的MCU平台、平台、树莓派平台等等这些平台的驱动底层内容, 全部都是遵循这样的逻辑进行工作的。
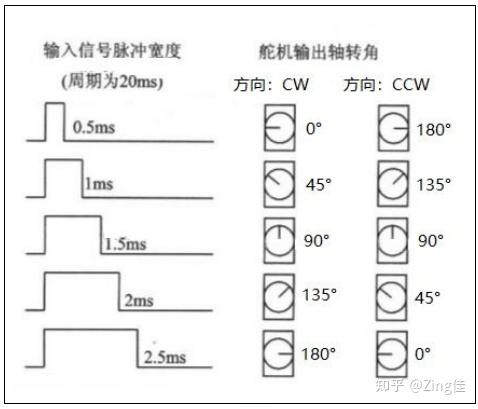
1. 需要进行接线确认, 因为舵机拥有三条线路, 它们分别为电源正极VCC、地线GND以及信号线SIG, 你需要把信号线连接到微控制器的PWM输出引脚上, 然后将电源线接入5V或者6V的电压源, 具体的电压值应该依据舵机的规格来确定, 要把地线和系统的公共接地端连接在一起。
2. 对PWM周期的设置如下, 在 MCU 中进行配置的时候, 需要设定好 PWM 的输出值, 具体的周期固定为 20ms , 也就是频率为 50Hz。
3. 设定脉宽:
停止: 输出1500μs。
当需要执行左转的动作时, 输出1000μs到1499μs的范围数值, 在这里要特别说明的是, 输入的数值一旦变得更小, 那么设备完成转头动作的速度就会随之变得更快。
关于右转的操作, 请输出对应的时间长度, 这个时间长度的范围是从一千五百零一微秒到两千微秒, 也就是说数值越大代表转弯的速度越快。
4. 需要调整转速的时候, 请你在中心数值的地方再加上或者是减去五十微秒的时间差, 这样做的目的就是为了能够对转向的速度进行微小幅度地调节, 进而防止出现突然变化这种状况。
拿两轮自平衡小车这个例子来说, 当车体向左倾斜超过设定的阈值时, 比如常见的那样, 倾斜角大于8°, 这时候微控制器芯片就读陀螺仪的数据了, 随后把360度舵机的脉宽调成了1200微秒, 这样就驱动转向舵正向旋转, 让前轮向左偏转, 等到车体回正了之后, 脉宽又恢复成1500微秒, 舵机也就停止了转动, 整个循环周期通常控制在10毫秒以内, 以此来保证转向的动作足够平滑。
当脉宽偏离了中心值, 并且这个偏离的程度已经超过了正负五百微米秒的范围时, 舵机就已经接近于满速运转状态。在这种情况下, 如果进行长时间的持续运行, 那么就需要时刻去关注它温度的上升情况。
各个不同型号的360伺服电机在中心脉宽这个方面, 或许会存在大约正负20微秒的偏差, 所以在第一次进行调试这个环节的时候, 大家建议去使用示波器或者是通过串口打印数据这种方式来确认一下实际的中位值到底是什么。
信号线需要远离电源线, 在必要的情况下增加<100nF>的滤波电容, 用来防止因为PWM跳变而引发误转的情况。
在进行360舵机转向的调试操作的时候, 我们要优先去做三件要紧的事情。第一件事情是用万用表或者是示波器来确认脉宽的中位值具体是多少。第二件事情是在软件里面先用100微秒作为一个步进的单位去渐变地把脉调大或者调小, 然后去观察转向的方向还有速度发生的变化情况。
第三件事情是把中心值和极限值写进常量里面, 这样以后再进行调试参数调整的时候就只需要改偏移量就可以了。只要掌握了脉宽偏离中心就意味着要转向, 以及偏离幅度的大小就直接对应着转速快慢这一个核心观点, 那么绝大多数关于360舵机转向控制的那些场景你都基本上能够覆盖得住了。





