




























TECHNICAL SUPPORT

发布时间: 2026-09-26
在嵌入式学习计划以及机器人开发项目之中,显示SG90舵机转动所处的具体角度于液晶显示屏上面, 这属于一个非常普遍且常见的基本需求, 其背后所依据的核心思路其实算不上复杂难懂, 大致步骤为读取处于当前运行状态的舵机所代表的角度数值, 该数值范围一般设定为零度至一百八十度之间, 接着将该数值通过特定方法转换为数字形式的字符串, 随后再将转换得到的字符串写入至显示屏上对应位置的数据区域, 如此便可实现在上述设备上对于舵机角度的实时动态显示或者固定数值展示。
一、基本原理
SG90舵机是通过PWM信号来进行控制的, 它的周期通常都是20毫秒, 至于它转到什么角度, 是由占空比来决定。当占空比为0.5毫秒时, 对应的角度就是0度;当占空比为1.5毫秒时, 对应的角度是90度;而当占空比为2.5毫秒时, 就对应到180度的位置。
所谓显示的这“角度”, 本质上就是主控芯片把当前设定好的, 或者计算得到的那个角度数值读取出数据来之后, 把它进行格式化处理, 再发送到屏幕上。主控芯片和屏幕之间呢, 两者是通过程序来实现连接的, 也就是通过程序来把它们两个给桥接起来的。
二、以四工位模式为例来说明一下接线的具体方式。
SG90信号线(橙色)→ 主控任意PWM引脚(如D9)
把SG90的VCC接口连到5V电源上面去, 并且记得使用红色的电线进行连接。
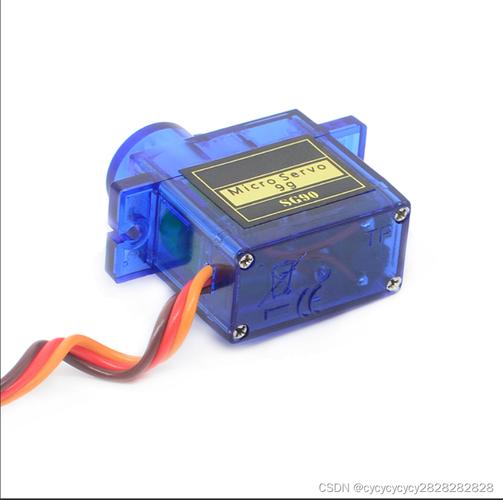
把SG90的GND端口和棕色的Gnd线连在一起, 接到主控端的接地点去, 这步非常关键, 要让所有的设备都能共享同一个接地的环境。
的接口连接方式为RS接D2, E接D3, D4~D7接D4~D7。
把的VSS引脚连接到GND, 把VDD引脚连接到5伏特的电源电压, 将VO引脚连接至电位器的中间引脚, 其目的是为了调节对比度。
三、在常见的场景之下, 其显示逻辑是怎样的。
最常见的使用方法是先设定好目标角度, 比如90°。等舵机转动到位之后, 显示屏的第一行会显示"SG90 Angle:", 而第二行则显示"90 "。如果配合电位器来做动态调节的话, 就需要每隔500ms刷新一次数值。
初学者最容易犯的错误是把PWM占空比(比如说1.5ms)直接当作角度来显示, 而没有把它换算成0到180之间的整数。正确的做法是先把脉宽减去零点五, 然后再把这个结果除以二点零, 再乘以一百八十, 这样就能得到角度值了。
四、核心结论
整条链路里面, 只有一句话的内容, 那就是角度数值, 范围是从0到180, 接着把它格式化为字符串, 再写入到里面去, PWM它负责的是舵机的物理运动, 而永远显示的都是当前的设定或者换算得到的角度数, 它显示的并不是脉宽本身。
五、行动建议
1. 先把舵机单独进行测试, 以确认在0°、90°、180°这些角度上, 它都能够正常地抵达指定位置。
2. 然后再对进行单独的测试, 通过使用固定的字符串来验证其显示是否正常。
3. 当需要合二为一时, 可以使用 函数或者类似的函数, 将角度拼合成字符串, 然后再进行写入操作。
4. 如果显示器上出现了乱码, 需要优先去旋转上的VO电位器来调整对比度, 然后再去检查接线是否存在错位的情况。
按照上述步骤进行操作, SG90舵机转动所对应的角度数值在显示屏上的显示表现可以一次调试成功, 你完全不需要去额外查找其他参考资料。





