




























TECHNICAL SUPPORT

发布时间: 2026-09-27
树莓派用语音识别的办法来自动控制舵机的运作, 其核心机制是让树莓派借助麦克风设备把声音信号给采集起来, 随后在本地终端对语音里包含的关键字进行辨识工作, 驱动舵机转动到预先设定好的那个具体角度位置。
这一篇文章的内容覆盖了从硬件线路怎么连接, 到运行环境具体怎么配置, 再到代码程序的逻辑安排, 以及面对常见故障时的排错方法等各个方面, 提供了一套可以直接投入实际应用执行的完整技术方案。
硬件接线(5分钟搞定)
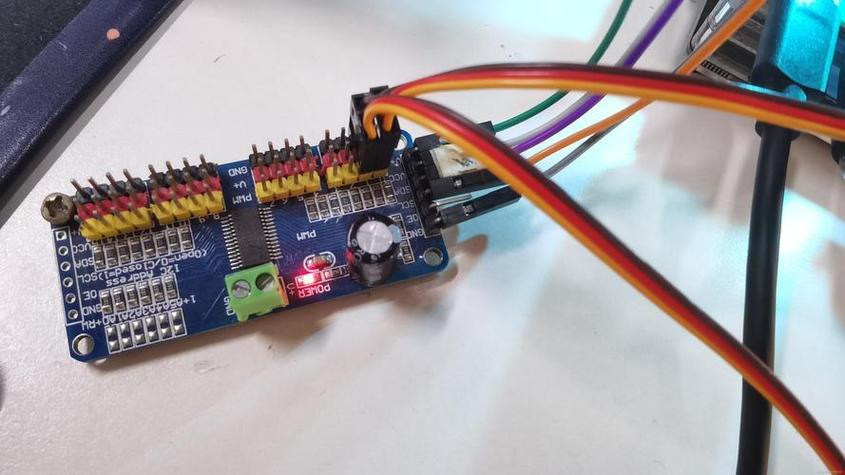
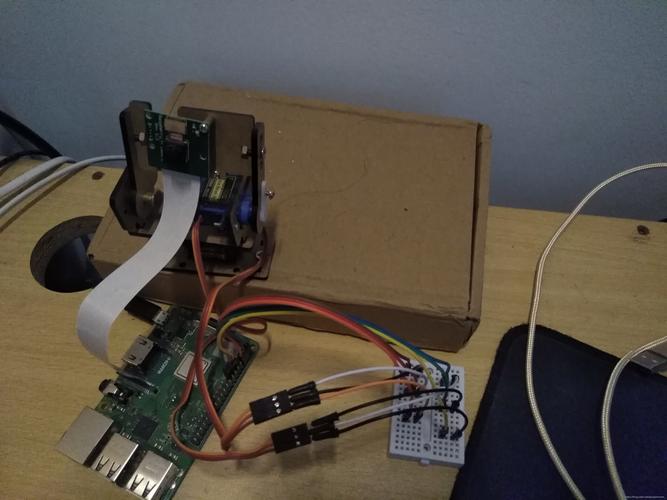
在遇到比较常见的情况的时候, 人们可能会去使用三百六十度的舵机或者是一百八十度的舵机, 把信号线接到树莓派的那个地方, 也就是BCM编号那一端口, 然后把VCC接到了五伏那个地方, 接着把GND接在了公共地上面, 这里要特别留心一下舵机的供电问题, 因为普通的树莓派上面板载的那五个伏特的引脚所能够提供的电流是远远不够的, 所以通常会建议去外接一个单独的、独立的五伏电源, 一定要让接上去的那个独立五伏电源和树莓派的GND进行共地的连接。
假如说你所使用的舵机属于360°旋转型的器件, 那么信号的连线就接到能够输出PWM的信号引脚上面。这里强烈推荐大家使用这个引脚, 因为它对应的是硬件PWM通道。
这样做的主要目的, 是要避免因软件生成的PWM信号出现抖动现象, 从而导致舵机的旋转转速不能保持稳定不动弹的情况发生。
环境与库配置
在树莓派操作系统里头, 进行下面这些安装的步骤:
语音识别功能是通过安装vosk这个离线轻量, 或者是安装库来实现的。同时配合使用大小约为50MB的vosk中文小。在使用的时候不需要联网, 就可以直接对左转、右转以及停止这样的指令进行识别。
控制舵机的时候, 先去安装一下RPi.GPIO这个库, 接着要用PWM这种模式来管好占空比的具体数值。如果你用的是180度这种舵机, 它的占空比范围大概在百分之零点零五到百分之二点五之间跳动, 这时候对应的角度就是从0度变化到180度。
要是你换成了360度的舵机, 情况就不一样了, 它的占空比范围大概在百分之零点五到百分之五这个区间内变动着, 这表示的是从完全停转到达到最高速度的整个过程。
代码逻辑(核心)
整个流程的步骤是, 先从连续的录音里面找出识别到的关键词, 然后把找到的这个词映射成目标角度或者是方向, 接着去计算占空比的数值, 之后发送PWM信号, 保持指定的时间就进行复位了, 需要注意这几个关键点。
用线程实现录音与PWM输出不阻塞;
每一次在识别到指令之后, 都要增加一点五秒的防抖锁这个时间来设置, 从而防止出现连续误触发的状况发生。
在初始化舵机的时候, 先要给百分之五十的占空比, 然后等一下两秒钟, 再发出指令这样是为了保护内部的电路。
高频问题与排查
行动建议(复述核心)
为了能够实现由树莓派进行语音识别并进而控制舵机, 请你牢记这三个方面的内容。第一方面是接线和供电的问题, 你需要将信号线连接到GPIO引脚上, 并且采用独立的5伏特电压进行共地供电。第二方面是软件配置的问题, 你要安装好离线的语音库以及RPi.GPIO这个组件, 然后编写一个关键词映射表。
第三方面是关于PWM参数的设置问题, 你要把频率设置为50赫兹, 增加防抖锁, 并且在初始化让舵机先居中放置。只要你严格按照这个操作的顺序去执行, 那么使用一台树莓派, 配合一片舵机和一只麦克风, 就可以轻松实现“说出一句话, 舵机就会转动”这样的完整闭环效果了。





