




























TECHNICAL SUPPORT

发布时间: 2026-09-27
舵机工作的电压到底是多少伏, 这是大家在搭建电子系统、调试机器人或者制作遥控的时候, 最开始就需要先确认好的参数。
因为不同规格以及不同用途的舵机, 它们的额定工作电压差别是非常明显的, 如果选错了工作电压, 轻的话可能会导致无法驱动舵机, 重一点的话甚至会直接烧毁内部电路, 所以下面直接给出常用的标准数值, 方便大家能够快速地进行对照查看。
常见舵机工作电压规格
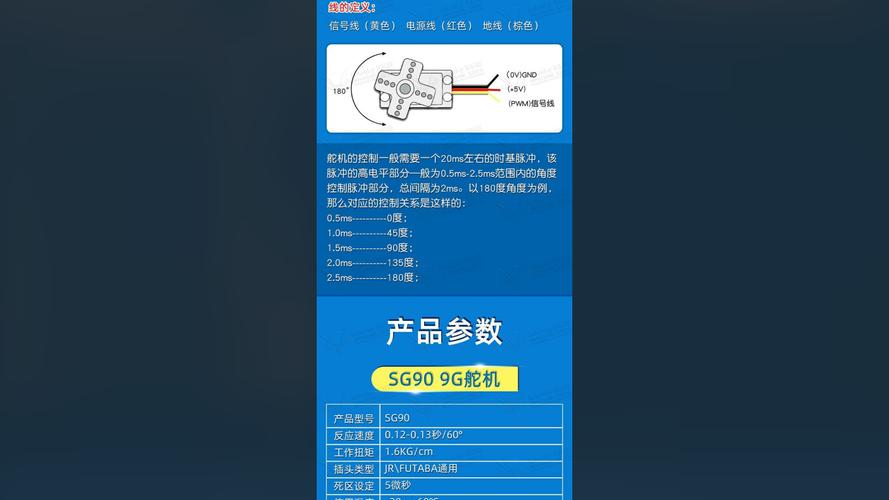
这种微型或者说是玩具级别的舵机,比方说像是SG90系列规格这样的那种东西伟创动力, 它的标称工作电压是在4.8伏特到6伏特的范围之内, 并且最低的运行电压是不能低于4.5伏特的, 一旦超过了6.5伏特这个数值的话, 那就会加速电机的老化过程。
标准RC舵机, 比如这种常见款式的规格要求是: 额定电压处于4.8 V到6 V的范围区间内, 有一部分专门设计的高扭矩型号允许在短时间操作时临时提升到7.4 V水平供电使用, 但是对于任何情况下的长远使用而言, 业界普遍观点强烈不建议将工作电压持续设置在超过6 V的阈值之上。
关于金属齿轮或者工业级别的舵机, 就拿这个规格来说, 它的正常工作电压是7.4 V到8.4 V之间, 这通常是使用两节或者是三节锂电池来供电的情况, 并且要注意, 最低的供电电压不能低于6 V。
总线型数字舵机, 这里说的就是那种带有PWM控制芯片的型号, 它的标称电压通常是5 V或者6 V。至于具体的数值是多少呢, 还是要以产品上的丝印标注作为准。
常见使用场景对照
使用两节18650型号电池串联起来组成的7.4 V电压锂电池组来为遥控汽车进行供电。这种情况下, 挑选电压规格在7.4 V到8.4 V范围内的舵机。这样做的目的是为了能够避免出现因为工作电压过低导致舵机带不动负载的情况。同时这也是为了避免由于长时间大电流运行产生过高温度而把舵机烧毁掉。
给桌面机器人供电的话, 可以使用5 V的USB电源, 也可以使用单节3.7 V锂电池。用5 V电源是可以正常工作的, 但是单节3.7 V锂电的电压本身是偏低的。
当舵机承受负载的时候, 电压会发生跌落。这种电压跌落会导致响应变得迟钝。建议增加一个升压模块。或者也可以选择另外改动, 比如更换为4.8 V的多节电池组。
在3D打印机构造中, 如果是做限位或者角度反馈, 一般是选用5伏特数字舵机。它由主板或者是独立的5伏电源供电。信号线只需要接到主板的PWM接口就可以了。
核心结论(重复强调)
舵机工作电压, 它不是什么固定的单一值。而是按照规格, 来进行区分的。比如说微型, 还有标准RC舵机。它们大多数情况, 是4.8 V到6 V。至于金属齿轮。还有高扭矩工业舵机。
它们多数为7.4 V到8.4 V。再比如数字舵机。或是总线舵机。它们大多都是5 V或者6 V。想一句话就记住要点。去看标称电压区间就好。只要供电电压落在区间之内。那就算是安全的。
行动建议
1. 在给舵机接线之前, 咱们得先把舵机的外壳丝印给翻出来看看, 或者去翻阅它
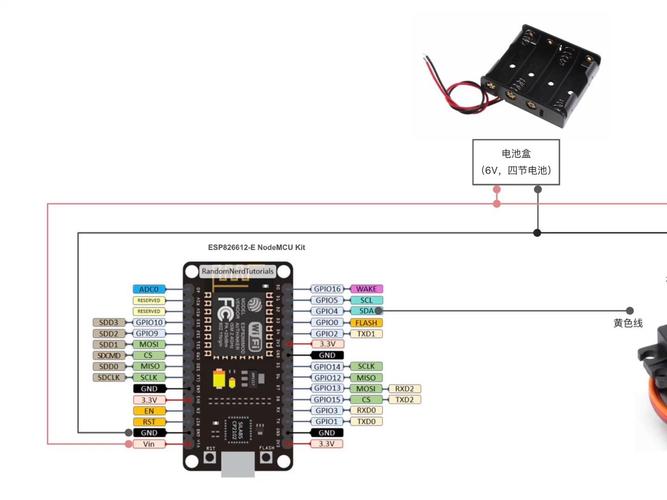
2. 电池组的电压等于单节电池的电压乘以串联的节数, 在连接之前要把这个数值算清楚、算准确;如果你对于具体的电压情况心里没有底, 不确定是否匹配, 那么一定要先拿出万用表来测量一下它在没有连接负载状态下的电压。
3. 关于供电线缆的选择, 建议使用线径大于等于 22 AWG 的型号。当导线的长度超过 30 cm 的时候, 需要将线径增大一档, 以此来减少电压降的情况。
4. 首次上电的时候, 先进行空载运转三十秒, 这时候要去摸壳体的温度;要是感觉到明显发烫的话, 就立即断电, 这种情况大概率是电压偏高所导致的。
5. 信号线, 这根线是橙色或者黄色, 你要把它连接到控制板上去, 电源正极这条红色线要接到对应的电压那里去, 地线, 也就是棕色或者是黑色的那些线要进行共地连接, 千万不要把信号线当成了电源来接线, 如果接反了就不行。
舵机的工作电压是多少伏, 这个答案取决于你手上具体拥有的是哪一种规格。要把标称的区间、电池的配置以及导线的线径这三件事情核对清楚, 然后再进行上电操作, 基本上就绝对不会出现电压不匹配的问题存在的风险了。





