




























TECHNICAL SUPPORT

发布时间: 2026-09-29
步进电机、伺服电机以及舵机这三样东西, 它们长得差不多, 用的地方也有重合, 但是在底下的控制办法还有性能的极限这两个方面, 是完全不一样的。
很多工程师和学生在选择的时候老是弄混, 等到装好了才发觉转速不够用、精达不到要求或者钱白花了。接下来要从控制的法子、精度和速度的高低、价钱这三个层面, 把这些核心差别一次性讲清楚。
控制方式:开环闭环微型闭环
步进电机是使用了那种开环脉冲控制的方式来运行的, 具体来说, 就是控制器发出了多少个这样的脉冲信号, 然后那个电机就会相应地转动多少步数, 并且每一步都对应着一个固定的角度数值, 大家常见的这个角度一般是1.8度, 如果说采用的是细分驱动这种方式的话, 那么这个角度就可以变小, 能够到达0.9度或者是0.36度, 因为它是不依赖于任何位置反馈信号的, 所以它的结构相对来说比较简单, 但是这也会带来一个问题, 就是一旦负载变得过大, 或者脉冲的频率变得过高, 那么就会出现俗称的丢步现象, 而且这种误差还会一步一步地进行累积, 最终导致整个系统是没有办法自己来进行纠正的。
伺服电机采用这种全闭环控制的方式, 在电机的尾部或者是在齿轮箱的内部, 集成了光电编码器或者是磁电编码器, 在驱动器执行的每一个控制周期里面, 都会去读取转子的实际位置, 并将这个实际位置与指令进行对比, 然后通过这种方式对结果进行实时的修正, 即便是在中途受到了外部扰动的影响, 系统也能够迅速地回到目标的位置, 表现出极快的动态响应速度。
舵机这个设备, 其实就是一个微型的闭环位置控制机构。它的角度行程是有限的。通常情况下, 是在零度到一百八十度的范围之间, 或者是在正负九十度的范围之内。
在它的内部, 使用电位器或者说霍尔传感器来做位置的反馈工作。它本质上来说, 是一个缩小版的伺服系统。不过要注意啦, 它的输出扭矩和功率, 远远小于工业级别的伺服产品。
精度转速与扭矩
伺服电机的转速能够达到3000到10000 RPM这样一个范围, 它的定位精度通常是好过0.01°的, 扭矩覆盖了mN·m到数kN·m, 适用于高速插补和重负载工况。
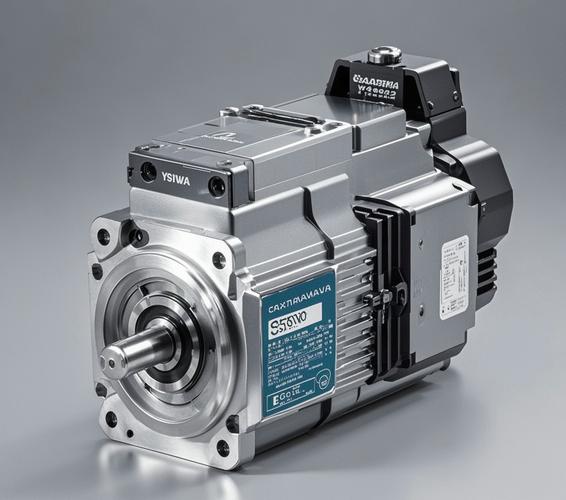
步进电机, 在零到一千转每分钟这个当中低速范围内, 精度表现好, 力矩平稳可靠;可一旦转速超过了每时每刻一千五百转这个红线之后, 其扭矩就会随着控制频率升高而变得断崖式下跌, 导致高速运转能力的短板暴露无遗。
使用细分驱动技术这种方式, 或许能稍微改善一下低速时的平滑程度, 但终究无法对高速性能不足这一核心缺陷起到真正的弥补作用。
舵机的转速一般在每秒10度到每秒60度之间, 输出的扭矩大多为0.5牛米到20牛厘米, 角度精度在正负1度到正负2度的范围内, 而且功率比较有限。
成本与使用复杂度
在步进电机配备驱动芯片这一方案中, 其成本是三者当中最低的, 接线的方式类似于即插即用, 需要调试的参数也比较少。舵机的价格处于适中的水平, 采用标准的三线制, 包含信号线、电源线以及接地线, 同样是即插即可用的状态, 不需要再额外增加驱动电路板。
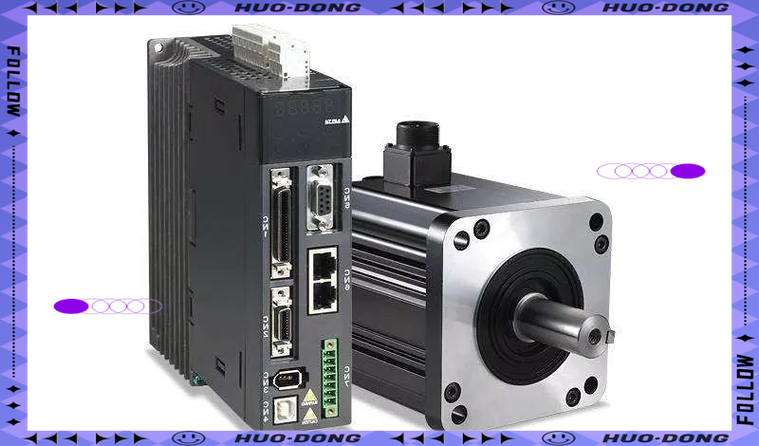
伺服电机系统则搭配专用的驱动器、编码器线缆以及通信总线, 例如CAN或者等, 整体的成本是最高的, 而且调试的门槛也是所有方案中最高的。
常见场景对号入座
在预算有限的前提下, 针对3D打印机、CNC雕刻机以及纺织机械等设备, 由于这些设备主要运行在多轴中低速状态, 并且其对重复定位精度的要求处于毫米级别, 所以步进电机成为了主流选择。这里提到的步进电机具体包括了NEMA 17、NEMA 23以及NEMA 24这类规格的产品。
在工业机器人关节方面, 在数控机床主轴的应用中, 以及在高速包装线场景下, 这些环节通常需要频繁地加速和减速, 需要实现实时插补功能, 并且对刚性有高要求, 所以伺服电机在这里是不能被替代的。
无人机云台、智能门锁、教育机器人以及自动售货滑门这几种设备, 具有负载较轻、旋转角度较小、支持即插即用等特点。这些特征使得它们与舵机最为匹配。这种匹配可以省去整套驱动系统。
选型行动建议
请按照这个先后的次序, 快速地做出相应的判定。
1. 我们先来看看转速上限和扭矩上限, 如果工作转速是大于1500 RPM的, 或者是扭矩是大于5 N·m的, 那么步进电机肯定是不可能满足条件的, 这种情况下建议直接考虑选用伺服电机。
2. 我们再来看一下精度以及动态响应这两方面的情况。如果你的定位需要优于0.1度, 或者运行过程中存在频繁的急停和急启操作, 那么建议选用伺服电机;如果是固定角度、低速度运转, 且对精度的要求仅仅达到度级别就足够了, 这种情况下选步进电机就已经够用啦。
3. 看负载和角度。输出角度<180°、扭矩<20 N·cm、功率<20 W,舵机性价比最高。
核心结论重申
步进电机这种设备, 它比较适合在中低速的环境下面使用, 而且它是属于开环控制类型的, 对于那些预算比较敏感、只需要做固定角度定位的场景来说, 用它是没问题的。
伺服电机就不一样了, 它适合那种速度快并且精度特别高的场合, 或者是动态要求比较严苛的闭环运动控制任务。舵机这种元件, 它适合用在负载比较轻、转动角度比较小, 而且想要即插即用、结构比较简单的那些机构里面。
当你们在进行选型的时候, 要先去优先匹配“转速”、“扭矩”、“精度”这三个硬性指标, 然后再来对比一下成本, 千万不要用价格很高的伺服电机去做那些步进的就能够完成的工作任务, 也不要让步进电机在超出它能力范围的条件下工作, 从而发生丢步以及报警的情况。





