




























TECHNICAL SUPPORT

发布时间: 2026-10-02
视频里面包含了舵机驱动原理的图解演示, 它的核心任务是让大家能够看清楚, 那块电信号到底是怎么样一步一步变成机械角度这个问题的全过程。它会用动画的方式还有示意图的方式, 把这个道理讲得特别透彻。
在下面这部分内容里, 我们会以市面上最常见的那个SG90型号的、重量为9克的舵机作为例子, 把脉冲宽度调制信号是怎么样控制舵机的转动角度的这整个操作过程, 一个一个环节地进行拆解, 一直到把它完全讲明白为止。
内部结构与驱动链路
舵机的内部结构是由三个部分共同组成的, 这三个部分分别是直流减速电机、位置反馈电位器以及控制电路板。它的控制核心是一条从信号线输入的, 被称为PWM的, 也就是脉宽调制的信号。位置反馈电位器的作用是实时地检测出输出轴当下的角度数值。
随后, 控制电路板会把这个通过电位器获取到的反馈值与PWM指令所要求的值进行相互比较。如果发现两者之间的偏差超出了死区的范围, 系统就会驱动电机进行正转或者反转操作。电机将持续转动, 直到输出的角度与指令角度完全一致为止。, 这是一个闭环控制系统。
PWM参数与角度对应关系
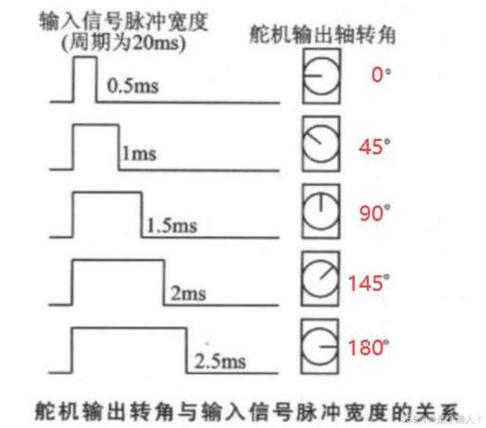
标准舵机的PWM周期被设定为20ms, 其对应的频率为50Hz, 而脉宽决定了目标角度。
1.脉冲宽度为零毫秒, 结果是对应的零度。
1.将脉宽设定为5毫秒, 对应的角度调整至90度。
2.脉宽从零毫秒转变到了180°。
脉宽如果是在1.0到2.0毫秒这个范围中间, 那就被线性地映射到了0度到180度的位置, 这整个原理在驱动的核心里面,这是一个数字。
常见调试场景与易踩的坑
在真实的调试环节里, 最为高频出现的状况是: 开发者借助开发板内部的定时器机制来创建具有20毫秒时间周期的PWM信号, 然后对脉冲宽度进行调整, 具体操作是将脉宽数值从1.0毫秒这个起点开始, 渐渐地增加至2.0毫秒, 此时观察到的现象是舵机实现了从0度到180度的平滑转动效果。
但是, 一旦脉冲宽度的设定值超出了1.0毫秒到2.0毫秒的这个区间范围, 就会引发严重的后果, 即舵机的转轴会强行抵住机械结构中的物理极限位置, 并且在这种状态下持续处于堵转的模式, 从而导致电机迅速发热, 这确实是初次接触此类设备的初学者们最容易掉进去的坑, 也是最常遇到的故障类型。
行动建议
1. 我们要确认控制器里的定时器分辨率是不是精确到了微秒这个级别, 因为SG90对脉冲宽度的误差非常敏感。
2. 在开始调试的这个初期阶段, 我们要先拿出个万用表, 去量一下电位器这两个端点之间的电压值。这样做主要是为了确认反馈的这条通路是否处于正常工作的状态。
3. 为了避免齿轮组出现磨损的情况, 我们应该避免长时间让PWM停在1.0ms或2.0ms极值。
4. 在进行多轴联动操作的时候, 每一根轴线所使用的电力都是由独立的电源进行提供的, 并且它们还会共同使用一根地线, 这样做的主要目的就是为了防止因为电流产生的串扰现象最终导致角度出现漂移。
核心结论
舵机的驱动原理可以用一个句子出来, 那就是使用PWM来规定目标角度, 同时利用电位器来实现反馈功能, 接着通过误差的方式进行闭环修正, 最终让位置到达目标处, 需要记住包含20ms周期以及1~2ms脉宽对应于0°~180°这组关键数值的存在, 随后再去看任何图解视频或者是教程的时候, 都能够快速地定位到具体的原理部分, 从而实现举一反三的效果。





