




























TECHNICAL SUPPORT

发布时间: 2026-09-14
舵机反转的核心是改变信号线控制逻辑的内容。采用调整PWM信号的脉冲宽度的方向, 就能达成舵机旋转方向的反转效果。现有三种常用方法可供选择, 按对应设备类型选取合适的使用即可满足要求。
适配于、树莓派、ESP32等开发板操控舵机的场境。
核心代码示例:
#
Servo ;
void setup() {
  .(9); // 连接引脚
}
void loop() {
  // 正向旋转
  .write(0);
  delay(1000);
  // 反转旋转
  .write(180);
  delay(1000);
}
反转关键参数说明:
write(0) 默认对应舵机0度位置
write(180) 默认对应舵机180度位置, 在指定舵机的180度对应位置上。
将起始角度从180改为0,或将映射值取反,即可反转方向
进阶设置(精准反转):
// 通过映射函数反转角度
void (int angle) {
  int  = 180  angle; // 反转逻辑
  .write();
}
适用于无法修改程序的场景,直接改变接线方式实现反转。
操作步骤:
1. 断开电源,拆下舵机外壳
2. 找到电位器(三脚可变电阻)
3. 将电位器取下伟创动力,旋转180度后重新安装
4. 或者交换电机正负极接线
5. 装回外壳伟创动力舵机,测试方向
要用到那项方法需拥有一定的动手执行相关能力, 具体操作过程中注意做好防范静电工作。
部分舵机库提供内置反转功能。
Servo库设置:
.(9, 500, 2500); // 自定义脉冲宽度范围
// 脉宽越小角度越大,脉宽越大角度越小,可天然反转
ESP32/STM32平台:
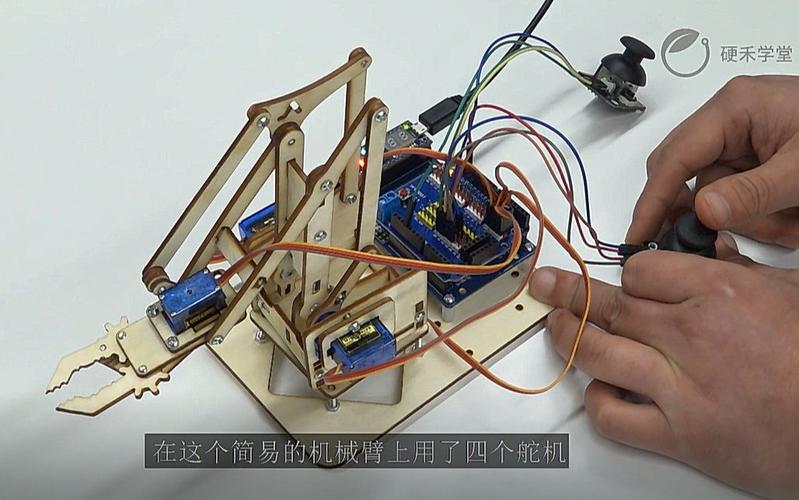
使用库进行使用时, 可使用()方法直接对对应之脉宽做出控制。
标准脉宽范围: 500微秒(0度)到2500微秒(180度)
反转时只需交换脉宽对应关系
#
Servo ;
int pos = 90;      // 初始中间位置
int  = 1; // 1正转 1反转
void setup() {
  .(9);
  .write(pos);
}
void loop() {
  pos +=  * 5;
  // 到达极限后反转方向
  if (pos >= 180 |  pos <= 0) {
     = ;
  }
  .write(pos);
  delay(100);
}
1. 优先使用软件法方法, 无需拆机拆卸, 灵活灵活可控控, 可多次反复调整。
2. 校准脉冲范围: 不同品牌舵机脉宽范围有差异, 建议先做对应测试以确定舵机脉宽的最小值和最大值各是多少。
3. 电流限制需注意: 舵机正在反向转动之时电流变动偏大, 要保证电源供电具备充足余量。
4. 多次测试确认完成: 设置完毕后, 开展全行程往返检测, 核实方向准确且运转稳定。
依照上述方法施行操作, 多数个场景下三分钟里就可行完成舵机反向转动设置。如碰到反常情形, 可检查硬件衔接或者重新校正脉冲参数。





