




























TECHNICAL SUPPORT

发布时间: 2026-09-14
舵机之转动系透过收揽特定的控制信号达至精准角度定位的。在相关机器人、遥控、自动化设备类场景之被广泛予应用。熟稔舵机之转轴转动道理乃及予控之道, 足以扶助汝更好去设计及运用各式各类机电之综合工程系统。
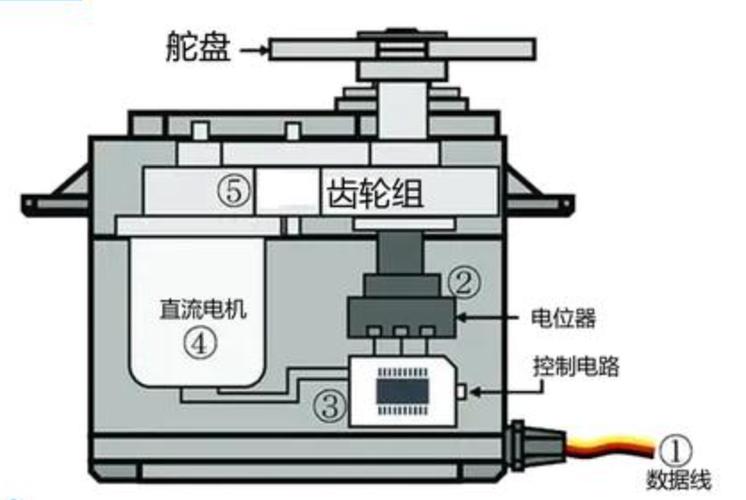
舵机本质上是一种位置伺服驱动器,它由以下核心部件组成:
直流电机:提供转动的动力来源
减速齿轮组:降低转速、增大输出扭矩
电位器也就是那个位置传感器, 持续监测检测输出轴实际的具体角度。
控制电路板将输入信号与反馈信号进行比较之后驱动电机转动。
这四个部件协同工作伟创动力,使得舵机能够精确控制转动角度。
舵机的转动基于闭环控制原理。具体来说:
当控制电路板接收到外部输入信号后, 会将它与电位器反馈的实际位置信号彼此比较。如果两者存在偏差情况, 电路板就会驱动电机向内转动, 同时依靠减速齿轮组带动输出轴往复运动。伴随输出轴持续往复转动, 电位器的阻值随之发生相应变化, 反馈信号也一起发生改变。当反馈信号和输入信号完全一致时, 电机停止转动, 舵机即刻到达既定目标位置。
这个过程是实时进行的,确保舵机能够精确定位到指定角度。
舵机一般选用PWM(脉冲宽度调制)信号施行开展控制工作。常规舵机的控制信号参数有关情况如下:
以常见的 RC 遥控车为例, 当你拨动遥控器方向舵时, 遥控器发送不同脉宽的 PWM 信号给舵机, 舵机接收到信号后转动到对应角度, 从而带动车轮转向。这就是 PWM 信号控制舵机转动的实际应用场景。
舵机根据转动方式可分为两类:
普通舵机(角度舵机)
所可转动仅有限角度, 一般而言为零度至一百八十度, 适用适于需精确角度控制之场景者, 像是机械臂关节、云台之类的各类物件。
连续旋转舵机
可做三百六十度持续旋转, 与通用电机所尽的作用一样,却能依托控制信号调控转速以及转向, 适于必得连贯转动的场景, 像轮式机器人底架驱动此类便属其中。
在实际应用中伟创动力舵机,以下因素会显著影响舵机的转动表现:
1. 电力供应时的若供电的电压不足, 引发结果含舵机的转动无力甚至是实现不了转动。要用上供应是平稳电压的电源, 防止直接利用电池, 以此来驱动大功率的舵机。
2. 负载扭矩是舵机转动时需要克服的那种外部负载, 超出额定扭矩那情况会出现舵机停转甚至齿条损坏的问题, 选择对应的舵机时要预留至少百分之三十的扭矩余量。
3. 信号质量: PWM信号的稳定度直接影响转动精密度, 使用带屏蔽线的讯号线可以压低干扰量。
4. 相关性能变化的温度影响: 舵机处在高温环境下其内部元件性态表现会变得消极变差, 需特别留意给舵机在长时间且处于大负荷状态运转的过程中做好散热相关处理工作。
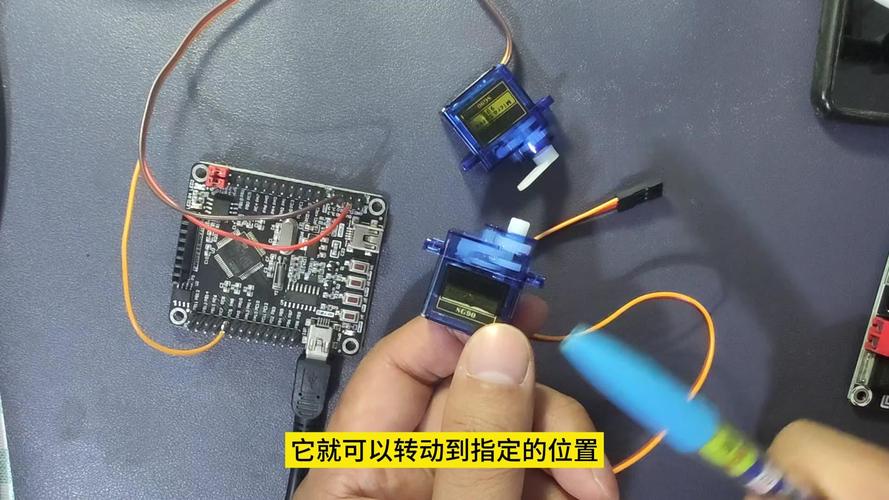
问题一:舵机转动时出现抖动
这常见的情况, 往往由供电不稳定或出现了信号干扰所导致。建议在进行检查时先好好看看电源的容量是否真的充足可靠, 与此同时, 试着在对应的信号线上搭配使用合适的滤波电容以解决问题。
问题二:舵机转动到目标位置后回弹
这多半是设备负载过度或驱动部件输出力不够。应排查机械内部是否存在阻碍运转的卡点, 或调换能输出更大扭转力的驱动部件。
问题三:舵机无法转动到指定角度
那个电位器是不是已达到极限位置, 或者说咱们在用的控制信号脉宽超出了有效范围哦一定要认真检查, 那个信号发生器它的输出范围不正是在零点五毫秒到二点五毫秒之间的?
舵机的转动经由PWM控制信号驱动其内部电机, 协同电位器反馈完成达成精确定位的闭环控制过程。领悟这一原理, 对之恰当选型、接线以及管控舵机极为重要。
建议在实际使用前:
确认电源能够提供足够的电流(启动电流通常大于额定电流)
使用高质量的 PWM 信号源
根据负载情况选择合适的舵机扭矩规格
定期检查机械连接部分是否有松动或磨损
转动舵机的基本原理和注意事项, 能够更稳定、更高效地帮助你完成各类机电控制项目。





