




























TECHNICAL SUPPORT

发布时间: 2026-09-16
在你调试无人机, 制作智能, 或操作工业机械臂期间, 最核心的挑战之一往往是让装置精准执行预求的位置或是角度指令, 舵机能促成此类精准控制的原因, 并非凭仗单纯的“通电就触发动作”, 而是仰赖一套周密完整的闭环反馈系统。此文的核心用意, 是从工程原理这个维度上, 逐层拆解这一过程, 帮你深究其内部逻辑, 进而在实际应用阶段更有效率地调试参数以及排查故障。
理解舵机工作原理的第一步, 是将其视作一个自动控制系统而非常见电机。它的核心要点在于基于位置闭环逻辑, 进行连续稳定的信号反馈与调整。
1. 指令输入与解码
当控制器(如单片机、飞控或遥控器接收机)向舵机发送PWM(脉冲宽度调制)信号时, 目标位置由信号高电平宽段代表, 周期常为固定20ms, 高电平持时在1.0ms(0度)到2.0ms(180度)间变(比例因舵机类型而异, 如90度舵机对应1.5ms), 舵机内部的专用集成电路(IC)会接并解码这信号, 算出当下的期望位置。
2. 位置检测与误差计算
舵机内部连接着一个核心部件——电位器(在高端舵机中可能使用霍尔效应传感器或编码器)。这个电位器与轴输出端以特定的机械结构进行紧密联动, 会随着轴的旋转动作同步发生状态变化, 它的有效电学阻值会随之出现对应的改变, 由此输出一个能够体现当前处于实际对应位置的模拟电压性质的信号。
专用于比较的比较器()将“期望对应的位置电压”和“当前实际所在位置的电压”开展逐毫秒级别的实时对比检测, 如果这两者的数值结果不完全一致, 那就代表确确实实存在处理的位置误差。他。是一名。比较器。
3. 驱动与修正
比较器的输出信号直接控制内部直流电机的通断和方向。
若实际位置小于期望位置伟创动力,电机正向旋转,推动输出轴向前。
若实际位置大于期望位置,电机反向旋转,将输出轴拉回。
当实际位置电压和期望位置电压相同之际, 比较器零位输出, 供电断绝间即电机, 舵机能定驻在位面偏右。
无论外部负载如何产生对应的一切相应变化, 这种机制都确保了: 只要所有电源都是充足的且一切机械结构都处在正常情况之中, 舵机最终都会保持稳定到指令具体所要求的确切角度位置上。

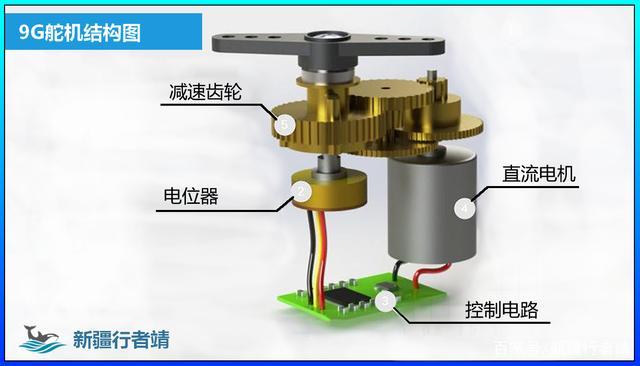
为了深入理解上述过程,需要明确舵机内部三个关键组件的角色:
控制电路(MCU/ASIC)是相当于舵机的“大脑”, 它不是直接地控制电机电流, 而是监测电位器反馈, 予以判断是需要动作以及是动作的方向。
电机(Motor): 负责动力执行的构造元件, 一般属于体积偏小的直流电驱动齿啮合式电机, 输出对应工作所需的旋转扭矩。
减速齿轮组(Gear Train): 关键的安全与力量放大环节, 电机转得速高但扭矩小, 借由多阶行星齿轮或者直齿轮减速, 大幅拉低输出轴转速, 同时放大扭矩, 这也是为啥舵机抵达目标位置后可维持静止(因机械自锁或摩擦阻力足以对抗重力), 而非跟普通电机那样接连空转。
电位器(): 反馈元件, 它竟是实现“闭环”的关键, 假如没有它, 舵机就只成了一个开环电机, 没法晓得何时中止, 会引发过冲或失控。
在实际的工程里头, 把搞懂原理有助于快速对上问题位置作确定。以下所给出案例分析是按照常见状态所做的:
案例一:舵机抖动或啸叫
现象: 围绕目标位置附近的舵机不停作小幅度晃动, 同时伴随高频的噪音。
原理关联: 这是Dead Zone过大或电位器分辨率存在明显不足所导致。当误差正式进入死区间里面时, 比较器马上认为实时位置已然成功抵达, 快速切断电机;不过一旦产生一点点微偏离, 比较器又会迅速开展满功率功率予以即刻驱动。
提出以下两点建议, 请按操作执行: 仔细查看着电路板上内置的PWM滤波电容, 判断电容是否存在失效坏损的情况。或把原有舵机更换成分辨率更高(需要采用像12位乃至更高位数ADC采样适配)的高端构型专用数字类型舵机产品。
案例二:供电不足导致丢步或卡顿
大扭矩舵机在遭遇到外部负载时会毫无征兆地突然后退停顿、有严重的发烫情况或者出现异常的声响。
原理解关联相关!电机堵转电流极其之巨大。如果电源电压发生非预期性的大幅跌落(比如为舵机配备供电装置时直接选取单片微型计算机通用串行总线接口进行供电), 会进而引发舵机内部所需供电电压出现供给不足的消极情况, 舵机自带的比较电子电路会错误判别输入的反馈信号的有效性, 情况严重时甚至会导致安装在舵机壳体内部的控制器发生故障性复位。
解决建议: 使用独立的低压大电流稳压电源(如5V 3A以上), 并在其电源输入端把独立的大容量电解电容(100uF470uF)予以并联, 以此对瞬时电流冲击加以吸收。
案例三:全行程限位损坏
怪异之处出现: 舵机转动难以抵达指定位置, 抑或强行推杆推至顶端后内在部件发出脆响, 之后实施的控制器出现异常状况。
原理关联: 电位器的物理极限位置带有硬限位片, 要是程序指令超出电位器的物理范围, 电位器就有可能被物理性损坏, 碳膜可能出现磨断, 导致该电位器的反馈信号出现丢失或漂移。
整改提议: 在软件那层排布有刚性限度数值, 杜绝指令送达极致脉冲;在硬件那层面安装刚性卡挡, 规避机械超负荷。
舵机工作的原理是“指令解码位置比对电机驱动机械减速位置保持”的闭环过程, 可靠性不仅取决于其内部的芯片, 还依托于齿轮组的机械精度以及电源的稳定性。
基于上述原理伟创动力舵机,建议采取以下行动:
1. 软件层: 始终对PWM信号实行滤波, 再实行限幅处理, 杜绝指令发生瞬间跳变导致产生电机猛烈冲击。
2. 硬件层: 绝对不能用低功率USB口直接去驱动多个大扭矩的舵机, 一定得配备专门独立的电源还有去耦电感不成?
3. 选型策略: 针对高精精确度需求, 应舍弃放弃普通模拟电位器舵机, 转而选用采用用霍尔传感器或经绝对值编码器的数字舵机, 其抗干扰能力、及重复定位精度方面远高于普通传统电位器方案。
4. 维护检查: 定期对齿轮油进行是否干涸的检查, 这就是引发摩擦力增大、发热及功耗增加的常见隐患。
掌握这些底层逻辑, 不只让你能正确选型, 更能在运转系统出现异样之时, 快速判断是控制信号有问题吗、电源出了故障还是机械发生了故障, 借此便能大大缩减调试周期。





