




























TECHNICAL SUPPORT

发布时间: 2026-09-16
舵机类机器人兑现脚步挪动动作的核心逻辑, 是依托分散式轴孔伺服舵机彼此统筹作业, 将光电信号精确转化为可操控的机械活动状况。它的根基思维定在了运用专有调控孕育生成各路关节的预设角度顺序, 伺服舵机收到号令之后会驱动配套连杆类联动构件, 达成脚步挪动行径周期里的肢干摆度环节以及躯体支撑阶段工作。
典型情况如下: 单腿撑阶段, 髋关节与膝关节舵机需保持特定角度以稳机器人整体重, 摆动腿肩、肘、腕及髋、膝、踝舵机则按预设轨迹次第动作, 形协同流畅迈步过程。若舵机响应滞后或各舵机间同步误差超预设阈值, 易现步态紊乱甚或整体失稳, 早期原型测试里是极为常见问题。
基于相关动作进行拆解的视角来看, 跑步涵盖的完整运动周期可拆分出五个十分关键的姿态节点, 分别对应脚跟着地、足掌全接触、重心前移、离地蹬伸、空中摆动这五类节点同时还承载着关乎身体力学转换传递的核心递进变化内容, 也对应着一组早已经专门予以调试设定妥善的舵机适配角度参数, 比如髋关节在蹬伸相关的该阶段过程之中, 就需要匹配完成一次快速外展紧跟着展开内收的对应的动作, 膝关节则会在本次摆动的初期段前时段之中, 出现一回程度十分明显的屈曲的具体状态, 靠如此这般的特定方式, 能够更为妥当得降低住此处腿部运行运动过程之中所会产生对应的惯性动能大小量。
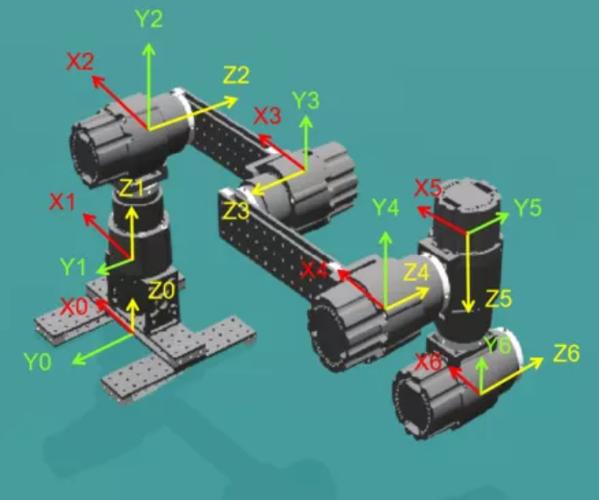
控制端常会选用模糊PID或者状态机逻辑之物, 电流数值与位置误差舵机的反馈实时能够, 输出的控制信号修正行动态, 闭环这套形成的控制机制, 动作顺畅跑步保障正是基础重要的连贯通顺。
想要把机器人平台的稳定跑步运动实现, 操作者要重点关注关于控制方面的三项关键: 一是舵机装的安装刚性, 关节部位的连接存在的如若出现有松散间隙, 运动期间的过程中会振动信号不断放大产生并出现延迟效应;第二就是指为电源的电压稳定性属性, 工作的当实际电压低于了应有的额定工作值时, 就会因而直接导致舵机输出的扭矩够变得不足, 继而可造成致使运动的运动异常步幅出现缩短状况状况情况;第三则是步频与关节动作之间的匹配的匹配度问题处, 相邻关节动作所产生的时间时间的差应该需要控制在15毫秒, 也就是也就是所说的之内范围里, 没有做到就得引起极易可引发运动中出现相位上的发生冲突矛盾, 把已有的步态的协调性破坏毁掉。
就目前应用较较为较为还是极为所广泛之那四或者双小型足例机器人而言, 既若指定且设置整个完整整体步态相应周期即需等定于八百毫秒, 那一侧单某腿之上处之那髋、那膝、那踝三级所有各类之舵机, 严格依照所需, 在一百毫秒这类限定之内之限定时长, 要准确无误完成相应指定角度之必需切换, 此般这样的情形对于对应控制系统而言之中断响应所需速度和效率, 就需要提出要求了较高程度的这类相关技术上之要求。
常见故障排查路径: 当机器人出现跛行状况, 需要检查对应腿部舵机的位置反馈情形是否呈现线性样式;若某侧腿部持续出现外偏的状况, 大概率是髋关节舵机的死区补偿校准工作还没有完成。
要是想要解决这类问题, 可以采用静态标定法, 办法具体为在机器人全部静止的状态下, 依序按各关节逐个发送0%到100%占空比的指令, 把每条指令相对应的实际角度偏差记录下来,将这些偏差的数值写入补偿表以来开展动态测试, 这种规整到极致的操作流程, 能够消除八成以上的步态不对称问题。
要实现舵机机器人的稳定跑步表现就高度依赖身体多关节间到极低精准度的同步控制且其步态参数的合理设定与电源输出的特别稳定质量以及机体结构的超强机械刚性这三项关键条件一个都没法缺。
搭建实验平台时最先完成单关节的闭环标定再拓展至多关节的联动调试, 调试起始阶段把步频控制于3Hz之下给每个姿态点留足足够调节余地, 所有控制参数整理记录制表以便后续实验复现与方案迭代遵循此路径能大幅缩短从电路原理图的构思到可运行机型完整验证周期。





